
 清華大学
9DTact
価格
不明
タイプ
コンポーネント · 触覚センサー
ステータス
プロトタイプ
提供状況
未公開
購入方法
未公開
発売時期
不明
国・地域
中国
- 信号周波数 · image
- 90 Hz
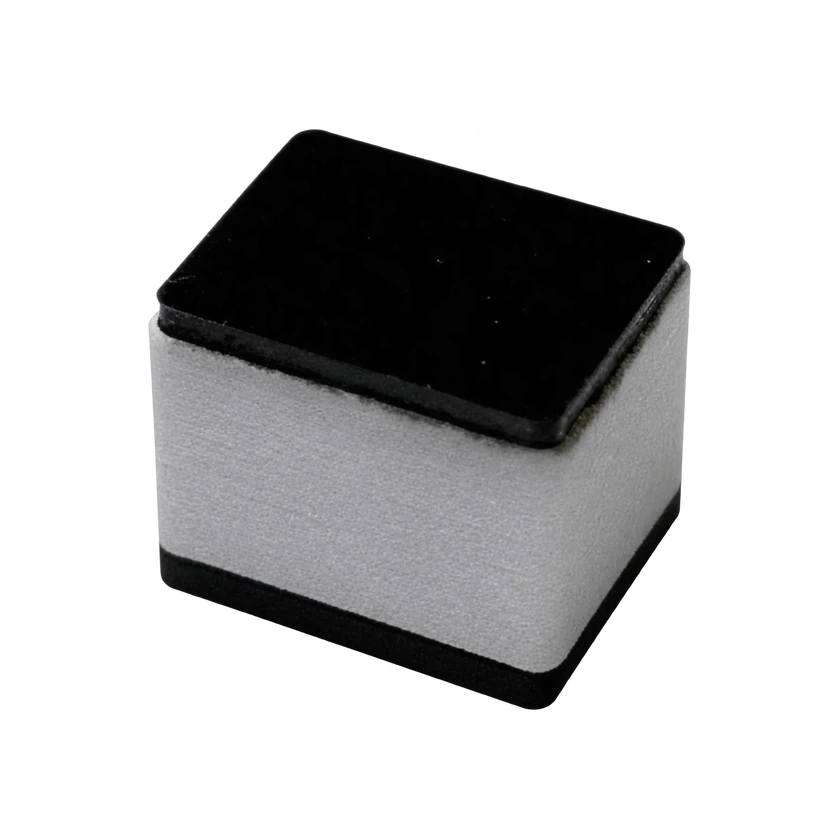
9DTact は上海期智研究院、清華大学、華中科技大学、上海人工知能実験室の研究者が開発した小型の視触覚センサーの試作機です。白色 LED で照らしたシリコーンの変形をカメラで捉え、接触部の三次元形状を復元し、三軸の力とトルクを推定します。設計データ、校正コード、ROS の例が公開されています。
技術仕様
検出機能と原理
推定能力
三次元接触形状
推定能力
三軸の力・トルク推定
直接検出
ゲルの変形
検出方式
白色 LED とカメラで無標識シリコーンの変形を撮像
検出原理
カメラ式光学
測定性能
信号周波数 · 画像
90 Hz
構造と寸法
有効検出面積
24 × 18 mm (432 mm²)
取付位置
ロボットハンドの指
取付位置
グリッパーの爪
形状
剛性筐体の平面触覚パッド
出力と通信
コネクタ
CSI 直結または CSI–USB 変換
コネクタ
LED 基板の給電端子は USB Micro-B
出力形式
触覚画像
ソフトウェアとエクスポート
ソフトウェアの公開性
オープンソース
ソフトウェア・書き出し・公開範囲
ハードウェアの公開範囲
CAD と LED 基板設計ファイル
ライセンス・利用条件
リポジトリ直下に MIT ライセンス
一人称視点・画像収集
カメラの内部・外部パラメータ
カメラ・深度校正スクリプト
関連製品・公開事例
公開されている導入事例
Allegro Hand, DoraHand, Robotiq Gripper, Franka Gripper
公開されている導入事例
根拠不足
その他の技術仕様
記録種別
オープンハードウェア研究プロジェクト
その他の技術仕様
カメラ入力画素数 640 × 480 px
その他の技術仕様
補正後の切り出し画素数 460 × 345 px
その他の技術仕様
撮像設定例 30 fps
その他の技術仕様
未学習物体の三軸力 MAE 0.35 / 0.40 / 0.41 N
その他の技術仕様
未学習物体の三軸トルク MAE 0.011 / 0.010 / 0.002 N·m
その他の技術仕様
球体試験の深さ MAE 0.0462 mm
その他の技術仕様
力・トルクは画像コールバックで配信
その他の技術仕様
収集サンプルの採用範囲 Fx/Fy ±3 N、Fz −12~0 N、Tx/Ty ±0.3 N·m、Tz ±0.05 N·m
その他の技術仕様
学習時の正規化範囲 Fx/Fy ±3 N、Fz −12~0 N、Tx/Ty ±0.2 N·m、Tz ±0.05 N·m
その他の技術仕様
校正例の画素換算値 0.0510 / 0.0500 mm/px
本体仕様
フレーム材質
ナイロン製ベース・外装
機械・取付
高さ
2.55 cm
長さ
3.25 cm
取付インターフェース
ベースの M2 熱圧入インサート4個
重量
0.02 kg
幅
2.55 cm
センサー
カメラ
OV5647、視野角160°
バッテリーと稼働時間
電源方式
LED 基板に 5 V USB で給電
電源方式
根拠不足
商用ステータス
ステータス
プロトタイプ
価格
不明
発売時期
不明
関連エンティティ
関連製品はまだ登録されていません。
動画
YouTube で見る
情報源または訂正を送信