
 Tsinghua-Universität
9DTact
Preis
Unbekannt
Typ
Komponenten · Taktile Sensoren
Status
Prototyp
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Land/Region
China
- Signalfrequenz · image
- 90 Hz
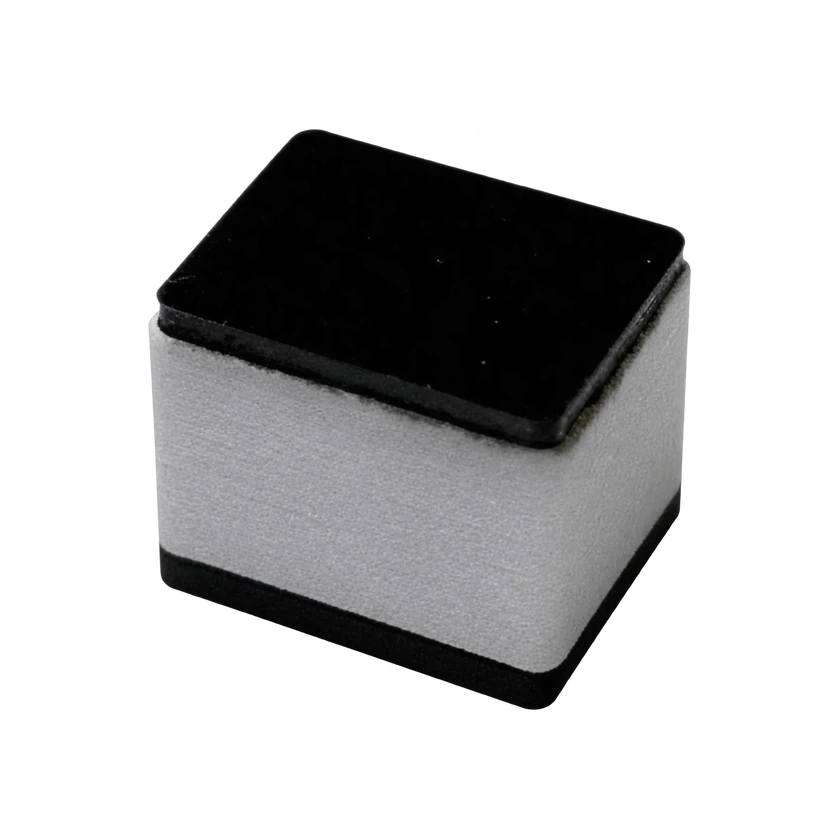
9DTact ist ein kompakter kamerabasierter Tastsensor-Prototyp von Forschenden des Shanghai Qi Zhi Institute, der Tsinghua University, der Huazhong University of Science and Technology und des Shanghai Artificial Intelligence Laboratory. Eine Kamera erfasst die Verformung von Silikon unter weißen LEDs. Das System rekonstruiert die dreidimensionale Kontaktgeometrie und schätzt Kräfte und Drehmomente entlang dreier Achsen. Konstruktionsdateien, Kalibrierskripte und ROS-Beispiele sind öffentlich verfügbar.
Technische Daten
Messgrößen und Messprinzip
Abgeleitete Fähigkeiten
3D-Kontaktgeometrie
Abgeleitete Fähigkeiten
Schätzung von Kräften und Drehmomenten entlang dreier Achsen
Direkte Messung
Gelverformung
Messverfahren
Weiße LEDs und Kamera erfassen markierungsfreies Silikon
Messprinzip
Kamerabasiert optisch
Messleistung
Signalfrequenz · Bild
90 Hz
Aufbau und Abmessungen
Aktive Messfläche
24 × 18 mm (432 mm²)
Einbauort
Roboterfinger
Einbauort
Greiferbacken
Bauform
Flaches Tastpad mit starrem Gehäuse
Ausgabe und Kommunikation
Stecker
CSI direkt oder über CSI-USB-Adapter
Stecker
USB Micro-B zur LED-Versorgung
Datenausgabe
Taktiles Kamerabild
Software und Export
Software-Offenheit
Quelloffen
Software, Export und Offenheit
Offenheit der Hardware
CAD- und LED-Platinenentwürfe
Lizenz- und Nutzungsbedingungen
MIT-Lizenz im Hauptverzeichnis des Repositorys
Egoperspektive und visuelle Erfassung
Verfügbarkeit von Kamera-Intrinsik und -Extrinsik
Skripte für Kamera- und Tiefenkalibrierung
Verknüpfte Einträge und öffentliche Anwendungen
Öffentlich dokumentierte Anwendungen
Allegro Hand, DoraHand, Robotiq Gripper, Franka Gripper
Öffentlich dokumentierte Anwendungen
Unzureichende Nachweise
Weitere technische Daten
Eintragstyp
Forschungsprojekt mit offener Hardware
Weitere technische Daten
Kameraeingang 640 × 480 px
Weitere technische Daten
Entzerrter Ausschnitt 460 × 345 px
Weitere technische Daten
Aufnahmerate im Beispiel 30 fps
Weitere technische Daten
Kraft-MAE für zurückgehaltene Objekte 0.35 / 0.40 / 0.41 N
Weitere technische Daten
Drehmoment-MAE für zurückgehaltene Objekte 0.011 / 0.010 / 0.002 N·m
Weitere technische Daten
Tiefen-MAE im Kugeltest 0.0462 mm
Weitere technische Daten
Kraft- und Drehmomentausgabe per Bild-Callback
Weitere technische Daten
Auswahlbereich bei der Datenerfassung Fx/Fy ±3 N, Fz −12 bis 0 N, Tx/Ty ±0.3 N·m, Tz ±0.05 N·m
Weitere technische Daten
Normalisierungsbereich im Training Fx/Fy ±3 N, Fz −12 bis 0 N, Tx/Ty ±0.2 N·m, Tz ±0.05 N·m
Weitere technische Daten
Pixelmaßstab der Kalibrierbeispiele 0.0510 / 0.0500 mm/px
Physische Spezifikationen
Rahmenmaterial
Basis und Gehäuse aus Nylon
Mechanik und Montage
Höhe
2.55 cm
Länge
3.25 cm
Montageschnittstelle
Vier M2-Gewindeeinsätze zum Heißsetzen
Gewicht
0.02 kg
Breite
2.55 cm
Sensoren
Kamera
OV5647, 160° Sichtfeld
Akku und Laufzeit
Stromversorgung
5 V USB für die LED-Platine
Stromversorgung
Unzureichende Nachweise
Kommerzieller Status
Status
Prototyp
Preis
Unbekannt
Veröffentlichungsdatum
Unbekannt
Verwandte Einträge
Noch keine verwandten Produkte erfasst.
Video
Auf YouTube ansehen
Quelle oder Korrektur einreichen