
 Sharpa
Wave W01 SE
가격
가격 비공개
유형
구성 요소 · 다관절 손
상태
상용화
구매 가능 여부
사전 주문 가능
구매 방식
제조사 문의
공개일
2026년 8월 18일
국가/지역
싱가포르
최근 확인
2026-10-12
22 DOF
능동 자유도
1.3 kg
무게
5
손가락 수
Wave W01 SE는 피지컬 AI 연구와 로봇 통합을 위한 Sharpa의 인간 크기 5지 로봇 핸드입니다. 22 능동 자유도, 무게 1.3 kg, 페이로드 24 kg을 갖추고 60×60 동적 촉각 어레이와 30 fps 온보드 추론으로 정밀 파지와 접촉 조작을 지원합니다.
1 / 1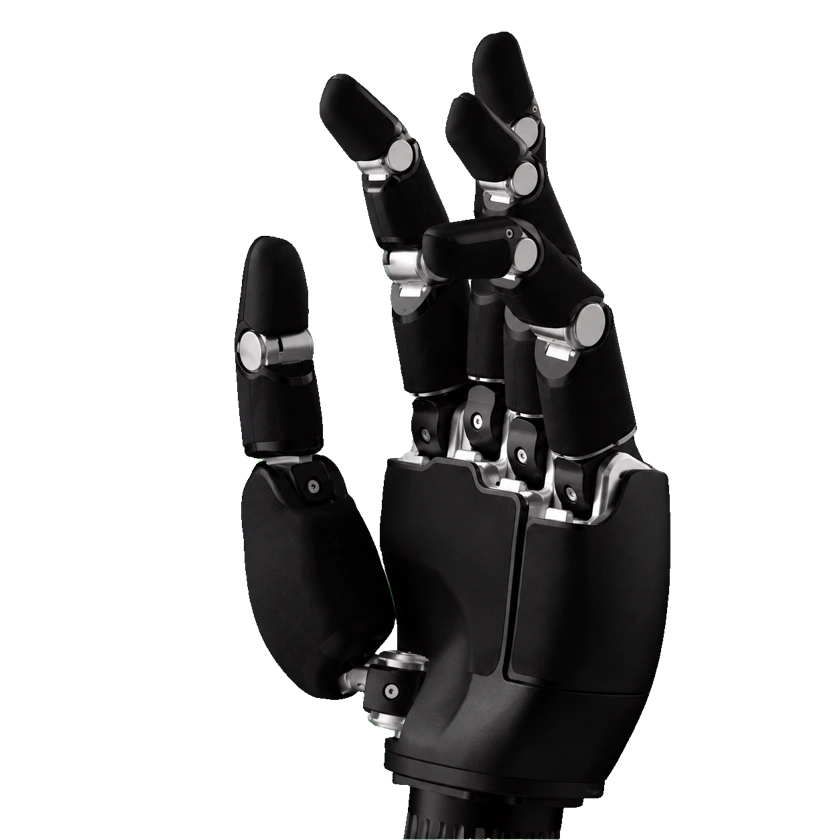
하드웨어 사양
센싱 및 데이터 흐름
통신 프레임 속도
500 Hz
측정 분해능
동적 촉각 어레이 60×60, 힘 분해능 0.05 N, 공간 분해능 2 mm
센싱 및 데이터 흐름
동작-데이터 지연
20 ms 촉각 센싱 지연
센서 샘플링 레이트
30 Hz 촉각 변형 이미지 수집
버전 및 판매 상태
공개 문의 링크
W01 / W01 SE 공식 제품 및 영업 문의 페이지
활용 목적 및 수집 방식
용도
피지컬 AI 연구, 로봇 통합, 대규모 조작 데이터 수집, 모델 학습 및 완성 로봇 개발
소프트웨어·내보내기·공개 범위
SDK 버전 및 다운로드 링크
Sharpa Wave SDK v5.0.10이 2026-09-11 Wave SE 지원을 추가
힘·촉각·피드백
힘 측정 범위
0–30 N 촉각 힘 감지 범위
힘·토크 센서 구성
6축 힘/토크 센싱: Fx, Fy, Fz, Mx, My, Mz
촉각 측정 항목
압력, 미끄러짐, 힘 변화, 손끝 접촉 위치 및 6축 힘/토크
자유도 및 구동
색상
매트 블랙
능동 자유도
22 DOF
이동성 및 적재량
손 적재량
24 kg
기계 및 장착
최소 그립 직경
1 cm
무게
1.3 kg
전기 및 통합
액추에이터 모델
독자 구동 모듈 22개
관절 가동 범위
-20–20 °
작동 전압
18–28 V
정지 전류
0.75 A
센서
힘/토크 센서
6차원 힘·토크 감지: Fx, Fy, Fz, Mx, My, Mz.
촉각 센서
동적 촉각 어레이: 60×60 해상도, 힘 분해능 0.05 N, 공간 분해능 2 mm, 30 fps. 최대 하중 50 N, 힘 감지 범위 0–30 N. 온보드 추론, 원시 이미지 출력 미지원.
성능 및 작업
반복 정밀도
손끝 위치 반복정밀도 ±1 mm
소프트웨어 알고리즘
Sharpa Pilot
신뢰성 및 환경
작동 온도
0–45 °C
상호작용 및 통신
통신
1000 BASE-T Ethernet
시스템 응답 시간
0.10 s
햅틱 피드백
압력, 미끄럼, 힘 변화와 손끝 접촉 위치를 감지하고 파지·자세·힘을 실시간 조정.
개발 및 확장
통합 인터페이스
ROS 2 통합, MuJoCo·Isaac Sim 시뮬레이션, SharpaPilot SDK 배포.
2차 개발(SDK)
Sharpa Wave SDK
상용화 상태
상태
상용화
가격
가격 비공개
공개일
2026년 8월 18일
관련 항목
출처 또는 수정 제안 보내기