
 Sharpa
Wave W01 SE
価格
価格未公開
タイプ
コンポーネント · 器用ハンド
ステータス
商用
提供状況
予約受付中
購入方法
メーカーに問い合わせ
発売時期
2026年8月18日
国・地域
シンガポール
最終確認
2026-10-12
22 DOF
能動自由度
1.3 kg
重量
5
指の数
Wave W01 SEは、Sharpaの人間サイズの5本指デクスタラスハンドです。22の能動自由度、重量1.3 kg、可搬重量24 kgを備え、60×60の動的触覚アレイと30 fpsのオンボード推論で、フィジカルAI研究や精密操作、ロボット統合を支えます。
1 / 1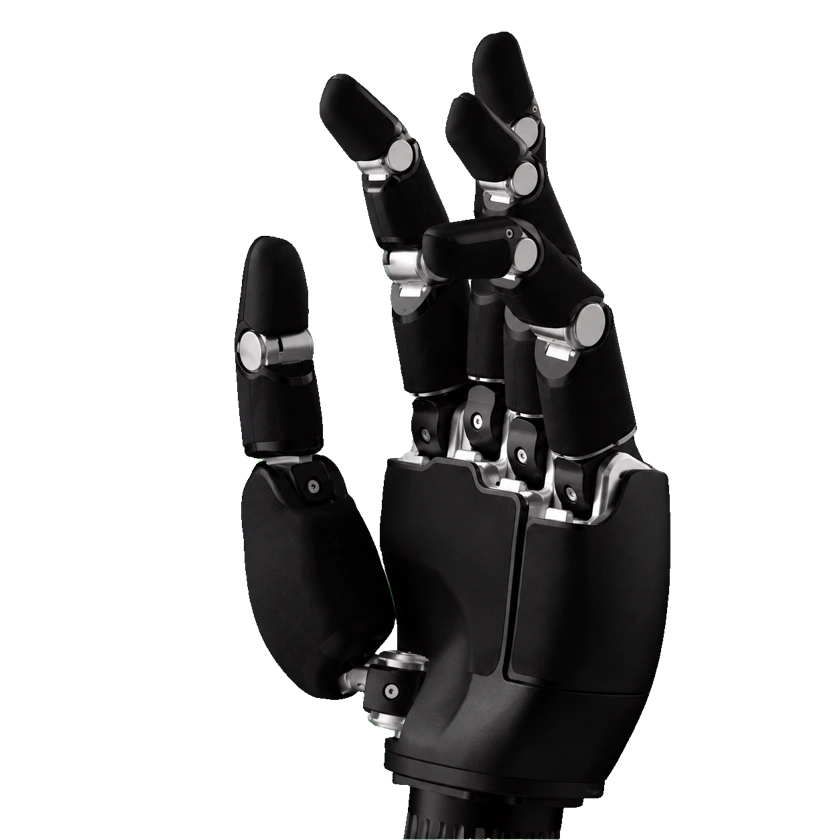
ハードウェア仕様
センシングとデータフロー
通信フレームレート
500 Hz
測定分解能
動的触覚アレイ 60×60、力分解能 0.05 N、空間分解能 2 mm
センシングとデータフロー
動作からデータまでの遅延
20 msの触覚センシング遅延
センサーサンプリングレート
30 Hzの触覚変形画像取得
バージョン・販売状況
公開問い合わせ先
W01 / W01 SE 公式製品・販売問い合わせページ
用途・収集方法
用途
フィジカルAI研究、ロボット統合、大規模な操作データ収集、モデル学習、ロボット本体開発
ソフトウェア・書き出し・公開範囲
SDKのバージョン・入手先
Sharpa Wave SDK v5.0.10は2026-09-11にWave SE対応を追加
力・触覚・フィードバック
力の測定範囲
0~30 Nの触覚力検出範囲
力・トルクセンサーの構成
6次元力・トルクセンシング:Fx、Fy、Fz、Mx、My、Mz
触覚で測定する量
圧力、滑り、力の変化、指先接触位置、6次元力・トルク
自由度と駆動
カラー
マットブラック
能動自由度
22 DOF
運動性能
手部ペイロード
24 kg
機械・取付
最小把持径
1 cm
重量
1.3 kg
電気・統合
アクチュエータモデル
独自開発の駆動モジュール22個
関節運動範囲
-20–20 °
動作電圧
18–28 V
静止電流
0.75 A
センサー
力/トルクセンサー
6次元の力・トルク検出:Fx、Fy、Fz、Mx、My、Mz。
触覚センサー
動的触覚アレイ:解像度60×60、力分解能0.05 N、空間分解能2 mm、30 fps。最大荷重50 N、力検出範囲0–30 N。オンボード推論、RAW画像出力非対応。
性能・タスク
位置再現性
指先位置の繰返し精度 ±1 mm
ソフトウェアアルゴリズム
Sharpa Pilot
信頼性・環境
動作温度
0–45 °C
インタラクションと通信
通信
1000 BASE-T Ethernet
システム応答時間
0.10 s
触覚フィードバック
圧力、滑り、力の変化、指先の接触位置を検出し、把持・姿勢・力をリアルタイム調整。
開発と拡張
統合インターフェース
ROS 2連携、MuJoCo・Isaac Simでのシミュレーション、SharpaPilot SDKでの展開。
二次開発/SDK
Sharpa Wave SDK
商用ステータス
ステータス
商用
価格
価格未公開
発売時期
2026年8月18日
関連エンティティ
情報源または訂正を送信