
 Sharpa
Wave W01 SE
Preis
Preis nicht veröffentlicht
Typ
Komponenten · Dexterische Hände
Status
Kommerziell
Verfügbarkeit
Vorbestellung möglich
Kaufmöglichkeit
Hersteller kontaktieren
Veröffentlichungsdatum
18. Aug. 2026
Land/Region
Singapur
Zuletzt geprüft
2026-10-12
22 DOF
Aktive Freiheitsgrade
1.3 kg
Gewicht
5
Anzahl der Finger
Wave W01 SE ist Sharpas menschengroße Roboterhand mit fünf Fingern und 22 aktiven Freiheitsgraden. Sie wiegt 1,3 kg, trägt 24 kg und bietet ein dynamisches Tastarray mit 60×60 Auflösung und Onboard-Inferenz mit 30 fps für Physical-AI-Forschung, Integration und präzise Manipulation.
1 / 1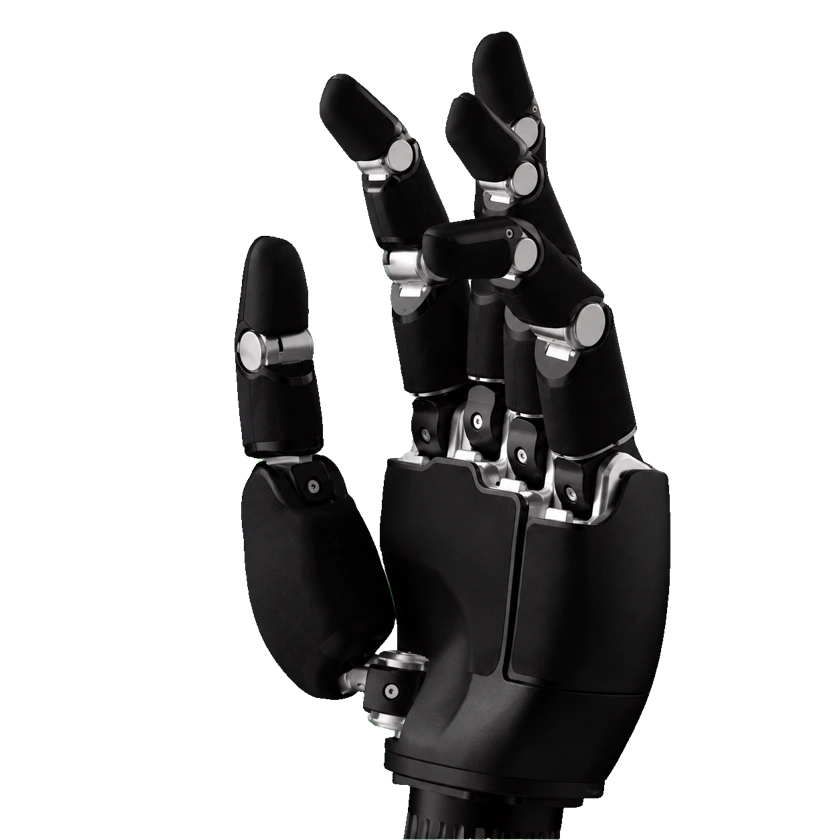
Hardwarespezifikationen
Sensorik und Datenfluss
Kommunikations-Framerate
500 Hz
Messauflösung
Dynamisches taktiles Array 60×60; Kraftauflösung 0,05 N; räumliche Auflösung 2 mm
Sensorik und Datenfluss
Bewegung-zu-Daten-Latenz
20 ms Latenz der taktilen Erfassung
Sensorabtastrate
Taktilbild-Erfassung mit 30 Hz
Versionen und Marktstatus
Öffentlicher Kontaktlink
Offizielle W01-/W01-SE-Produkt- und Vertriebsanfrageseite
Anwendungsfälle und Erfassungsablauf
Anwendungsfälle
Physical-AI-Forschung, Roboterintegration, großskalige Erfassung von Manipulationsdaten, Modelltraining und Entwicklung kompletter Robotersysteme
Software, Export und Offenheit
SDK-Versionen und Bezugsquellen
Sharpa Wave SDK v5.0.10 fügte am 11.09.2026 die Unterstützung für Wave SE hinzu
Kraft, Tastsinn und Feedback
Kraftmessbereich
Taktiler Kraftmessbereich 0–30 N
Konfiguration der Kraft- und Drehmomentsensoren
Sechsdimensionale Kraft-/Drehmomentmessung: Fx, Fy, Fz, Mx, My, Mz
Taktile Messgrößen
Druck, Schlupf, Kraftänderungen, Kontaktposition an der Fingerspitze sowie sechsdimensionale Kraft/Drehmoment
Freiheitsgrade und Antrieb
Farbe
Mattschwarz
Aktive Freiheitsgrade
22 DOF
Mobilität und Nutzlast
Nutzlast der Hand
24 kg
Mechanik und Montage
Minimaler Greifdurchmesser
1 cm
Gewicht
1.3 kg
Elektrik und Integration
Aktuatormodell
22 proprietäre Antriebsmodule
Bewegungsbereich des Gelenks
-20–20 °
Betriebsspannung
18–28 V
Ruhestrom
0.75 A
Sensoren
Kraft-Drehmoment-Sensor
Sechsdimensionale Kraft- und Drehmomentmessung: Fx, Fy, Fz, Mx, My, Mz.
Taktiler Sensor
Dynamisches Tastarray: Auflösung 60×60, Kraftauflösung 0,05 N, räumliche Auflösung 2 mm, 30 fps. Maximale Sensorlast 50 N, Kraftmessbereich 0–30 N. Onboard-Inferenz ohne Rohbildausgabe.
Leistung und Aufgaben
Wiederholgenauigkeit
Wiederholgenauigkeit der Fingerspitzenposition ±1 mm
Softwarealgorithmus
Sharpa Pilot
Zuverlässigkeit und Umgebungsbedingungen
Betriebstemperatur
0–45 °C
Interaktion und Kommunikation
Kommunikation
1000 BASE-T Ethernet
Systemreaktionszeit
0.10 s
Haptisches Feedback
Erkennt Druck, Schlupf, Kraftänderungen und Kontaktpositionen; passt Griff, Haltung und Kraft in Echtzeit an.
Entwicklung und Erweiterung
Integrationsschnittstelle
ROS-2-Integration, Simulation in MuJoCo und Isaac Sim, Einsatz mit SharpaPilot SDK.
Sekundärentwicklung (SDK)
Sharpa Wave SDK
Kommerzieller Status
Status
Kommerziell
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
18. Aug. 2026
Verwandte Einträge
Quelle oder Korrektur einreichen