Universal Robots logoUniversal Robots

g-Series

가격
가격 비공개
유형
로봇 팔
상태
상용화
구매 가능 여부
미공개
구매 방식
공개일
2026년 9월 14일
국가/지역
덴마크
15 kg
일반 페이로드
130 cm
도달 범위
±0.05 mm
반복 정밀도
6 DOF
총 자유도

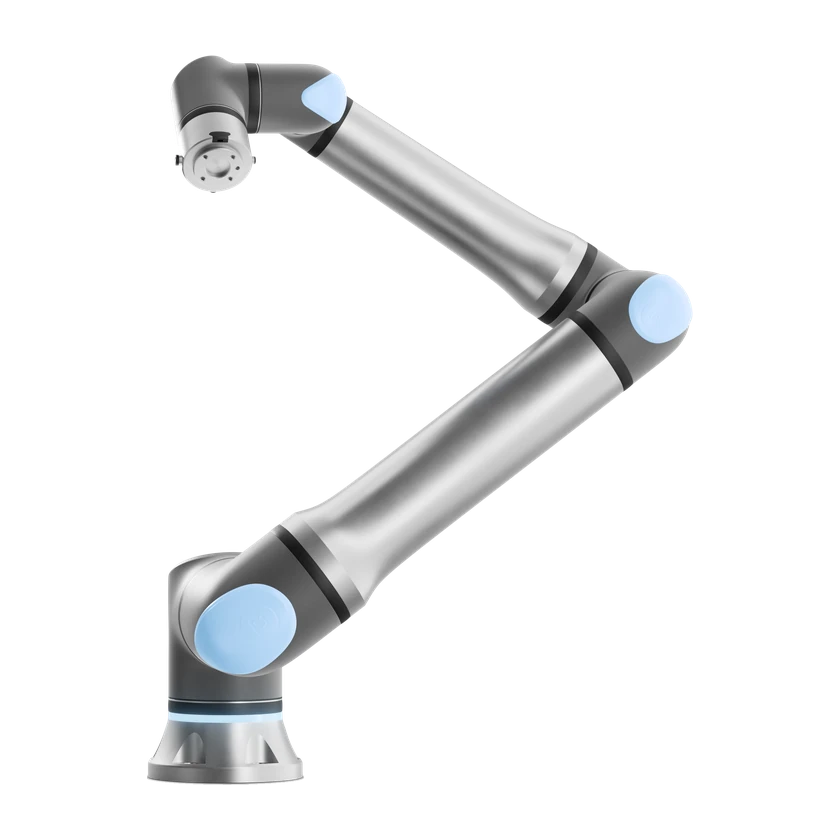
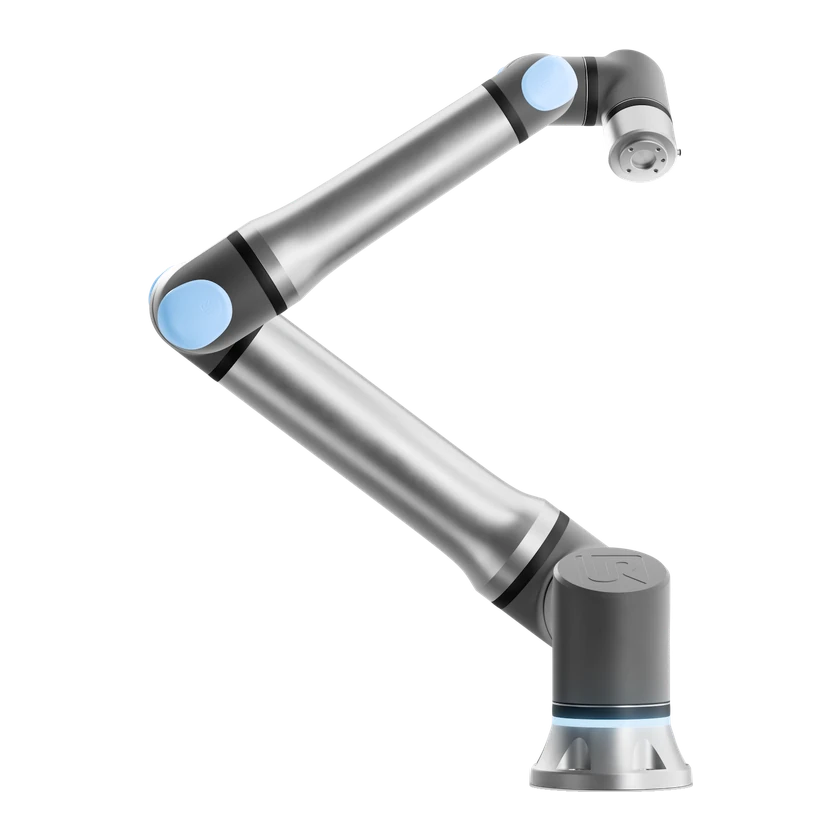
UR17g-1300은 UR15의 후속 모델인 Gen 7 기반 6축 산업용 협동 로봇 암입니다. 정격 가반하중은 15 kg, 도달 거리는 1300 mm입니다. 툴 플랜지에는 힘·토크 센서, 기가비트 이더넷과 전용 전원이 통합되어 있습니다.

UR17g-1300

구성

로봇 암

통신 및 제어

제어 루프 주파수
500 Hz

하드웨어 사양

연결 및 개발

API 및 프로토콜 문서
RTDE

물리 사양 및 전원

설치·착용 방식
모든 설치 방향
일반 소비 전력
350 W

소프트웨어·내보내기·공개 범위

전용 소프트웨어
PolyScope X · CB7 Core / Core Compact / Core Compact 0.55 m
전용 소프트웨어
URSim Desktop 1.10 · PolyScope X 10.15(시뮬레이션)
전용 소프트웨어
Universal Robots ROS 2 Driver 7.3.0 · ROS Rolling
전용 소프트웨어
Universal Robots ROS 1 Driver
라이선스 및 사용 조건
ROS 2 URDF / g-Series 메시
SDK 버전 및 다운로드 링크
PolyScope X SDK 0.22.142-preview · PolyScope X 10.15

힘·촉각·피드백

힘 측정 범위
-150 N – 150 N
힘·토크 센서 구성
각 축의 힘 측정 정밀도 ±7.5 N, 정확도 ±8.3 N. 토크 측정 정밀도 ±0.2 N·m, 정확도 ±0.5 N·m.
토크 측정 범위
-10 N·m – 10 N·m

자유도 및 구동

침수 및 이물 보호 등급(IP)
IP65
기계 관절 수
6
소재
알루미늄, 플라스틱, 강철
A 가중 소음 수준
<55 dB(A)
총 자유도
6 DOF

이동성 및 페이로드

최고 속도
5 m/s
일반 페이로드
15 kg
일반 페이로드
17.5 kg
도달 범위
130 cm

기계 및 장착

장착 플랜지 표준
ISO 9409-1-50-4-M6
장착 인터페이스
6×M10, 45 Nm, 평탄하고 깨끗한 설치면
무게
43.4 kg
무게
40.7 kg

기계 구조

관절 가동 범위
-360° – 360°
관절 유형
회전 관절

센서

힘/토크 센서
툴 플랜지 내장 힘·토크 센서

배터리 및 작동 시간

최대 전력
550 W

성능 및 작업

반복 정밀도
±0.05 mm

신뢰성 및 환경

인증
TÜV Rheinland EN ISO 13849-1
인증
TÜV Rheinland EN ISO 10218-1
작동 습도
≤90 %RH
작동 온도
0–50 °C
안전 시스템
설정 가능한 안전 기능 23개

상호작용 및 통신

통신
Modbus TCP / EtherNet/IP Adapter / PROFINET
통신
PROFIsafe
통신
OPC UA
원격 컨트롤러
TP7 티치 펜던트
원격 컨트롤러
선택 사양 툴 측 SP7 스마트 패널

개발 및 확장

통합 인터페이스
M8-8 A 코딩 I/O, M8-4 A 코딩 전원, M12 X 코딩 1 GbE
통합 인터페이스
M8 I/O: 디지털 입력 2개 또는 안전 입력 1개, 디지털 출력 2개, 아날로그 입력 2개 또는 RS-485 1개, 0/12/24 V DC
장착 치수
20.4 cm
페이로드 전원 공급
전용 M8: 24/48 V DC, 연속 3 A, 피크 5 A 최대 2초
워크플로 통합
UR+ 생태계
워크플로 통합
SCHUNK EZU 그리퍼
워크플로 통합
Inbolt Standard 3D 비전
워크플로 통합
PSYONIC Ability Hand

상용화 상태

상태
상용화
가격
가격 비공개
공개일
2026년 9월 14일

타임라인

  1. 로봇 공개
    UR17g-1300
출처 또는 수정 제안 보내기