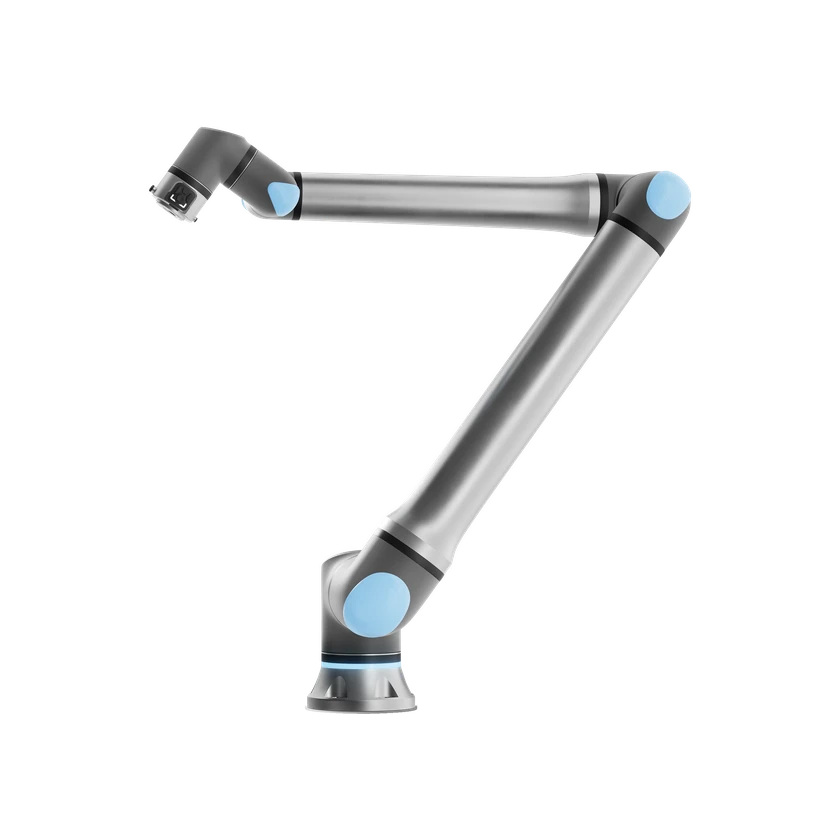
UR10g-1750은 유니버설 로봇의 Gen 7 g-Series 6축 산업용 협동 로봇이며 UR8 Long의 후속 모델입니다. 도달 거리는 1750 mm이고 정격 가반하중은 8 kg, 지정 조건에서 최대 10 kg입니다. 손목에는 힘·토크 센서, 기가비트 이더넷, 24/48 V 전원이 내장되어 있으며 PolyScope X로 작동합니다.
하드웨어 사양
물리 사양 및 전원
설치·착용 방식
모든 설치 방향
일반 소비 전력
350 W
힘·촉각·피드백
힘 측정 범위
±150 N
토크 측정 범위
±10 N·m
자유도 및 구동
기계 관절 수
6
소재
알루미늄, 플라스틱, 강철
최소 설치 면적 치수
20.4 cm
A 가중 소음 수준
< 55 dB(A)
총 자유도
6 DOF
이동성 및 적재량
단일 팔 적재량
8 kg
단일 팔 적재량
10 kg
최고 속도
5 m/s
도달 범위
175 cm
자유도
팔당 제어 가능 자유도
6 DOF
장착 플랜지 표준
ISO 9409-1-50-4-M6
장착 인터페이스
강도 등급 8.8의 M10 볼트 6개, 45 N·m, 수평이고 깨끗한 설치면
무게
44.7 kg
무게
47.3 kg
기계 구조
관절 유형
회전 관절, 2-1-3 구조
센서
힘/토크 센서
툴 플랜지 내장 힘·토크 센서
배터리 및 작동 시간
최대 전력
615 W
성능 및 작업
운영 체제
PolyScope X
반복 정밀도
±0.08 mm
신뢰성 및 환경
인증
TÜV Rheinland EN ISO 13849-1
인증
TÜV Rheinland EN ISO 10218-1
인증
UL 1740
인증
TÜV Rheinland cTÜVus
IP 등급
IP65
작동 습도
≤90 %RH
작동 온도
0–50 °C
안전 시스템
설정 가능한 안전 기능 23개
상호작용 및 통신
통신
Modbus TCP, EtherNet/IP Adapter, PROFINET
외부 포트
M8 I/O(디지털 입출력, 안전 입력, 아날로그 입력 또는 RS-485, 0/12/24 V), M8 전원, M12 X 코딩 1 GbE, SP7 커넥터

 Universal Robots