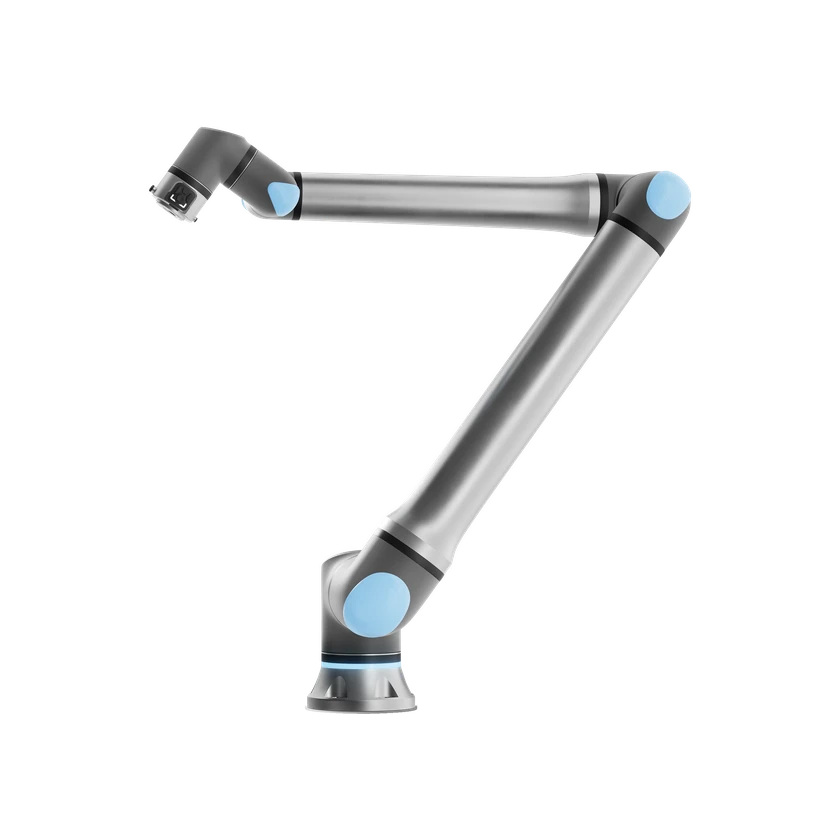
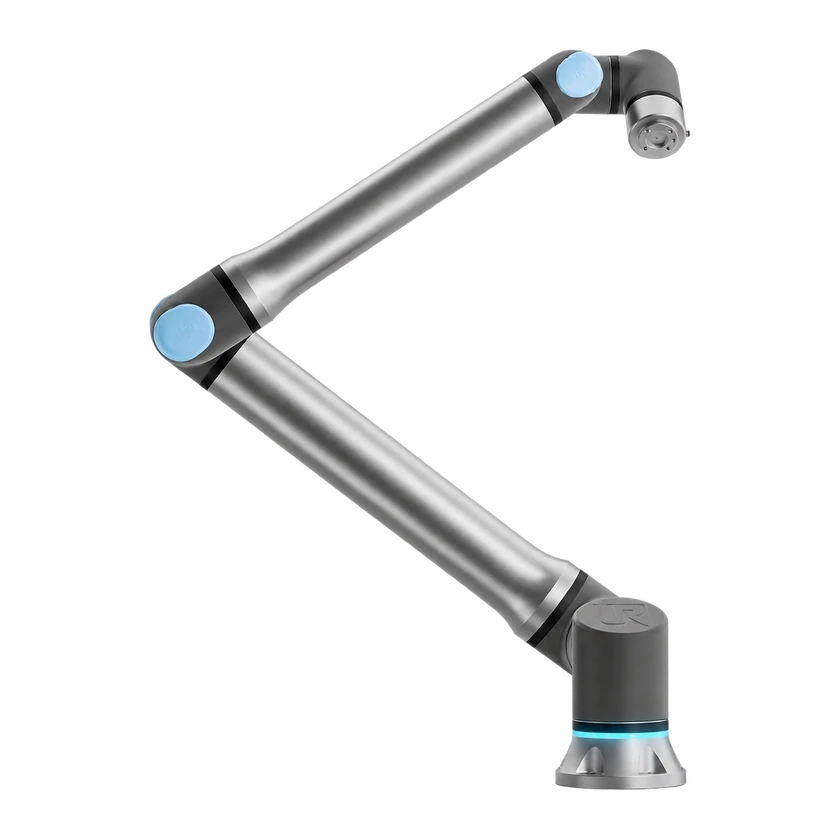
UR10g-1750 はユニバーサルロボットの Gen 7 g-Series に属する6軸産業用協働ロボットで、UR8 Long の後継機です。リーチは1750 mm、公称可搬質量は8 kg、所定の条件では最大10 kgです。手首に力・トルクセンサー、ギガビットイーサネット、24/48 V 電源を備え、PolyScope X で動作します。
ハードウェア仕様
本体仕様・電源
取り付け・装着方法
任意の取付方向
標準消費電力
350 W
力・触覚・フィードバック
力の測定範囲
±150 N
トルクの測定範囲
±10 N·m
自由度と駆動
機械関節数
6
材質
アルミニウム、樹脂、鋼
最小設置寸法
20.4 cm
A特性音圧レベル
< 55 dB(A)
総自由度
6 DOF
運動性能
片腕ペイロード
8 kg
片腕ペイロード
10 kg
最大移動速度
5 m/s
リーチ
175 cm
自由度
片腕制御自由度
6 DOF
取付フランジ規格
ISO 9409-1-50-4-M6
取付インターフェース
強度区分8.8のM10ボルト6本、45 N·m、水平で清潔な取付面
重量
44.7 kg
重量
47.3 kg
機械構造
関節タイプ
回転関節、2-1-3 構成
センサー
力/トルクセンサー
ツールフランジ内蔵の力・トルクセンサー
バッテリーと稼働時間
最大電力
615 W
性能・タスク
オペレーティングシステム
PolyScope X
位置再現性
±0.08 mm
信頼性・環境
認証
TÜV Rheinland EN ISO 13849-1
認証
TÜV Rheinland EN ISO 10218-1
認証
UL 1740
認証
TÜV Rheinland cTÜVus
保護等級
IP65
動作湿度
≤90 %RH
動作温度
0–50 °C
安全システム
設定可能な安全機能23項目
インタラクションと通信
通信
Modbus TCP, EtherNet/IP Adapter, PROFINET
外部ポート
M8 I/O(デジタル入出力、安全入力、アナログ入力または RS-485、0/12/24 V)、M8 電源、M12 X コード 1 GbE、SP7 接続

 Universal Robots