Universal Robots logoUniversal Robots

g-Series

価格
価格未公開
タイプ
ロボットアーム
ステータス
商用
提供状況
未公開
発売時期
2026年9月14日
国・地域
デンマーク
15 kg
汎用可搬重量
130 cm
リーチ
±0.05 mm
位置再現性
6 DOF
総自由度

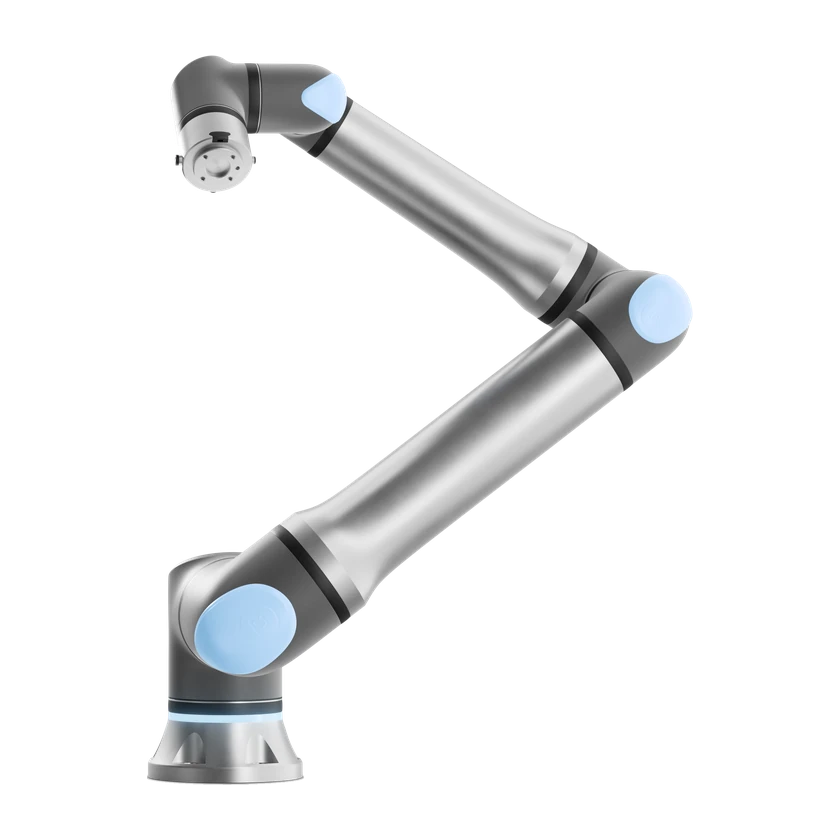
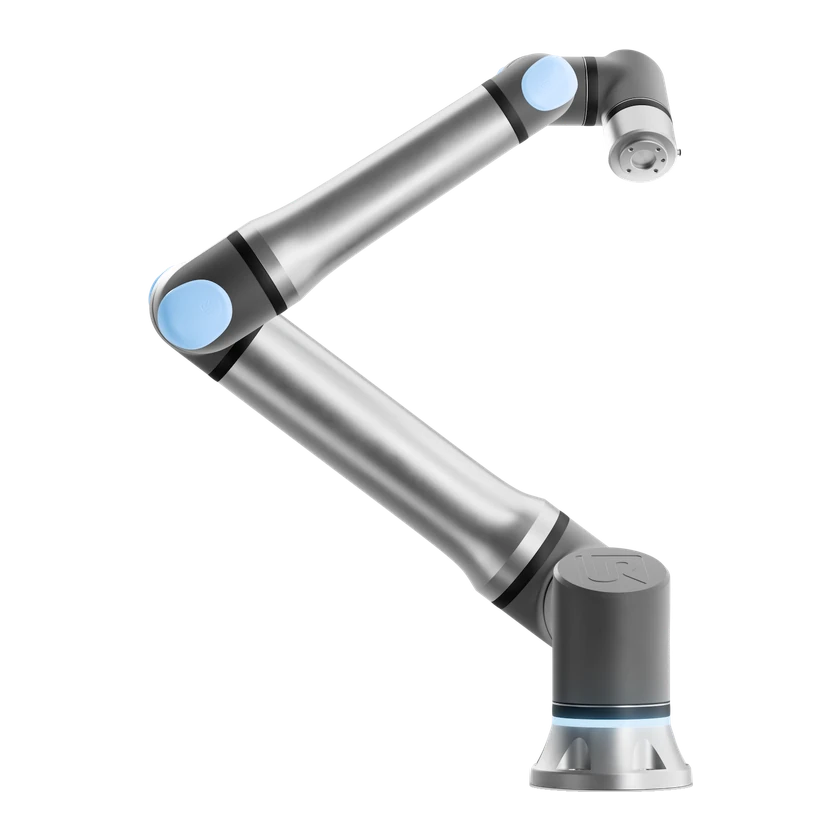
UR17g-1300 は UR15 の後継となる Gen 7 の6軸産業用協働ロボットアームです。定格可搬質量は15 kg、リーチは1300 mmです。ツールフランジには力・トルクセンサー、ギガビット Ethernet、専用電源を備えています。

UR17g-1300

構成

ロボットアーム

通信・制御

制御ループ周波数
500 Hz

ハードウェア仕様

接続と開発

API・プロトコル文書
RTDE

本体仕様・電源

取り付け・装着方法
任意の取付方向
標準消費電力
350 W

ソフトウェア・書き出し・公開範囲

付属ソフトウェア
PolyScope X · CB7 Core / Core Compact / Core Compact 0.55 m
付属ソフトウェア
URSim Desktop 1.10 · PolyScope X 10.15(シミュレーション)
付属ソフトウェア
Universal Robots ROS 2 Driver 7.3.0 · ROS Rolling
付属ソフトウェア
Universal Robots ROS 1 Driver
ライセンス・利用条件
ROS 2 URDF/g-Series メッシュ
SDKのバージョン・入手先
PolyScope X SDK 0.22.142-preview · PolyScope X 10.15

力・触覚・フィードバック

力の測定範囲
-150 N – 150 N
力・トルクセンサーの構成
各軸の力測定:精密度 ±7.5 N、正確度 ±8.3 N。トルク測定:精密度 ±0.2 N·m、正確度 ±0.5 N·m。
トルクの測定範囲
-10 N·m – 10 N·m

自由度と駆動

保護等級(IP)
IP65
機械関節数
6
材質
アルミニウム、樹脂、鋼
A特性音圧レベル
<55 dB(A)
総自由度
6 DOF

運動性能

最大移動速度
5 m/s
汎用可搬重量
15 kg
汎用可搬重量
17.5 kg
リーチ
130 cm

機械・取付

取付フランジ規格
ISO 9409-1-50-4-M6
取付インターフェース
6×M10、45 Nm、平坦で清潔な取付面
重量
43.4 kg
重量
40.7 kg

機械構造

関節運動範囲
-360° – 360°
関節タイプ
回転関節

センサー

力/トルクセンサー
ツールフランジ一体型力・トルクセンサー

バッテリーと稼働時間

最大電力
550 W

性能・タスク

位置再現性
±0.05 mm

信頼性・環境

認証
TÜV Rheinland EN ISO 13849-1
認証
TÜV Rheinland EN ISO 10218-1
動作湿度
≤90 %RH
動作温度
0–50 °C
安全システム
23 の設定可能な安全機能

インタラクションと通信

通信
Modbus TCP / EtherNet/IP Adapter / PROFINET
通信
PROFIsafe
通信
OPC UA
ハンドヘルドリモコン
TP7 ティーチペンダント
ハンドヘルドリモコン
工具側のオプション SP7 スマートパネル

開発と拡張

統合インターフェース
M8-8 Aコード I/O、M8-4 Aコード電源、M12 Xコード 1 GbE
統合インターフェース
M8 I/O:デジタル入力2点または安全入力1点、デジタル出力2点、アナログ入力2点またはRS-485 1系統、0/12/24 V DC
取付寸法
20.4 cm
ペイロード電源供給
専用 M8:24/48 V DC、連続 3 A、ピーク 5 A(最長2秒)
ワークフロー統合
UR+ エコシステム
ワークフロー統合
SCHUNK EZU グリッパー
ワークフロー統合
Inbolt Standard 3D ビジョン
ワークフロー統合
PSYONIC Ability Hand

商用ステータス

ステータス
商用
価格
価格未公開
発売時期
2026年9月14日

タイムライン

  1. ロボット公開
    UR17g-1300
情報源または訂正を送信