
 Kinetix AI
SMASH High-Dynamic Humanoid Table-Tennis System
SMASH 고동적 휴머노이드 탁구 시스템
가격
가격 비공개
유형
휴머노이드 로봇 · 인간 크기 휴머노이드
적용 시나리오
Research & Education · Research Platform
상태
프로토타입 연구 시스템
구매 가능 여부
미공개
구매 방식
미공개
공개일
알 수 없음
국가/지역
중국
최근 확인
2026-08-29
분류 및 상태 안내
분류는 구조와 기능에 따르며 바퀴 유무만으로 휴머노이드를 판단하지 않습니다. 제품 단계는 입증된 성숙도, 공급 상태는 현재 접근 방식을 나타냅니다. 상용 제품도 파일럿 고객에게만 제공될 수 있습니다. 어느 항목도 단독으로 구매 가능성을 증명하지 않으며 미확인 정보는 미확인으로 유지합니다.
SMASH는 Kinetix AI의 휴머노이드 탁구 연구 시스템입니다. 자기시점 스테레오 인지, 궤적 예측, 타격 동작 생성 및 전신 정책 학습을 결합합니다. 외부 카메라나 모션 캡처 장비 없이 실외 연속 랠리, 스매시, 낮은 자세의 타격 및 협조된 측면 움직임을 시연했습니다.
1 / 1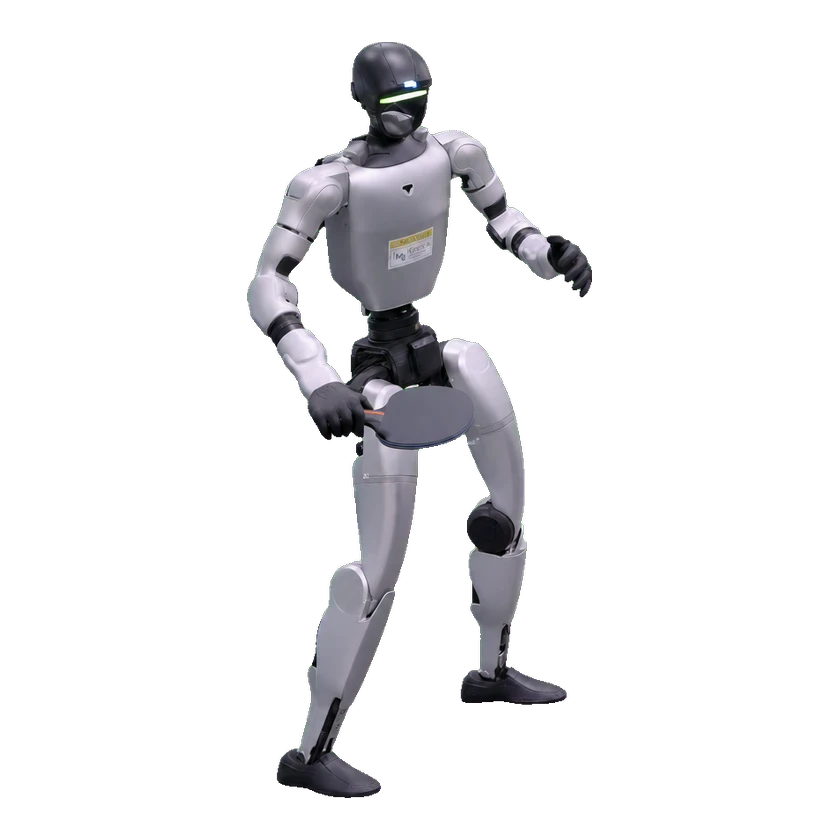
하드웨어 사양
물리적 사양
팔 사양
팔과 하체의 협조 동작을 활용한 전신 타격
색상
흰색 및 검정
이동 방식
협조된 측면 동작을 갖춘 휴머노이드 이족 전신 움직임
이동성 및 페이로드
지형 유형
실내 실험실 및 실외 환경
기계 구조
섀시
추적식 몸통 참조 구조를 갖춘 휴머노이드 로봇 본체
엔드 이펙터
탁구 라켓
센서
보정
테이블, 카메라 및 몸통 프레임 간 사전 보정된 외부 변환
카메라
머리 장착 ZED X 스테레오 카메라, 아래로 기울어진 ZED X Mini
깊이 카메라
스테레오 삼각 측량에 사용되는 ZED X 및 ZED X Mini 스테레오 카메라
위치 측정 모듈
ZED X Mini를 사용한 AprilTag 기반 로봇 및 테이블 위치 추정
조명(감지용)
인지 시스템이 다양한 조명과 모션 블러를 처리
센서
자기시점 배포용 온보드 스테레오 카메라, 제어 실험용 광학 모션 캡처
컴퓨팅 플랫폼
AI 모델
YOLO-기반 공 검출기
온보드 컴퓨팅
Jetson Orin
소프트웨어 알고리즘
Motion-VAE 타격 동작 생성, 작업 조건부 모션 매칭, PPO 전신 정책, AEKF 및 물리 기반 궤적 예측
상호작용 및 통신
시각 인식
탁구공 검출 및 3-D 위치 추정
시각 추적
자기시점 카메라 기반 실시간 공 상태 및 로봇 자세 추정
개발 및 확장
구성 옵션
MoCap 기반 인지 구성, 자기시점 온보드 카메라 구성
통합 인터페이스
카메라, 테이블, 월드 및 몸통 프레임용 사전 보정 좌표 변환
작동 모드
모션 캡처 모드; 1인칭 시점 카메라 모드
워크플로 통합
시뮬레이션 학습 및 실제 하드웨어 배포
상용화 상태
상태
프로토타입 연구 시스템
가격
가격 비공개
공개일
알 수 없음
관련 항목
다관절 손
확인된 구체적인 다관절 손 모델이 없습니다.
동영상
출처 또는 수정 제안 보내기