
실제 로봇 실험 / 배포
OpenVLA 7B
비전-언어-행동 모델 · 2024-06-13
 Trossen Robotics
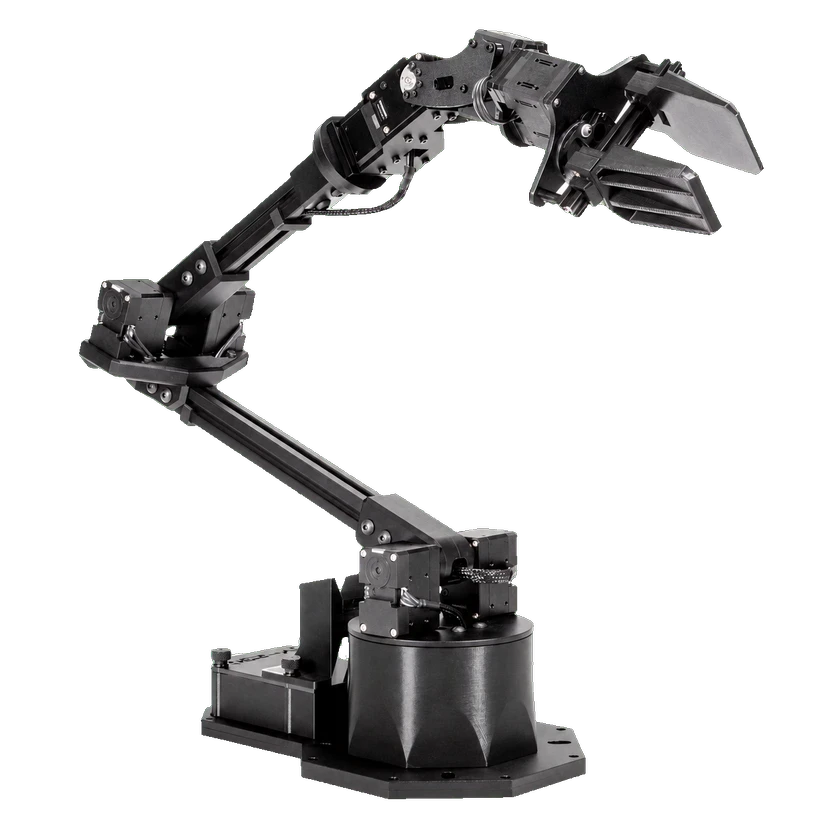
250 g 작업 페이로드를 갖춘 6자유도 Interbotix 로봇 팔입니다.
실험은 기본 탑재를 의미하지 않습니다. 근거는 명시된 모델 버전에만 적용됩니다.
개발 구성: wx250s with Interbotix ROS interface
Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.
Requires the Interbotix ROS interface. This Python API does not support Gazebo simulation robots.
말단 자세 제어 및 위치 명령 · Interbotix Python-ROS pose/trajectory functions with a valid IK solution and model joint limits. This Python API does not support Gazebo simulation robots.
예제나 보조 도구만 공개되어 있으며 핵심 시스템의 공개를 의미하지 않습니다.
이 항목을 판단할 검증된 근거가 부족합니다.
이 항목을 판단할 검증된 근거가 부족합니다.
실험은 기본 탑재를 의미하지 않습니다. 근거는 명시된 모델 버전에만 적용됩니다.

