
이동공식 발표
보행
The official DARwIn-OP page lists a default walking speed and user-modifiable gait.
 Robotis
Darwin-OP는 로보틱스 연구와 교육을 위한 소형 이족보행 휴머노이드 플랫폼입니다. 20개의 Dynamixel MX-28 액추에이터, Intel Atom Z530 컴퓨터, 오픈소스 소프트웨어, 카메라, 관성 센서, 마이크 및 탈착식 배터리를 결합합니다. 이 플랫폼은 보행, 동적 동작, 자체 유지보수 및 개방형 하드웨어·소프트웨어 개발을 지원합니다.
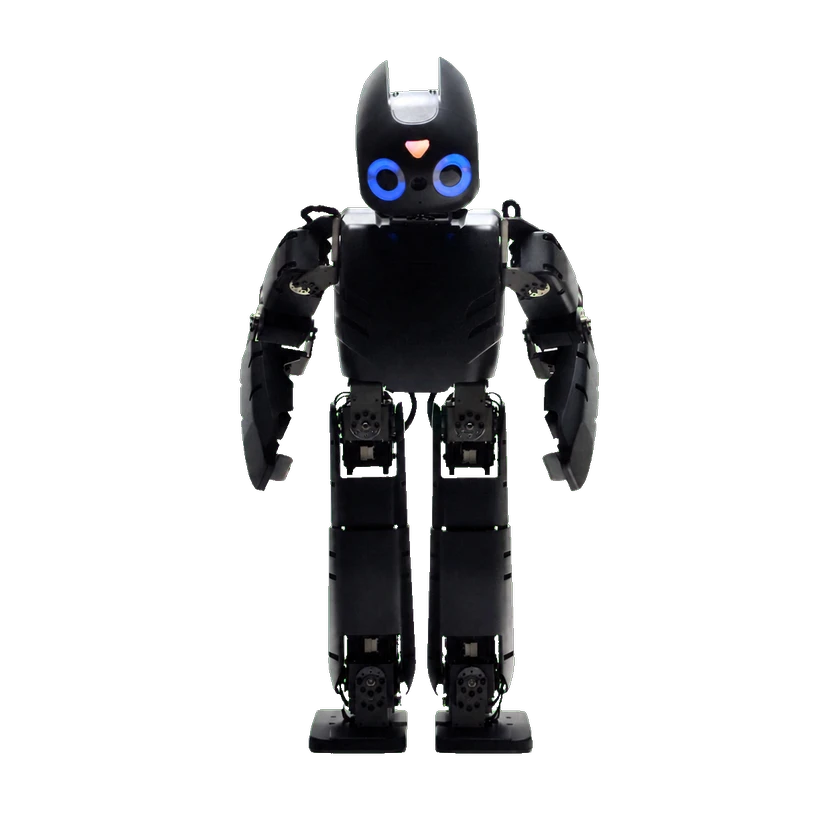
The official DARwIn-OP page lists a default walking speed and user-modifiable gait.
Classic DARWIN-OP/ROBOTIS OP has manufacturer-preserved Linux C++ Framework and Webots documentation. The old rendered manual URLs now redirect to the new documentation home, so this batch uses pinned manufacturer-authored source documents. Match the original CM730/MX28 platform, framework/toolchain and simulator version; do not inherit OP2/OP3 features, modern bindings or unreviewed software/hardware licenses.
Manufacturer classic OP Framework documents g++ development, CM730/MotionManager integration and JointData SetAngle/SetRadian goal setters. Position control is through the matching framework/motion-timer path and MX28 firmware; SetRadian values are radians while raw actuator values and degree-based SetAngle must not be confused. Left/right arm ID groups establish two execution arms. No independent torque/velocity mode, Cartesian API, Python/ROS binding or full software license is established by this documentation review.
자료를 받을 수 있지만 공개 자체가 재사용 권한을 의미하지는 않습니다.
이 항목을 판단할 검증된 근거가 부족합니다.
이 항목을 판단할 검증된 근거가 부족합니다.
상태는 과거 자료에 기반하며 이후 운영 상황은 알 수 없습니다.
배치 기록 1 · 시범 운영 1
National Yunlin Special School
The IEEE conference paper identifies the robot as ROBOTIS DARwIn-OP, names National Yunlin Special School in its acknowledgements, and reports seven weeks of sessions involving two students, a teacher, and the research team. This is a school-based research pilot; it is not evidence of routine clinical service, a paid purchase, or continuing operation. The study start date and exact school address are not reported.
등록된 관련 제품이 없습니다.

