Robotis logoRobotis

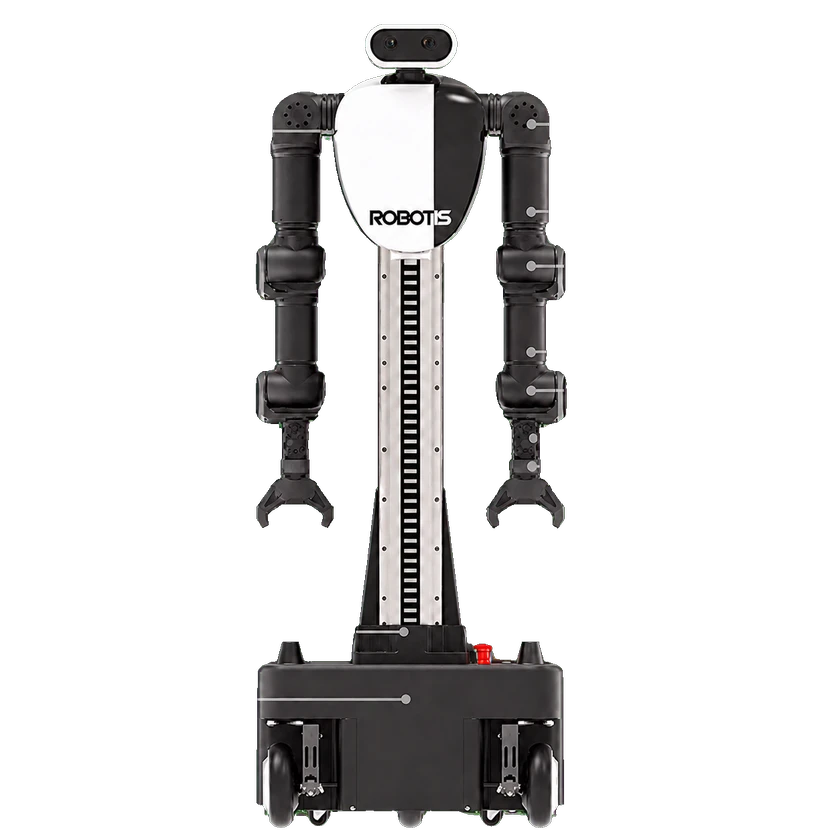
AI Worker

가격
가격 비공개
유형
휴머노이드 로봇 · 인간 크기 휴머노이드
적용 시나리오
Industrial · Manufacturing / Research & Education · Research Platform / Industrial · Warehouse & Logistics
상태
상용
구매 가능 여부
판매 중
구매 방식
미공개
공개일
2025년 5월 15일
국가/지역
대한민국
최근 확인
2026-08-27
분류 및 상태 안내

분류는 구조와 기능에 따르며 바퀴 유무만으로 휴머노이드를 판단하지 않습니다. 제품 단계는 입증된 성숙도, 공급 상태는 현재 접근 방식을 나타냅니다. 상용 제품도 파일럿 고객에게만 제공될 수 있습니다. 어느 항목도 단독으로 구매 가능성을 증명하지 않으며 미확인 정보는 미확인으로 유지합니다.

25자유도
총 자유도
1.623 m
높이
90 kg
무게
6 kg
일반 페이로드

AI Worker는 ROS 2와 Orin AI 컴퓨터를 탑재한 ROBOTIS의 기업용 피지컬 AI 휴머노이드 플랫폼입니다. 사람의 지도 학습을 통해 산업 자동화, 물류 및 연구에 활용하도록 설계되었습니다.

1 / 1AI Worker

인텔리전스 프로필

브레인 / 모델시연됨
GR00T N1.5
로봇 기반 모델 · NVIDIA · 2025-06-11
학습 방식공식 발표
인간 시연
학습 방식공식 발표
모방 학습
학습 방식공식 발표
원격 조작

기능 맵

이동공식 발표
내비게이션
조작공식 발표
파지
자율성공식 발표
자율 작업

하드웨어 사양

물리적 사양

팔 사양
정교한 그리퍼를 갖춘 듀얼 7자유도 매니퓰레이터 팔
능동 자유도
7자유도
이동 방식
스워브 구동 이동 베이스
총 자유도
25자유도

이동성 및 적재량

섀시 이동성
스워브 구동 전방향 이동 베이스
양팔 적재량
6 kg
최고 속도
1.5 m/s
일반 페이로드
6 kg
보행 속도
1.5 m/s

기계 및 장착

높이
1.623 m
무게
90 kg

기계 구조

액추에이터 모델
ROBOTIS DYNAMIXEL-Y 시리즈 액추에이터

센서

카메라
RGB-D 카메라
LiDAR
LiDAR
센서
RGB-D 카메라, LiDAR 및 힘-토크 센서

컴퓨팅 플랫폼

AI 컴퓨팅 모듈
NVIDIA Jetson AGX Orin
GPU
NVIDIA Jetson AGX Orin
운영 체제
Linux, ROS 2

상호작용 및 통신

스마트 내비게이션
스워브 구동 전방향 이동성 및 실시간 인식

개발 및 확장

작동 모드
원격 조작, 모방 학습 및 자율 정책 실행
2차 개발(SDK)
ROS 2 및 ROBOTIS Physical AI Tools
원격 조작
인간 시연 및 데이터 수집 지원

상용화 상태

상태
상용
가격
가격 비공개
공개일
2025년 5월 15일

배치 기록

실제 현장의 진행 상황, 변화 및 출처.

협력 주체
CJ Logistics · 운영사
적용 분야
Warehouse & Logistics
주요 작업
Insert crumpled paper cushioning into shipping cartons along the packing line; staff then place the ordered goods in the prepared boxes for delivery to customers.
위치
Olive Young logistics center, Yangji, Yongin, Gyeonggi Province, South Korea
시작
미공개
최근 검증
2026-10-13
배치 로봇 수
2
운영 현장 수
1

배치 타임라인 · 1

  1. CJ Logistics reports humanoid robot operations at Olive Young Yangji center
검증된 자료 기준이며 실시간 운영 상태가 아닙니다.2026-10-13

동영상

타임라인

  1. 로봇 공개
    AI Worker
  2. 모델 공개
    GR00T N1.5
출처 또는 수정 제안 보내기