
出典・検証済み
各ランキングは統一された公開パラメータを1つだけ比較します。欠損または定義不明のデータは対象外です。
公開・検証可能な基礎パラメータで収録済みヒューマノイドロボットを比較します。
収録済みの全身自由度を比較し、公開仕様から解析できる DOF 値も含みます。
DOF は機構の複雑さを表し、実際の操作能力と同義ではありません。
| 順位 | ロボット | 企業 | 主要パラメータ | ステージ | 情報源 | 最終確認 |
|---|---|---|---|---|---|---|
| 1 | 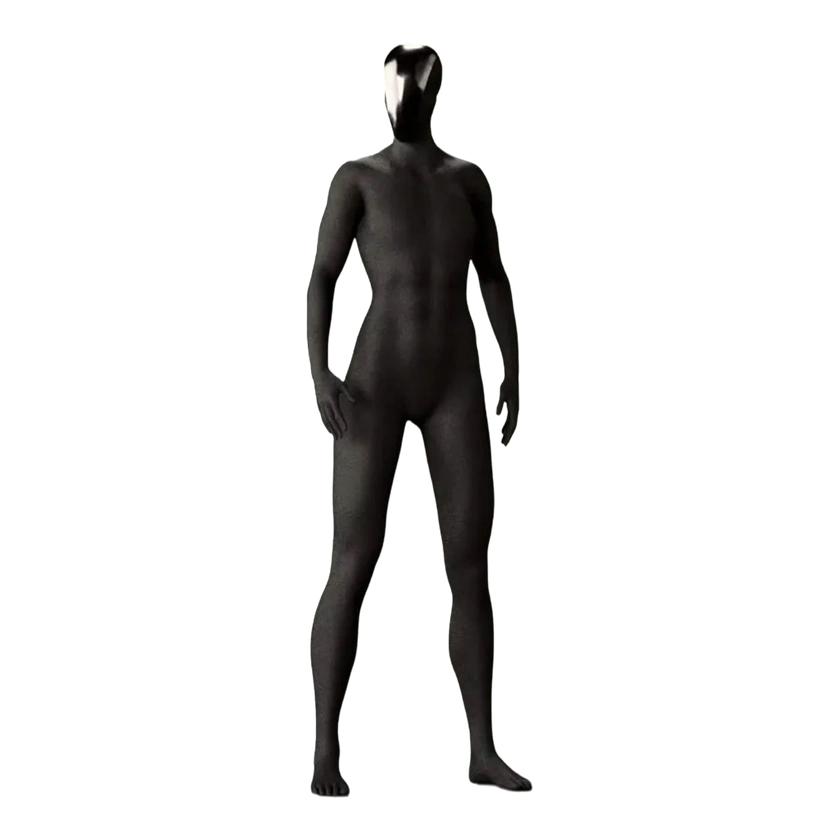 Clone Alpha | Clone Robotics | 164 DOFⓘ | プロトタイプ | 情報源 | 2026-07-01 |
| 2 | 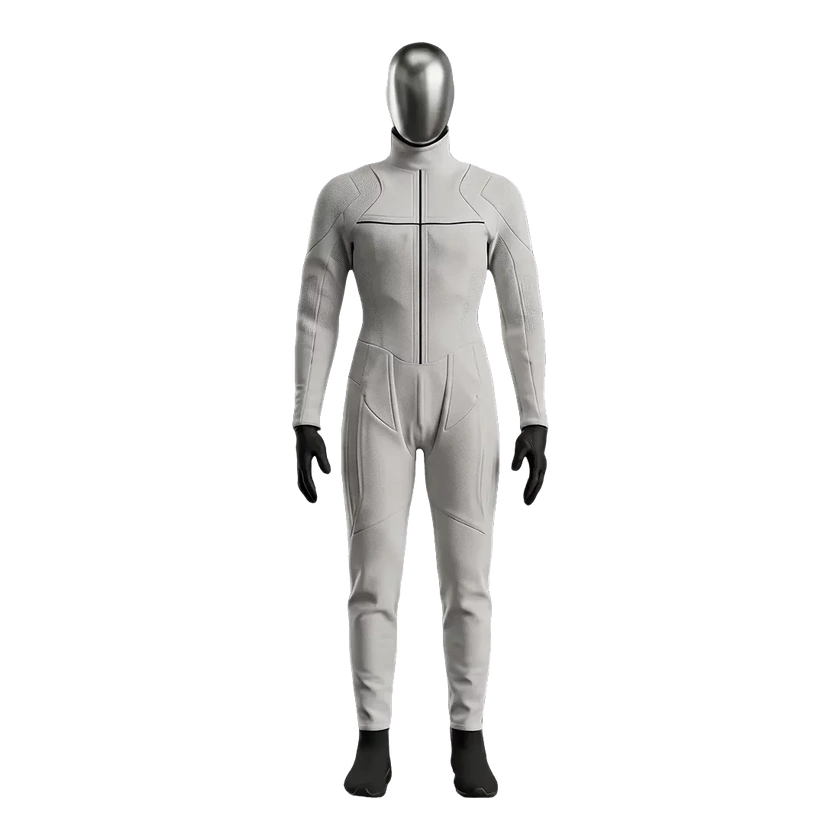 KAI | KinetixAI | 115 DOFⓘ | プロトタイプ | 情報源 | 2026-07-28 |
| 3 | 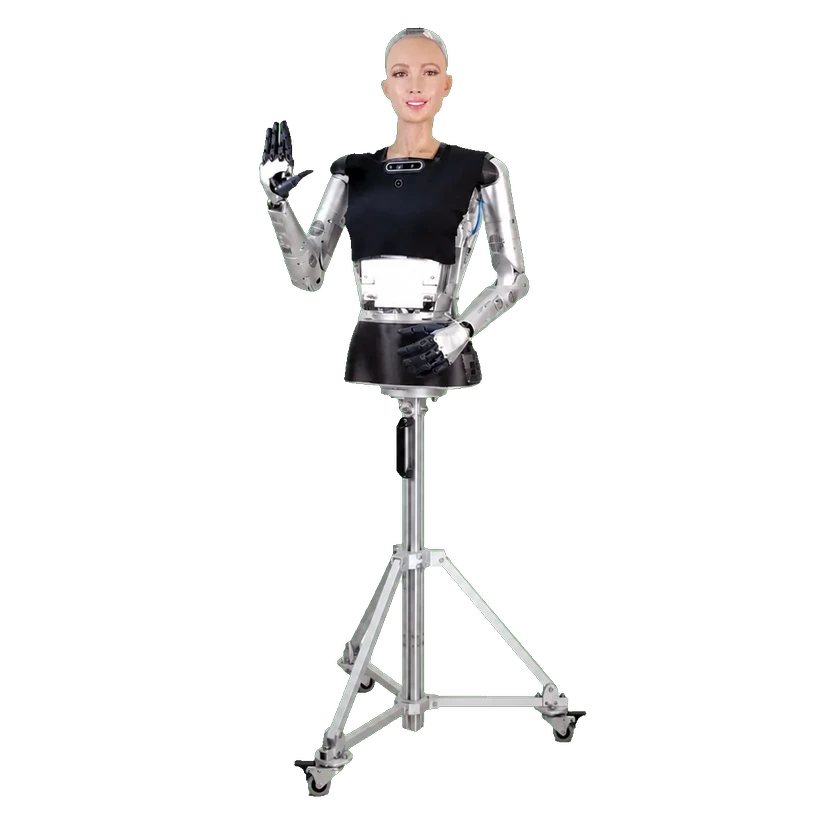 Sophia | ハンソン・ロボティクス | 83 DOFⓘ | 商用 | 情報源 | 2026-07-23 |
| 4 | 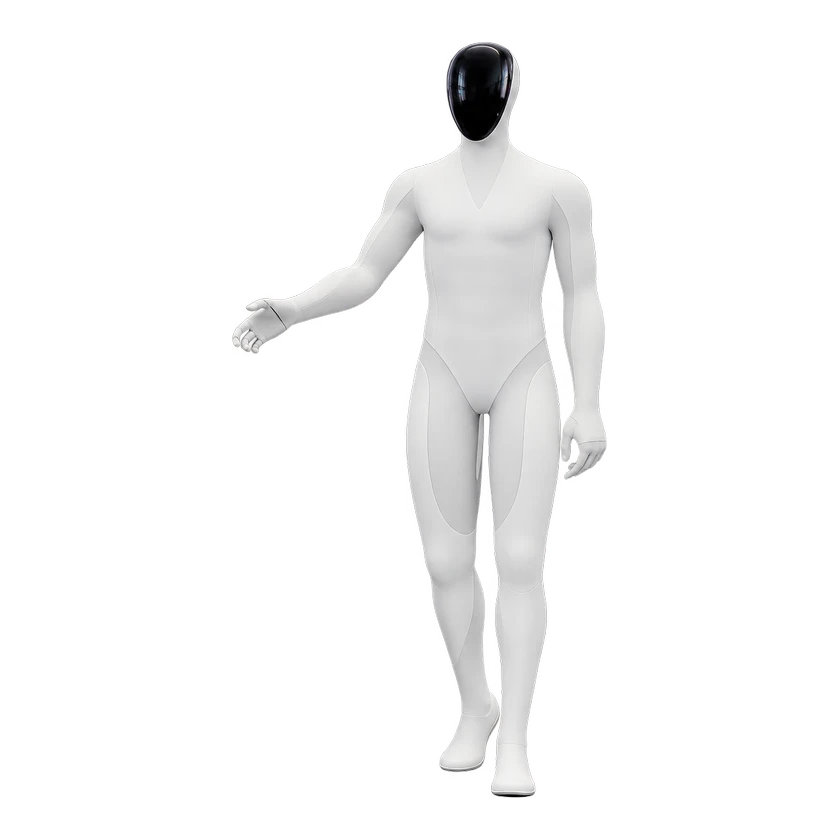 XPENG Next-Gen IRON | Xpeng Robotics | 82 DOFⓘ | プロトタイプ | 情報源 | 2026-07-29 |
| 5 | 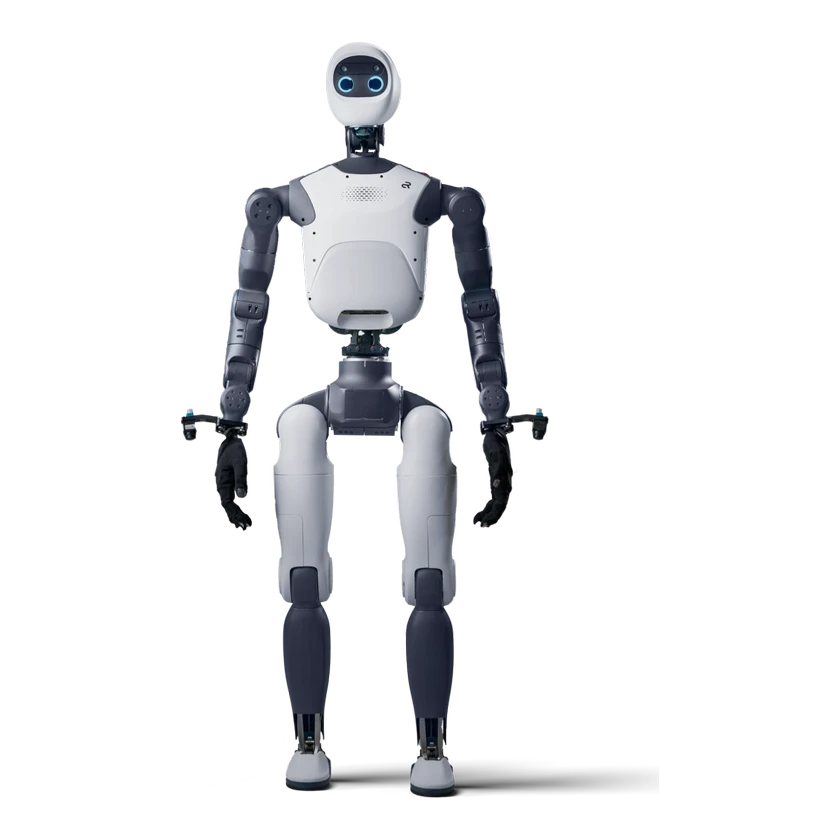 Agile ONE SN | Agile Robots SE | 71 DOFⓘ | プロトタイプ | 情報源 | 2026-10-21 |
| 6 | 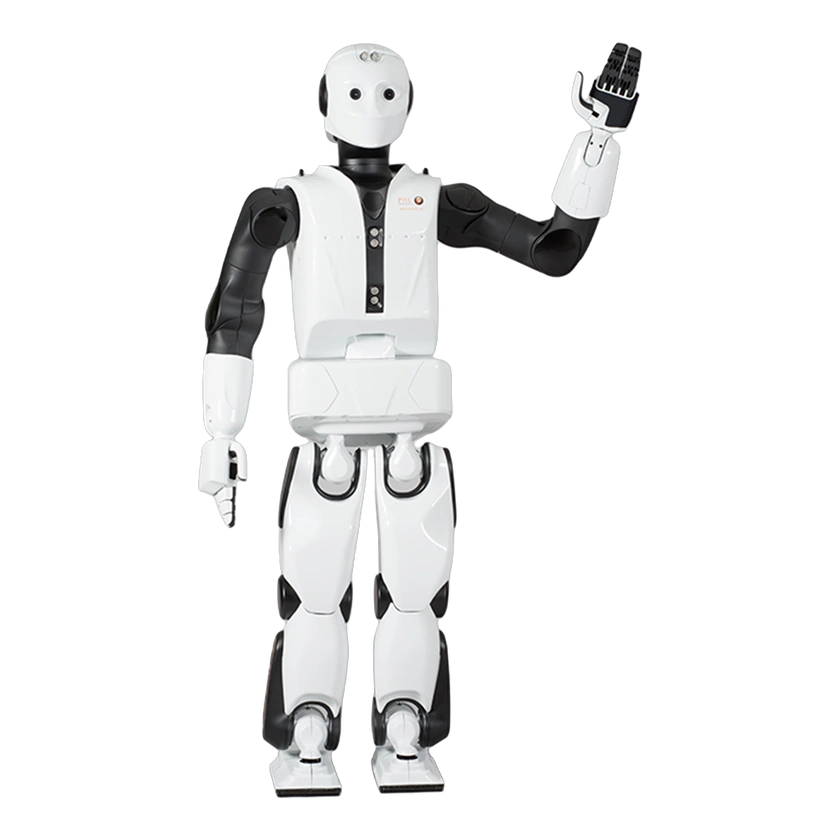 REEM-C | PAL Robotics | 68 DOFⓘ | 商用 | 情報源 | 2026-07-28 |
| 7 | 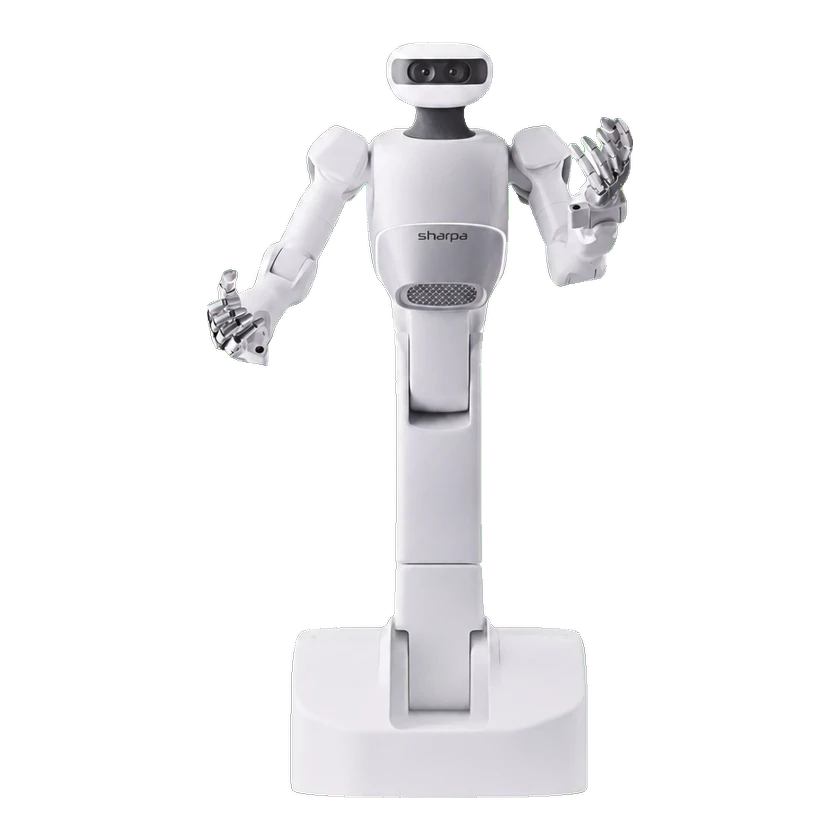 Sharpa North | Sharpa | 67 DOFⓘ | パイロット | 情報源 | 2026-08-30 |
| 8 | 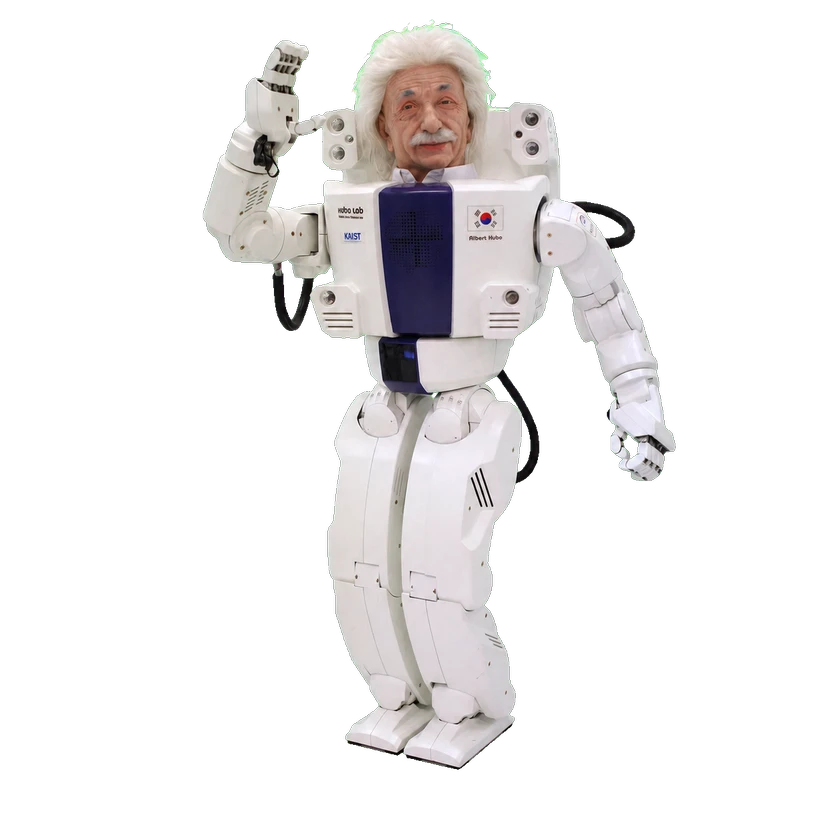 Albert Hubo | 韓国科学技術院 | 66 DOFⓘ | — | 情報源 | 2026-07-23 |
| 8 | 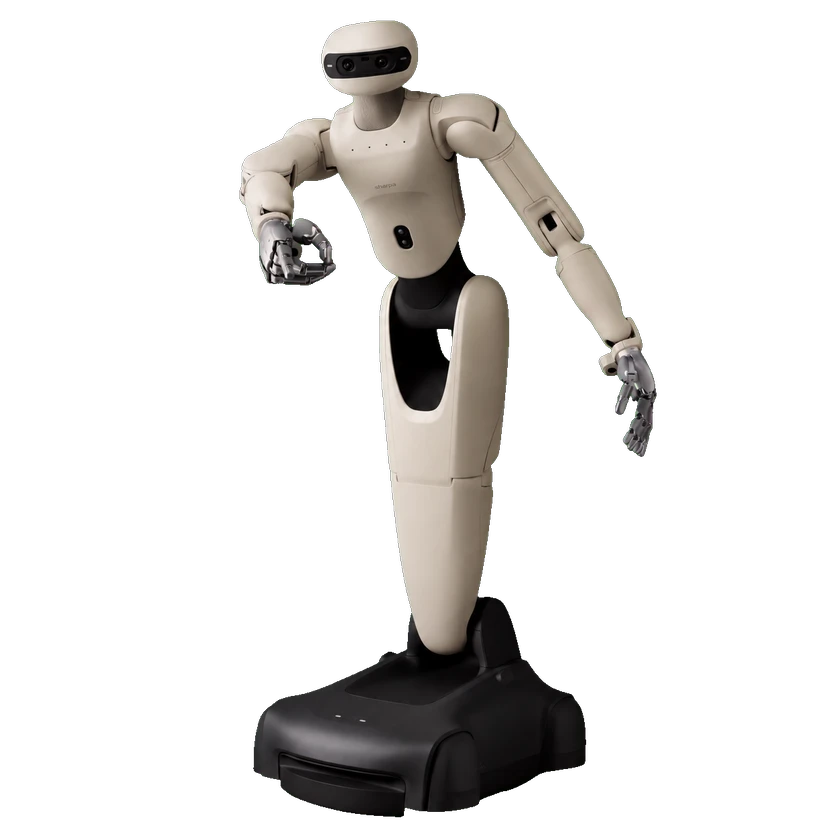 Droid D01 | Sharpa | 66 DOFⓘ | 商用 | 情報源 | 2026-09-28 |
| 10 | 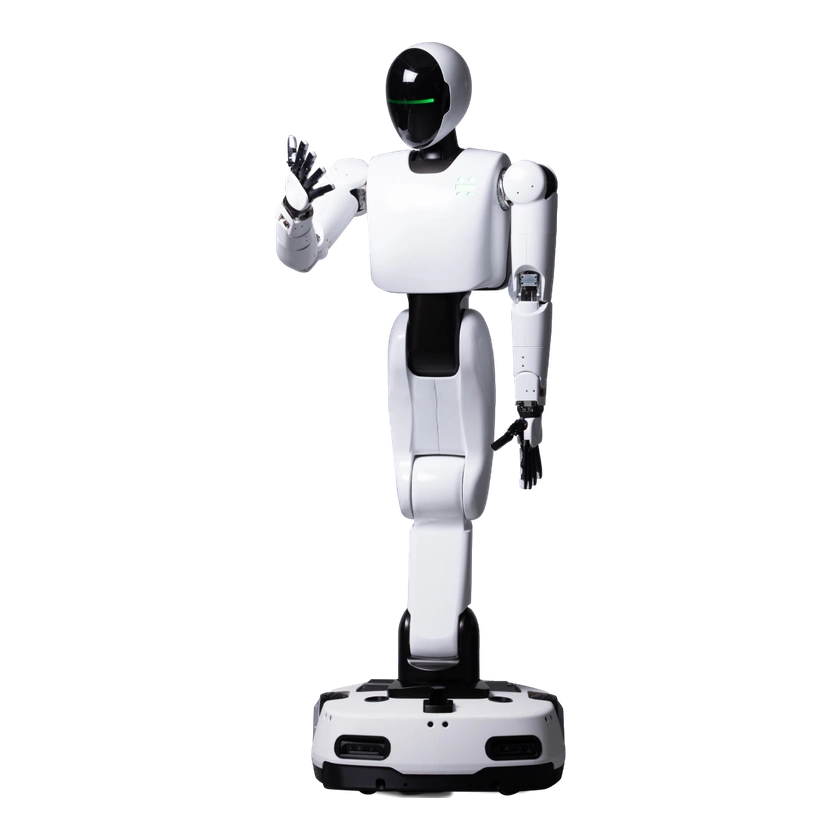 Friday | Holiday Robotics | 64 DOFⓘ | プロトタイプ | 情報源 | 2026-07-20 |
| 11 | 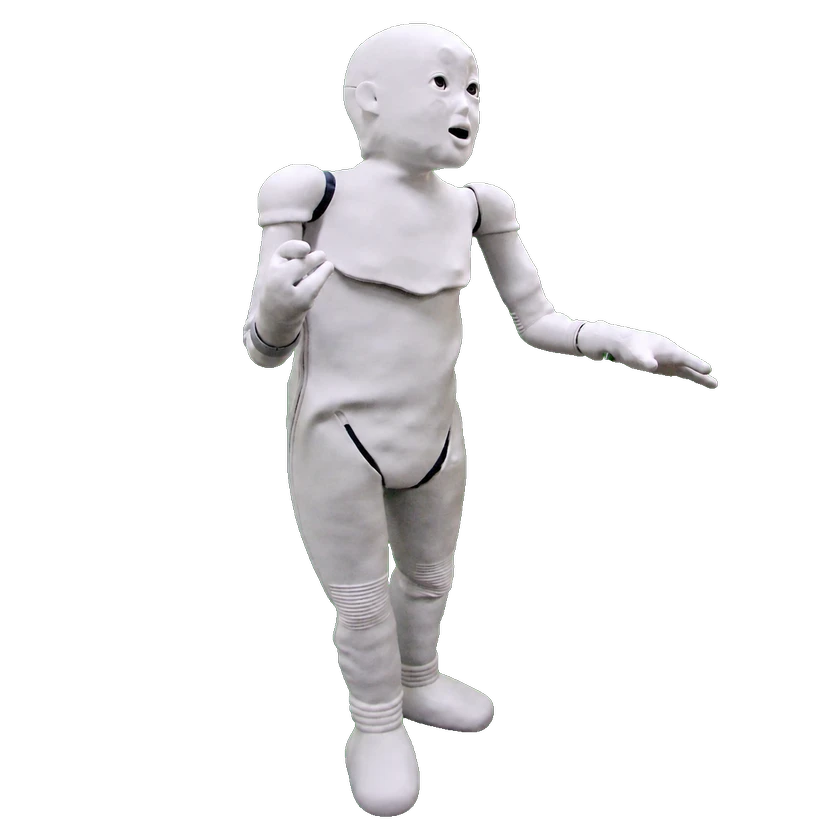 CB2 | 大阪大学 | 63 DOFⓘ | プロトタイプ | 情報源 | 2026-07-30 |
| 12 | 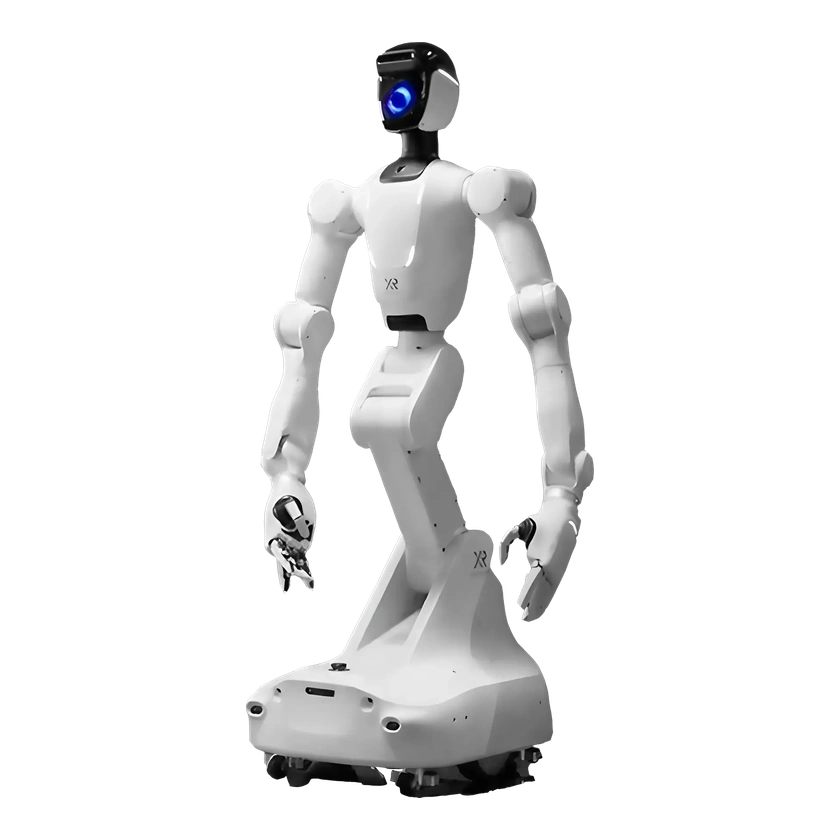 QUANTA X2 | X Square Robot | 62 DOFⓘ | 商用 | 情報源 | 2026-07-20 |
| 12 | 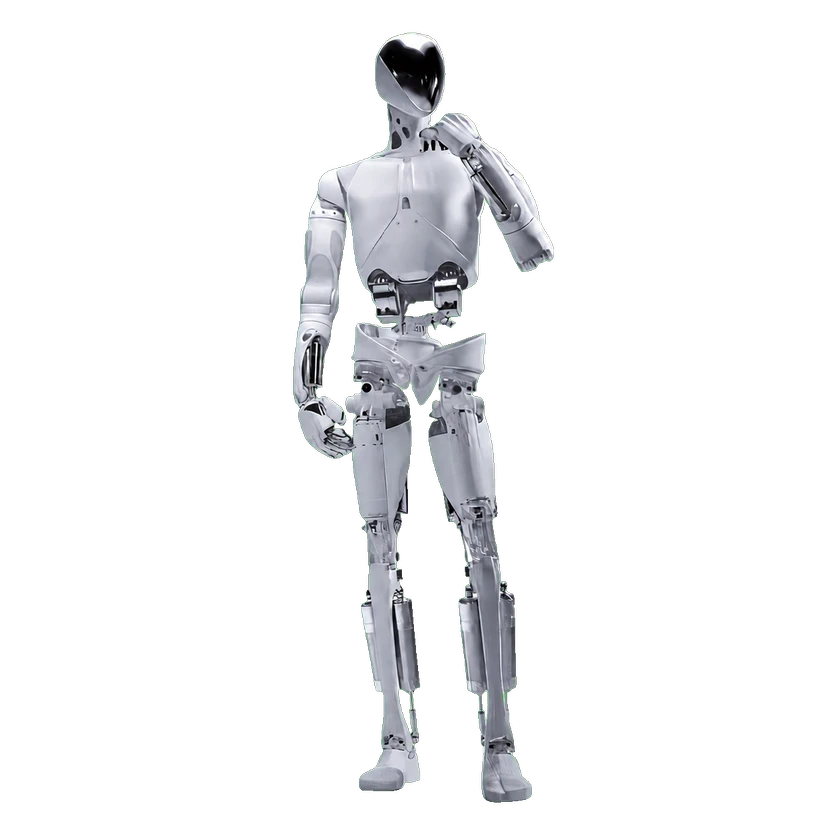 XPENG 初代 IRON | Xpeng Robotics | 62 DOFⓘ | プロトタイプ | 情報源 | 2026-09-09 |
| 14 | 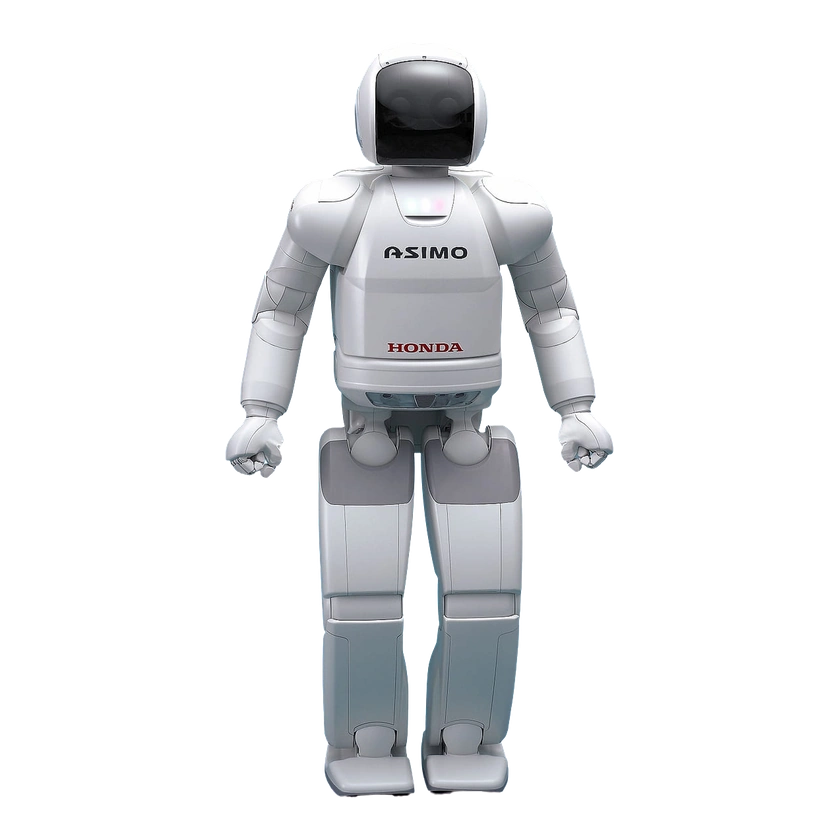 ASIMO | 本田技研工業 | 57 DOFⓘ | — | 情報源 | 2026-07-28 |
| 15 | 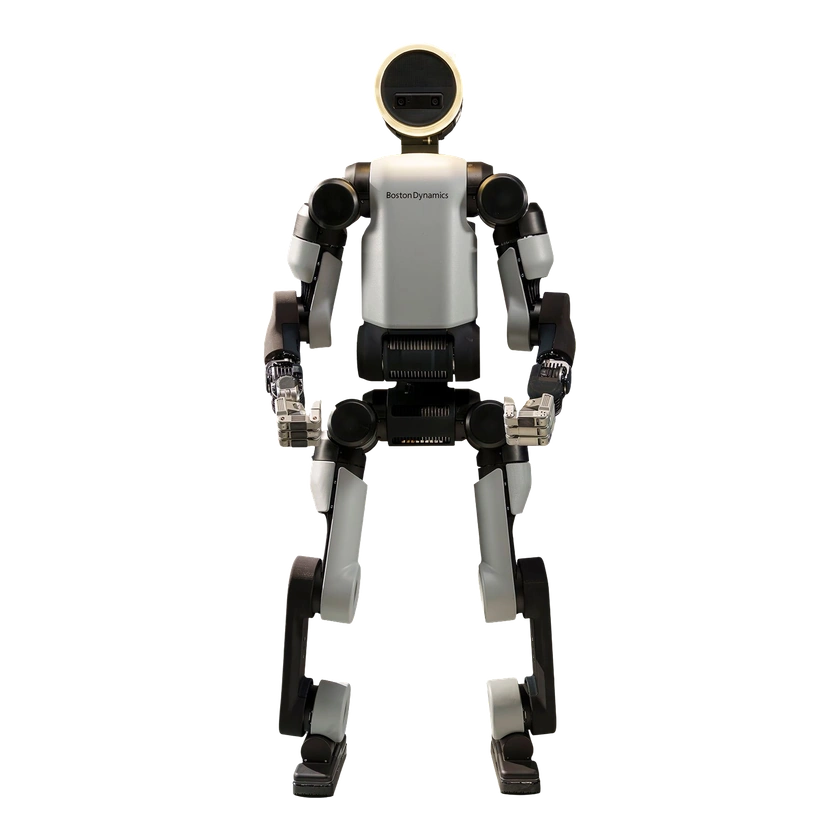 Atlas | ボストン・ダイナミクス | 56 DOFⓘ | 商用 | 情報源 | 2026-09-23 |
| 15 | 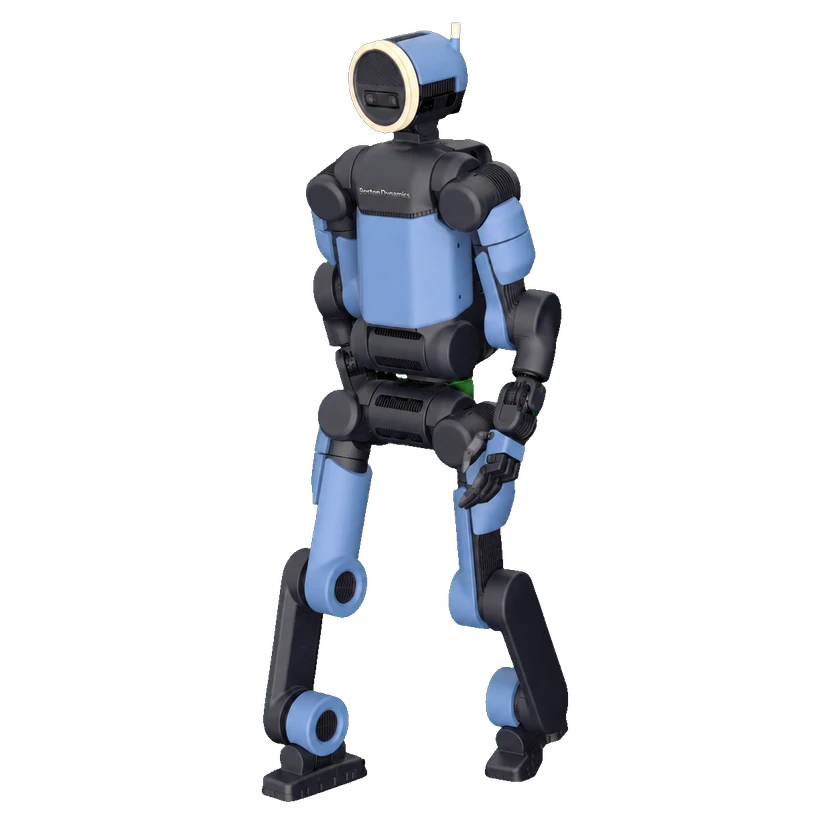 Atlas (Electric) | ボストン・ダイナミクス | 56 DOFⓘ | 商用 | 情報源 | 2026-07-02 |
| 15 | 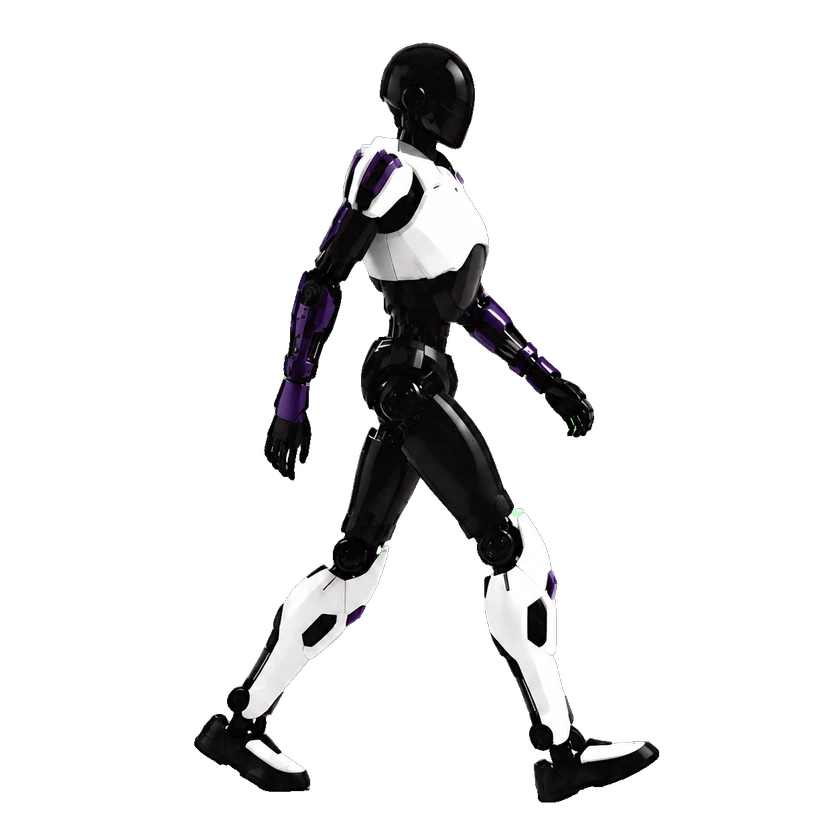 Humanoid-X | 合十思維(北京)科技有限公司 | 56 DOFⓘ | プロトタイプ | 情報源 | 2026-08-31 |
| 15 | 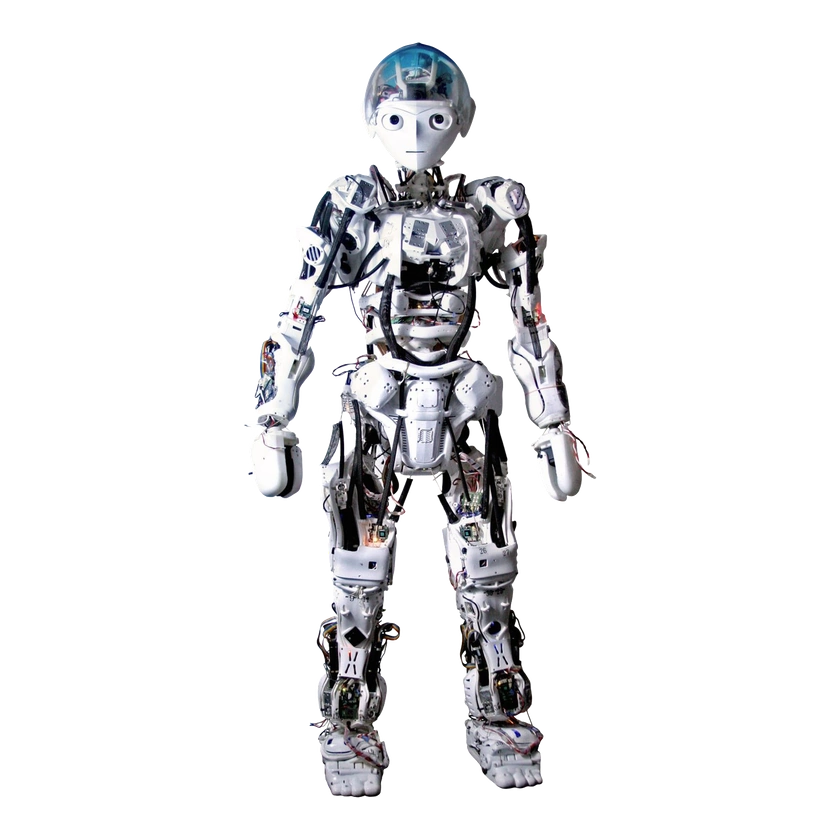 Kojiro | 東京大学 | 56 DOFⓘ | プロトタイプ | 情報源 | 2026-07-28 |
| 19 | 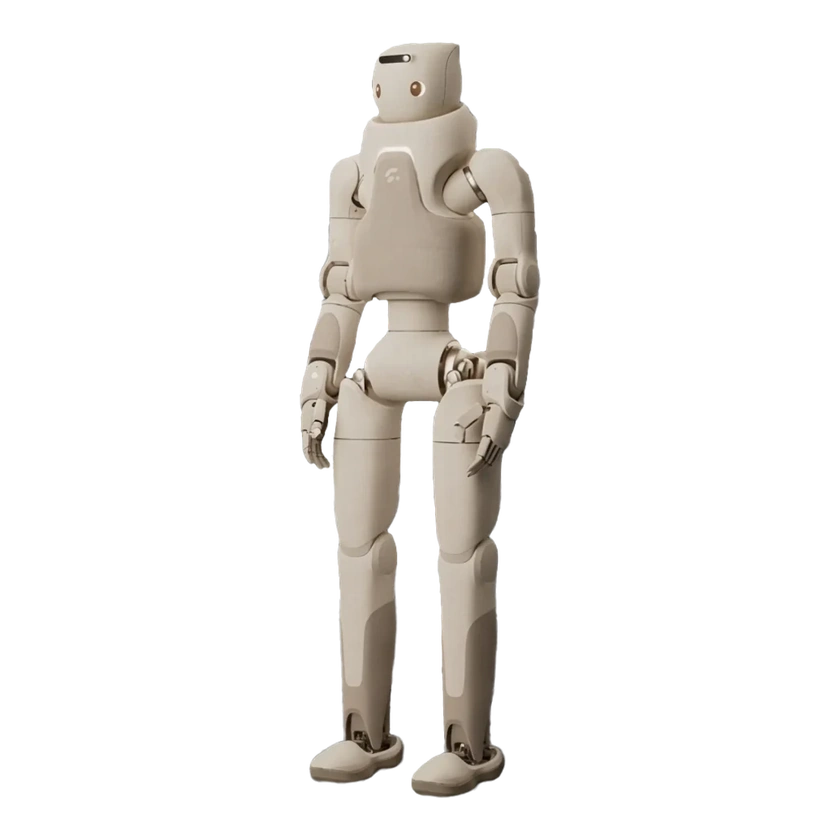 GR-3 | Fourier Intelligence | 55 DOFⓘ | プロトタイプ | 情報源 | 2026-07-28 |
| 19 | 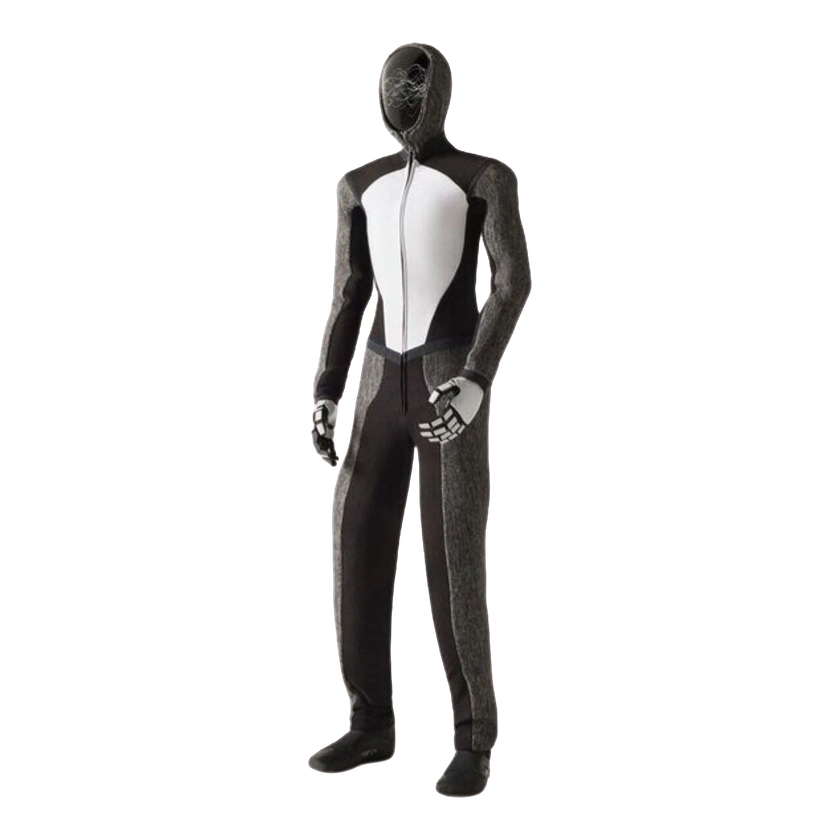 NEO Beta | 1X Technologies | 55 DOFⓘ | プロトタイプ | 情報源 | 2026-07-29 |
Clone AlphaClone RoboticsKAIKinetixAISophiaハンソン・ロボティクスXPENG Next-Gen IRONXpeng RoboticsAgile ONE SNAgile Robots SEREEM-CPAL RoboticsSharpa NorthSharpaAlbert Hubo韓国科学技術院Droid D01SharpaFridayHoliday RoboticsCB2大阪大学QUANTA X2X Square RobotXPENG 初代 IRONXpeng RoboticsASIMO本田技研工業Atlasボストン・ダイナミクスAtlas (Electric)ボストン・ダイナミクスHumanoid-X合十思維(北京)科技有限公司Kojiro東京大学GR-3Fourier IntelligenceNEO Beta1X Technologies各ランキングは統一された公開パラメータを1つだけ比較します。欠損または定義不明のデータは対象外です。
DOF
1, 1, 3
収録済みの全身自由度を比較し、公開仕様から解析できる DOF 値も含みます。