
 TNY Robotics
TNY-360
TNY-360 V2
価格
EUR 289から
タイプ
四足歩行ロボット
ステータス
予約販売
提供状況
予約受付中
購入方法
予約受付中
発売時期
不明
国・地域
フランス
最終確認
2026-10-12
TNY-360 V2は教育、メイカー、研究向けのモジュール式四足ロボットです。12個の脚部サーボ、電動耳、ESP32-S3、LSM6DS3、顔のディスプレイを搭載します。キットの組立、部品交換、ブラウザー操作やSDKによる拡張に対応します。
1 / 1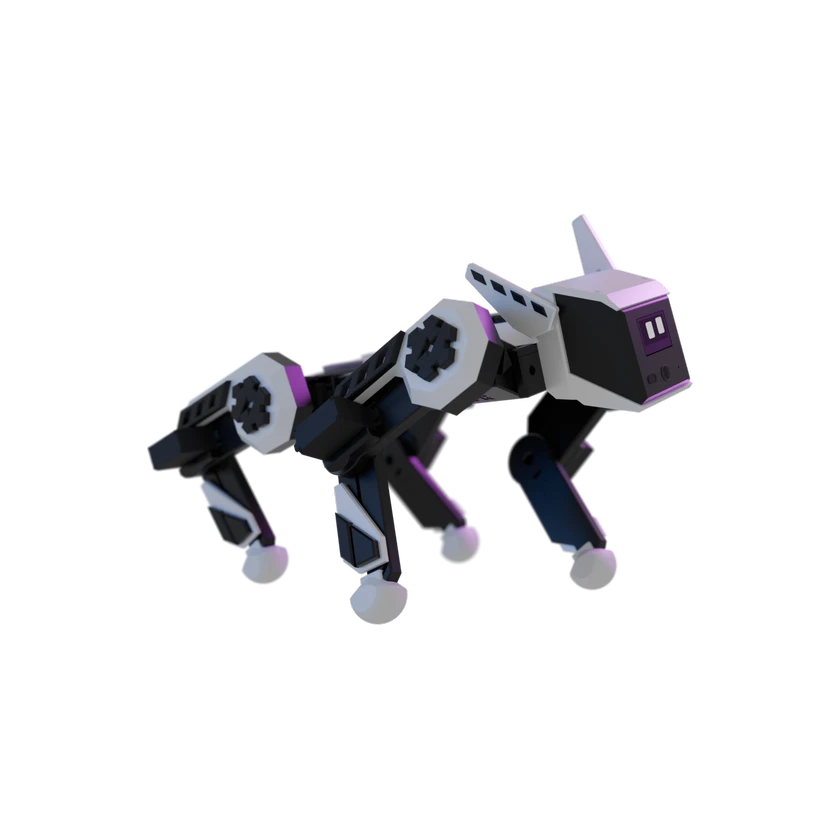
構成
ハードウェア仕様
本体仕様
アクチュエータ数
14
機械関節数
14
移動方式
四足歩行
材質
PETG、TPU
機械構造
アクチュエータモデル
脚部MG996Rサーボ×12、耳部MG90Dサーボ×2
足部
磁石とホールセンサーによる接地検出を備えたTPU足部
関節リミット
機械的ストッパーと校正済み関節可動範囲
関節センサータイプ
サーボのアナログ位置フィードバック
関節タイプ
股関節ロール・ピッチ、膝関節ピッチ、電動耳
センサー
キャリブレーション方式
機械的ストッパーを使う関節自動校正
カメラ
内蔵カメラ
IMU
LSM6DS3
バッテリーと稼働時間
バッテリータイプ
3S Li-Po
電源方式
XT60接続の外付け3S Li-Poバッテリー、電池は付属しない
計算プラットフォーム
CPUコア数
2
プロセッサ
ESP32-S3
ソフトウェアアルゴリズム
逆運動学、歩容計画、IMUによる姿勢安定化
安全と保護
安全システム
ヒューズ、逆極性・過電流保護
安全システム
制御指令が500 ms以上更新されないと機体速度をゼロにする
インタラクションと通信
通信
Wi-Fiアクセスポイントまたは既存ネットワーク、WebSocketバイナリプロトコル
インタラクティブディスプレイ
SSD1309表示コントローラー
外部ポート
背面拡張ポート
マイク
内蔵マイク
スピーカー
内蔵スピーカー
開発と拡張
グラフィカルプログラミング
TNY-Coderのビジュアルブロックプログラミング
二次開発/SDK
PythonおよびJavaScript/TypeScript SDK
遠隔操作
ブラウザーによる遠隔操作
商業情報
予定納期
予約注文は12月上旬に発送予定
商用ステータス
ステータス
予約販売
価格
EUR 289から
発売時期
不明
関連エンティティ
情報源または訂正を送信