
価格
不明
タイプ
移動マニピュレータ · 研究用移動マニピュレータ
適用シーン
Research & Education · Developer Kit / Research & Education · Research Platform
ステータス
試作機
提供状況
販売終了
購入方法
未公開
発売時期
2008年
国・地域
アメリカ合衆国
最終確認
2026-07-02
4–8 時間
稼働時間
2 m/s
歩行速度
98 kg
重量
1.2 m
高さ

PR1はスタンフォード大学が開発した初期のモバイル操作プラットフォームで、差動輪ベースを採用し、現在は非稼働で、人間環境の研究と関連技術開発に使われた研究用機体です。
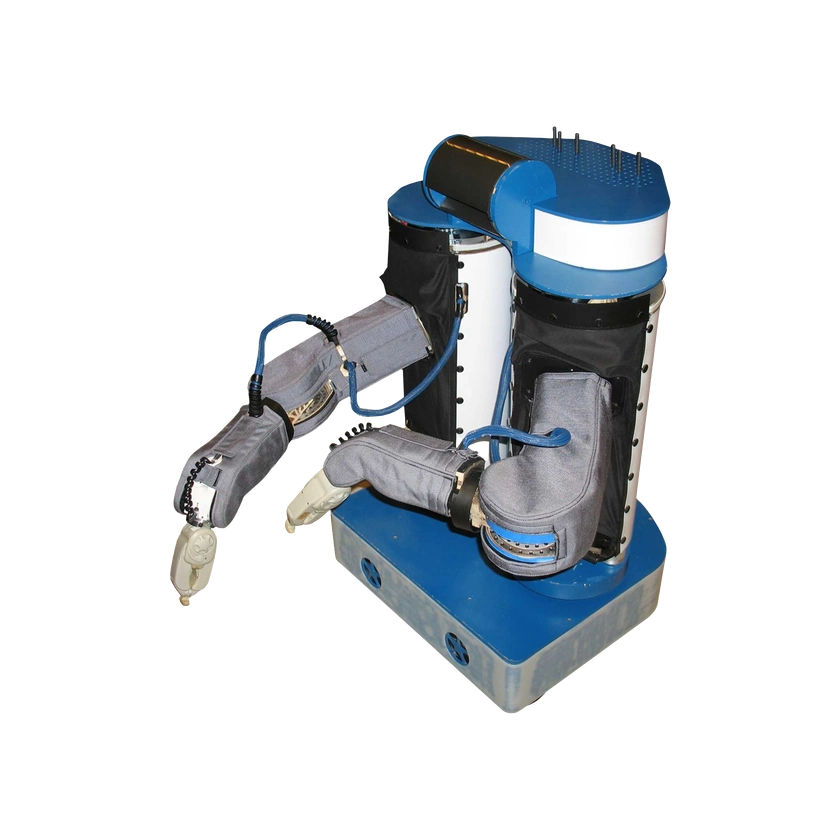
1 / 1PR1

能力マップ

操作実演済み
ピックアンドプレース

Stanford's PR1 project page documents a PR1 video unloading a dishwasher, providing an observed pick-and-place task demonstration.

ハードウェア仕様

自由度と駆動

アーム仕様
4自由度アーム+3自由度手首+1自由度グリッパー
能動自由度
各グリッパー1自由度

運動性能

片腕ペイロード
各アーム5 kg
最大移動速度
7.2 km/h
歩行速度
2 m/s

機械・取付

片腕制御自由度
各アーム7自由度
頭部自由度
1自由度
高さ
1.2 m
長さ
60 cm
腰部自由度
2自由度
重量
98 kg
幅
64 cm

電気・統合

定格電力
連続1 kW

バッテリーと稼働時間

最大電力
ピーク2 kW
電源方式
ピーク2 kW、連続1 kW
稼働時間
4–8 時間

計算プラットフォーム

オンボードコンピューティング
Pentium M小型コンピューター2台

商用ステータス

ステータス
試作機
価格
不明
発売時期
2008年

タイムライン

  1. ロボット公開
    PR1
情報源または訂正を送信