
Preis
Unbekannt
Typ
Mobile Manipulatoren · Mobiler Manipulator für Forschung
Anwendungsszenarien
Research & Education · Developer Kit / Research & Education · Research Platform
Status
Prototyp
Verfügbarkeit
Eingestellt
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
2008
Land/Region
Vereinigte Staaten
Zuletzt geprüft
2026-07-02
4–8 h
Laufzeit
2 m/s
Gehgeschwindigkeit
98 kg
Gewicht
1,2 m
Höhe

PR1 ist Stanfords mobile Manipulationsplattform mit Differenzialantrieb und derzeit inaktivem Status.
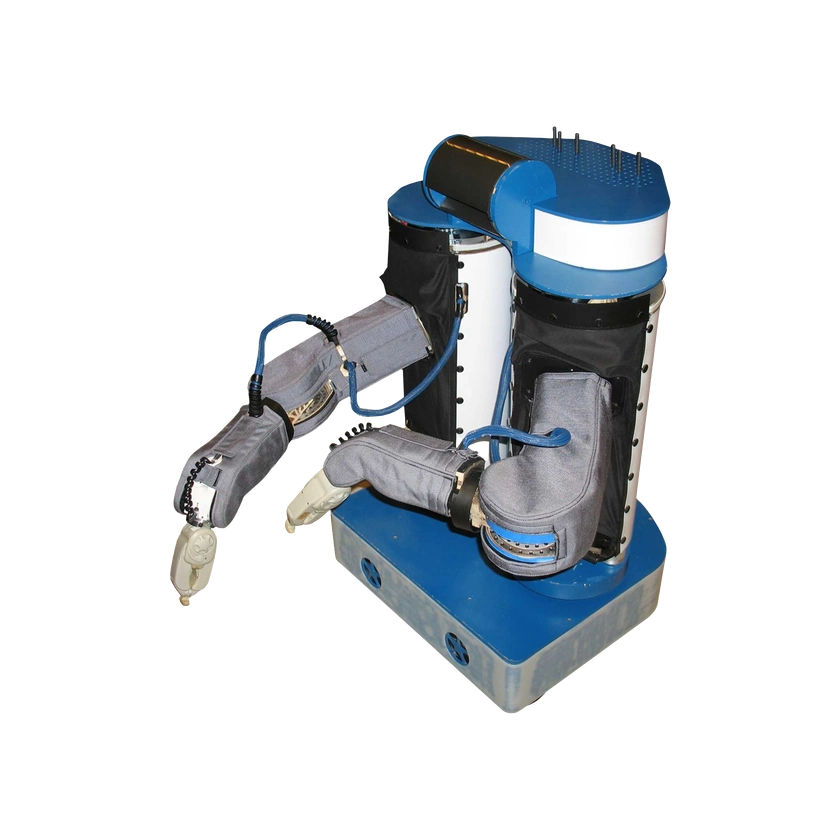
1 / 1PR1

Fähigkeitenkarte

ManipulationVorgeführt
Greifen und Ablegen

Stanford's PR1 project page documents a PR1 video unloading a dishwasher, providing an observed pick-and-place task demonstration.

Hardwarespezifikationen

Freiheitsgrade und Antrieb

Armspezifikationen
4-Freiheitsgrad-Arm + 3-Freiheitsgrad-Handgelenk + 1-Freiheitsgrad-Greifer
Aktive Freiheitsgrade
1 Freiheitsgrad pro Greifer

Mobilität und Nutzlast

Nutzlast je Arm
5 kg pro Arm
Höchstgeschwindigkeit
7,2 km/h
Gehgeschwindigkeit
2 m/s

Mechanik und Montage

Steuerbare Freiheitsgrade je Arm
7 Freiheitsgrade pro Arm
Freiheitsgrade des Kopfes
1 Freiheitsgrad
Höhe
1,2 m
Länge
60 cm
Taillenfreiheitsgrade
2 Freiheitsgrade
Gewicht
98 kg
Breite
64 cm

Elektrik und Integration

Nennleistung
1 kW Dauerleistung

Akku und Laufzeit

Maximale Leistung
2 kW Spitzenleistung
Stromversorgung
2 kW Spitzenleistung; 1 kW Dauerleistung
Laufzeit
4–8 h

Rechenplattform

Onboard-Rechenleistung
Zwei Pentium-M-Computer im Small-Form-Factor

Kommerzieller Status

Status
Prototyp
Preis
Unbekannt
Veröffentlichungsdatum
2008

Zeitachse

  1. Roboterveröffentlichung
    PR1
Quelle oder Korrektur einreichen