
 Sharpa
Wave
Preis
Preis nicht veröffentlicht
Typ
Komponenten · Dexterische Hände
Status
Unbekannt
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Hersteller kontaktieren
Veröffentlichungsdatum
Unbekannt
Land/Region
Singapur
Zuletzt geprüft
Unbekannt
22 DOF
Aktive Freiheitsgrade
1.3 kg
Gewicht
5
Anzahl der Finger
Wave W01 SE ist Sharpas menschengroße Roboterhand mit fünf Fingern und 22 aktiven Freiheitsgraden. Sie wiegt 1,3 kg, trägt 24 kg und bietet ein dynamisches Tastarray mit 60×60 Auflösung und Onboard-Inferenz mit 30 fps für Physical-AI-Forschung, Integration und präzise Manipulation.
1 / 1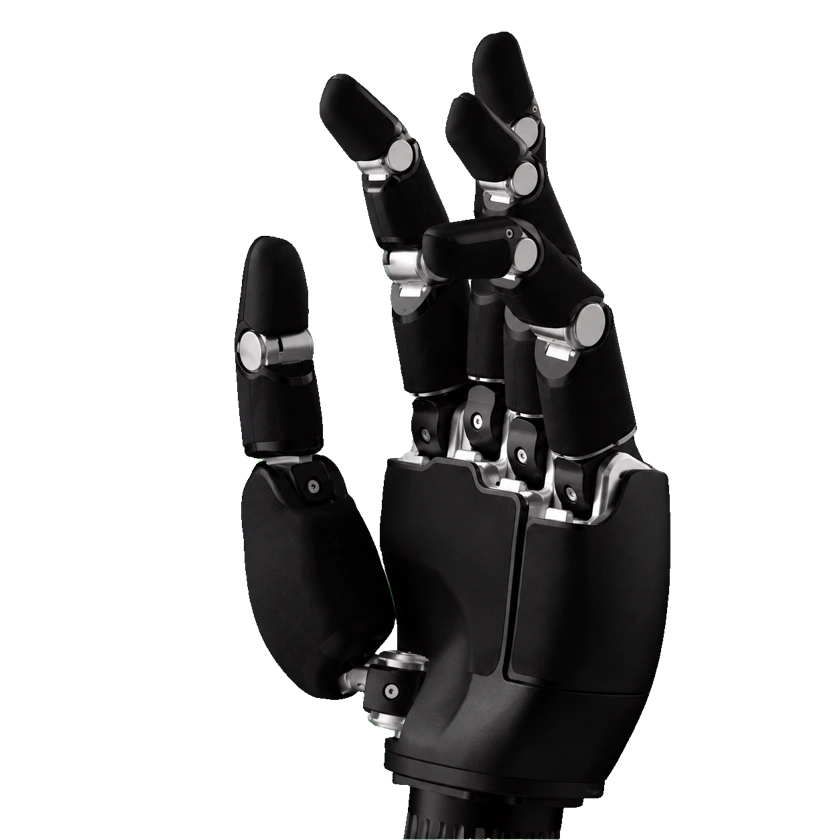
Hardwarespezifikationen
Sensorik und Datenfluss
Kommunikations-Framerate
500 Hz
Freiheitsgrade und Antrieb
Aktive Freiheitsgrade
22 DOF
Mobilität und Nutzlast
Nutzlast der Hand
24 kg
Mechanik und Montage
Minimaler Greifdurchmesser
1 cm
Gewicht
1.3 kg
Elektrik und Integration
Aktuatormodell
22 proprietäre Antriebsmodule
Bewegungsbereich des Gelenks
-20–20 °
Betriebsspannung
18–28 V
Ruhestrom
0.75 A
Sensoren
Kraft-Drehmoment-Sensor
Sechsdimensionale Kraft- und Drehmomentmessung: Fx, Fy, Fz, Mx, My, Mz.
Taktiler Sensor
Dynamisches Tastarray: Auflösung 60×60, Kraftauflösung 0,05 N, räumliche Auflösung 2 mm, 30 fps. Maximale Sensorlast 50 N, Kraftmessbereich 0–30 N. Onboard-Inferenz ohne Rohbildausgabe.
Leistung und Aufgaben
Wiederholgenauigkeit
Wiederholgenauigkeit der Fingerspitzenposition ±1 mm
Softwarealgorithmus
Sharpa Pilot
Zuverlässigkeit und Umgebungsbedingungen
Betriebstemperatur
0–45 °C
Interaktion und Kommunikation
Kommunikation
1000 BASE-T Ethernet
Haptisches Feedback
Erkennt Druck, Schlupf, Kraftänderungen und Kontaktpositionen; passt Griff, Haltung und Kraft in Echtzeit an.
Entwicklung und Erweiterung
Integrationsschnittstelle
ROS-2-Integration, Simulation in MuJoCo und Isaac Sim, Einsatz mit SharpaPilot SDK.
Sekundärentwicklung (SDK)
Sharpa Wave SDK
Kommerzieller Status
Status
Unbekannt
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Verwandte Einträge
Quelle oder Korrektur einreichen