
 Sharpa
Wave デクスタラスハンド
価格
価格未公開
タイプ
コンポーネント · 器用ハンド
ステータス
不明
提供状況
未公開
購入方法
メーカーに問い合わせ
発売時期
不明
国・地域
シンガポール
最終確認
不明
22 DOF
能動自由度
1.3 kg
重量
5
指の数
Wave W01 SEは、Sharpaの人間サイズの5本指デクスタラスハンドです。22の能動自由度、重量1.3 kg、可搬重量24 kgを備え、60×60の動的触覚アレイと30 fpsのオンボード推論で、フィジカルAI研究や精密操作、ロボット統合を支えます。
1 / 1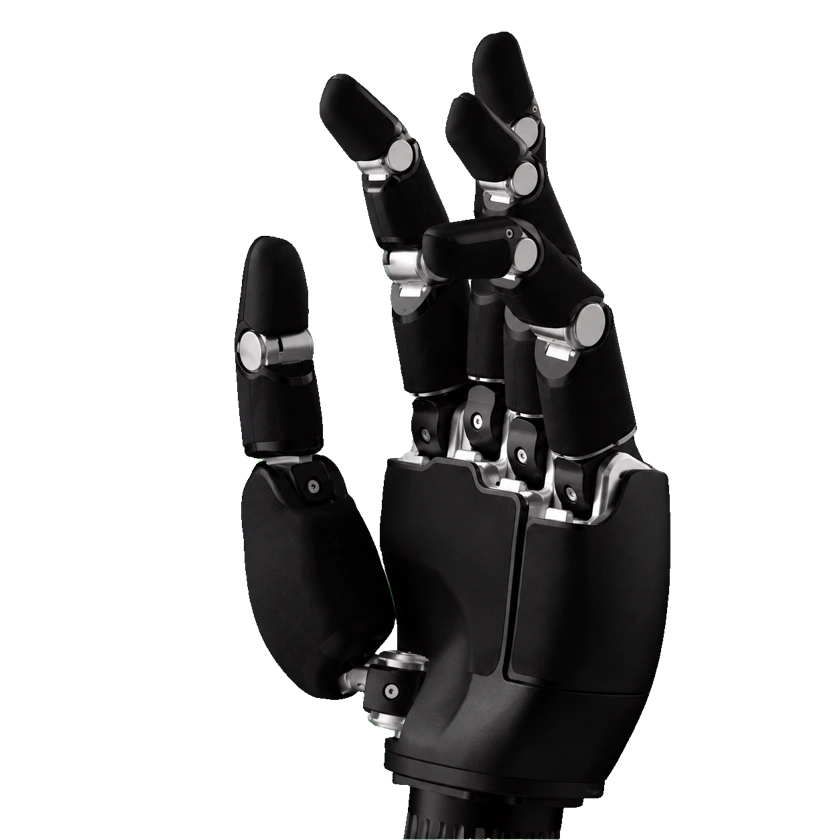
ハードウェア仕様
センシングとデータフロー
通信フレームレート
500 Hz
自由度と駆動
能動自由度
22 DOF
運動性能
手部ペイロード
24 kg
機械・取付
最小把持径
1 cm
重量
1.3 kg
電気・統合
アクチュエータモデル
独自開発の駆動モジュール22個
関節運動範囲
-20–20 °
動作電圧
18–28 V
静止電流
0.75 A
センサー
力/トルクセンサー
6次元の力・トルク検出:Fx、Fy、Fz、Mx、My、Mz。
触覚センサー
動的触覚アレイ:解像度60×60、力分解能0.05 N、空間分解能2 mm、30 fps。最大荷重50 N、力検出範囲0–30 N。オンボード推論、RAW画像出力非対応。
性能・タスク
位置再現性
指先位置の繰返し精度 ±1 mm
ソフトウェアアルゴリズム
Sharpa Pilot
信頼性・環境
動作温度
0–45 °C
インタラクションと通信
通信
1000 BASE-T Ethernet
触覚フィードバック
圧力、滑り、力の変化、指先の接触位置を検出し、把持・姿勢・力をリアルタイム調整。
開発と拡張
統合インターフェース
ROS 2連携、MuJoCo・Isaac Simでのシミュレーション、SharpaPilot SDKでの展開。
二次開発/SDK
Sharpa Wave SDK
商用ステータス
ステータス
不明
価格
価格未公開
発売時期
不明
関連エンティティ
情報源または訂正を送信