Universal Robots logoUniversal Robots

g-Series

Preis
Preis nicht veröffentlicht
Typ
Roboterarme
Status
Kommerziell
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Veröffentlichungsdatum
14. Sept. 2026
Land/Region
Dänemark
15 kg
Allgemeine Nutzlast
130 cm
Reichweite
±0.05 mm
Wiederholgenauigkeit
6 DOF
Gesamtzahl der Freiheitsgrade

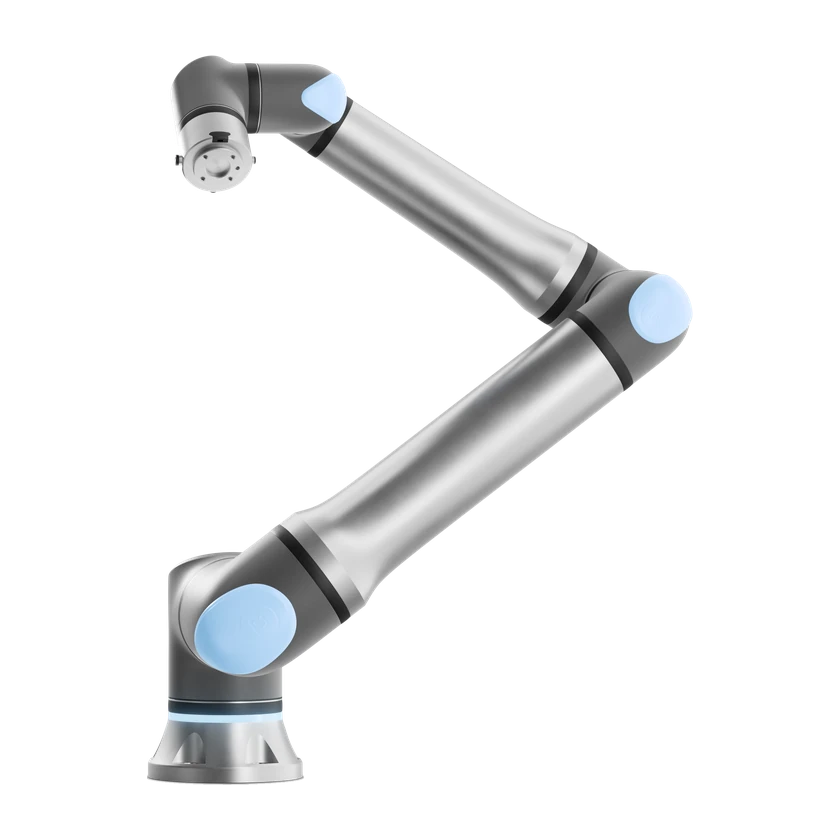
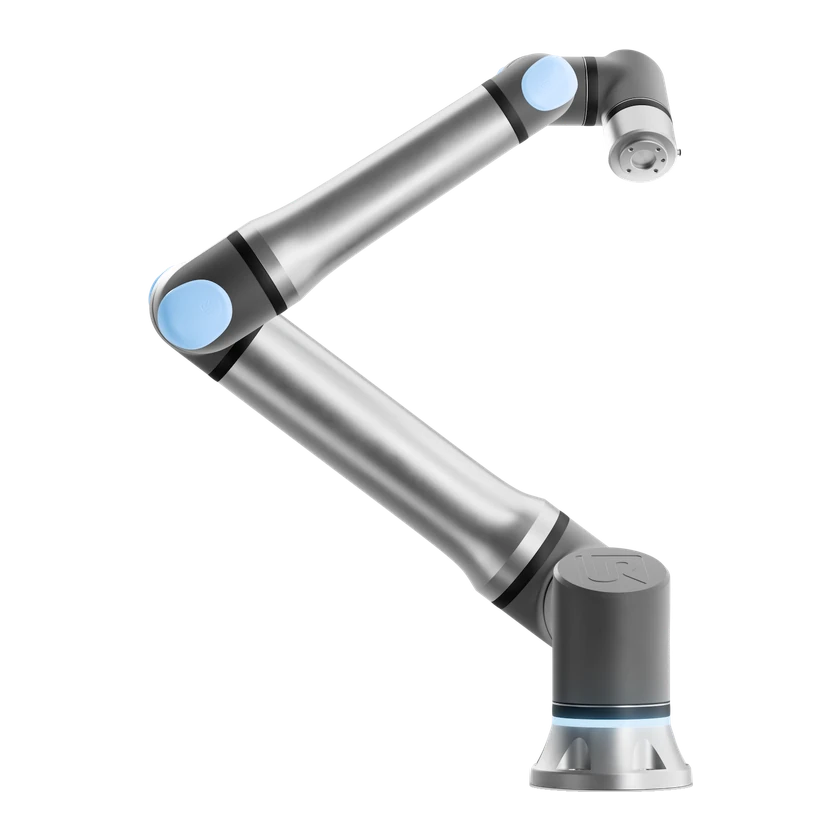
Der UR17g-1300 ist ein kollaborativer Industriearm der Gen-7-Plattform mit sechs Drehgelenken und der Nachfolger des UR15. Er bietet 15 kg Nenntraglast und 1300 mm Reichweite. Der Werkzeugflansch integriert Kraft- und Momentensensorik, Gigabit-Ethernet und eine separate Stromversorgung.

UR17g-1300

Konfigurationen

Roboterarm

Kommunikation und Steuerung

Regelkreisrate
500 Hz
Hardwarespezifikationen

Konnektivität und Entwicklung

API- und Protokolldokumentation
RTDE

Bauform und Stromversorgung

Befestigungs- oder Trageweise
Beliebige Einbaulage
Typische Leistungsaufnahme
350 W

Software, Export und Offenheit

Begleitsoftware
PolyScope X · CB7 Core / Core Compact / Core Compact 0.55 m
Begleitsoftware
URSim Desktop 1.10 · PolyScope X 10.15 (Simulation)
Begleitsoftware
Universal Robots ROS 2 Driver 7.3.0 · ROS Rolling
Begleitsoftware
Universal Robots ROS 1 Driver
Lizenz- und Nutzungsbedingungen
ROS 2 URDF / g-Series-Meshes
SDK-Versionen und Bezugsquellen
PolyScope X SDK 0.22.142-preview · PolyScope X 10.15

Kraft, Tastsinn und Feedback

Kraftmessbereich
-150 N – 150 N
Konfiguration der Kraft- und Drehmomentsensoren
Je Achse: Kraftpräzision ±7.5 N, Genauigkeit ±8.3 N. Drehmomentpräzision ±0.2 N·m, Genauigkeit ±0.5 N·m.
Drehmoment-Messbereich
-10 N·m – 10 N·m

Freiheitsgrade und Antrieb

Schutzart (IP)
IP65
Anzahl der mechanischen Gelenke
6
Materialien
Aluminium, Kunststoff, Stahl
A-bewerteter Geräuschpegel
<55 dB(A)
Gesamtzahl der Freiheitsgrade
6 DOF

Mobilität und Nutzlast

Höchstgeschwindigkeit
5 m/s
Allgemeine Nutzlast
15 kg
Allgemeine Nutzlast
17.5 kg
Reichweite
130 cm

Mechanik und Montage

Montageflanschstandard
ISO 9409-1-50-4-M6
Montageschnittstelle
6 × M10, 45 Nm, ebene und saubere Montagefläche
Gewicht
43.4 kg
Gewicht
40.7 kg

Mechanische Struktur

Bewegungsbereich des Gelenks
-360° – 360°
Gelenktyp
Drehgelenke

Sensoren

Kraft-Drehmoment-Sensor
Integrierter Kraft-Momenten-Sensor am Werkzeugflansch

Akku und Laufzeit

Maximale Leistung
550 W

Leistung und Aufgaben

Wiederholgenauigkeit
±0.05 mm

Zuverlässigkeit und Umgebungsbedingungen

Zertifizierungen
TÜV Rheinland EN ISO 13849-1
Zertifizierungen
TÜV Rheinland EN ISO 10218-1
Betriebsfeuchtigkeit
≤90 %RH
Betriebstemperatur
0–50 °C
Sicherheitssystem
23 konfigurierbare Sicherheitsfunktionen

Interaktion und Kommunikation

Kommunikation
Modbus TCP / EtherNet/IP Adapter / PROFINET
Kommunikation
PROFIsafe
Kommunikation
OPC UA
Fernbedienung
TP7-Bediengerät
Fernbedienung
Optionales SP7 Smart Panel am Werkzeug

Entwicklung und Erweiterung

Integrationsschnittstelle
M8-8 A-codierte E/A, M8-4 A-codierte Stromversorgung, M12 X-codiert mit 1 GbE
Integrationsschnittstelle
M8-E/A: 2 Digitaleingänge oder 1 Sicherheitseingang, 2 Digitalausgänge, 2 Analogeingänge oder 1 RS-485, 0/12/24 V DC
Montageabmessungen
20.4 cm
Nutzlast-Stromversorgung
Separater M8: 24/48 V DC, 3 A Dauerstrom, 5 A Spitze für bis zu 2 s
Workflow-Integration
UR+-Ökosystem
Workflow-Integration
SCHUNK EZU Greifer
Workflow-Integration
Inbolt Standard 3D-Bildverarbeitung
Workflow-Integration
PSYONIC Ability Hand

Kommerzieller Status

Status
Kommerziell
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
14. Sept. 2026

Zeitachse

  1. Roboterveröffentlichung
    UR17g-1300
Quelle oder Korrektur einreichen