Universal Robots logoUniversal Robots

UR Series

Preis
Unbekannt
Typ
Roboterarme
Status
Kommerziell
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
12. Mai 2025
Land/Region
Dänemark
15 kg
Allgemeine Nutzlast
130 cm
Reichweite
±0.05 mm
Wiederholgenauigkeit
6 DOF
Gesamtzahl der Freiheitsgrade

Der UR15 ist ein kollaborativer Industriearm mit sechs Achsen aus der UR Series. Er wurde 2025 auf der Automate in Detroit vorgestellt. Er bietet 15 kg Nenntraglast, 1300 mm Reichweite und bis zu 5 m/s TCP-Geschwindigkeit. Sein Nachfolger ist der UR17g-1300.
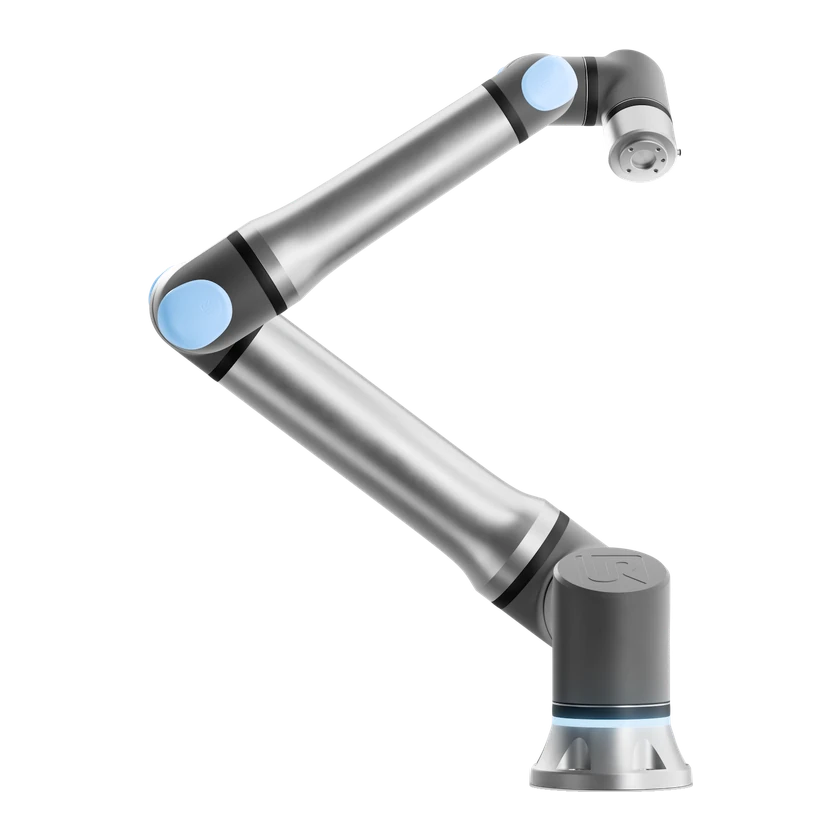
UR15

Hardwarespezifikationen

Bauform und Stromversorgung

Befestigungs- oder Trageweise
Beliebige Einbaulage

Software, Export und Offenheit

Begleitsoftware
PolyScope 5 / PolyScope X

Kraft, Tastsinn und Feedback

Kraftmessbereich
-150 N – 150 N
Drehmoment-Messbereich
-10 N·m – 10 N·m

Freiheitsgrade und Antrieb

Schutzart (IP)
IP65
Anzahl der mechanischen Gelenke
6
Materialien
Aluminium, Kunststoff, Stahl
A-bewerteter Geräuschpegel
<67 dB(A)
Gesamtzahl der Freiheitsgrade
6 DOF

Mobilität und Nutzlast

Höchstgeschwindigkeit
5 m/s
Allgemeine Nutzlast
15 kg
Allgemeine Nutzlast
17.5 kg
Reichweite
130 cm

Mechanik und Montage

Montageflanschstandard
EN ISO 9409-1-50-4-M6
Gewicht
40.7 kg

Mechanische Struktur

Bewegungsbereich des Gelenks
-360° – 360°
Gelenktyp
Drehgelenke

Sensoren

Kraft-Drehmoment-Sensor
Kraft-/Momentenmessung am Werkzeugflansch

Akku und Laufzeit

Maximale Leistung
550 W
Stromversorgung
Steuergerät: 100–240 V AC, 47–440 Hz

Leistung und Aufgaben

Wiederholgenauigkeit
±0.05 mm

Zuverlässigkeit und Umgebungsbedingungen

Betriebsfeuchtigkeit
≤90 %RH
Betriebstemperatur
0–50 °C
Sicherheitssystem
23 konfigurierbare Sicherheitsfunktionen

Interaktion und Kommunikation

Kommunikation
Modbus TCP / EtherNet/IP Adapter / PROFINET

Entwicklung und Erweiterung

Integrationsschnittstelle
8-polig M8, 2 DI, 2 DO, 2 AI oder 1 RS-485, 12/24 V
Montageabmessungen
20.4 cm

Kommerzieller Status

Status
Kommerziell
Preis
Unbekannt
Veröffentlichungsdatum
12. Mai 2025

Zeitachse

  1. Roboterveröffentlichung
    UR15
Quelle oder Korrektur einreichen