
 Source Robotics
PAROL6
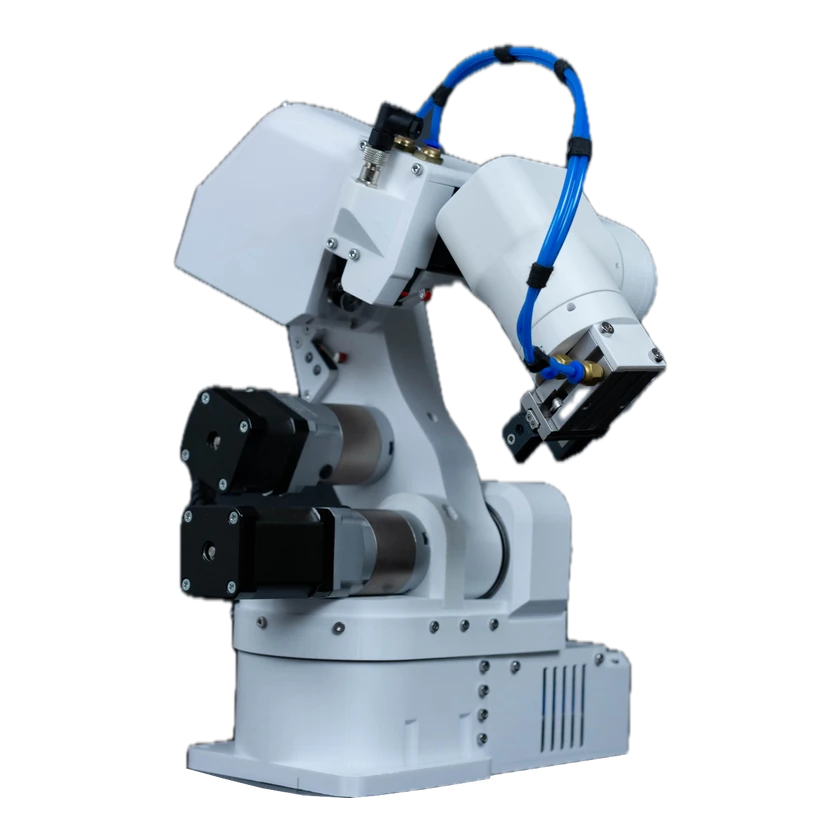
PAROL6 ist ein sechachsiger Tischroboterarm für Forschung, Lehre und kleinere Automatisierungsaufgaben. Er nutzt 3D-gedruckte PETG-Teile und Schrittmotoren. Der Hersteller bietet das montierte Gerät und Bausätze an und veröffentlicht Konstruktionsdateien und Stücklisten für den Selbstbau. Der Arm ist per Python steuerbar und unterstützt elektrische, pneumatische und Vakuumgreifer.
Hardwarespezifikationen
Bauform und Stromversorgung
Software, Export und Offenheit
Freiheitsgrade und Antrieb
Mobilität und Nutzlast
Freiheitsgrade
Mechanische Struktur
Akku und Laufzeit
Leistung und Aufgaben
Sicherheit und Schutz
Interaktion und Kommunikation
Entwicklung und Erweiterung
Open Source und Bauunterlagen
Software
VeröffentlichtMaterialien sind zugänglich; daraus folgt keine Berechtigung zur Weiterverwendung.
Hardwaredesign
Open SourceDesigndateien und offene Lizenz sind verifiziert. Beachten Sie die jeweiligen Lizenzbedingungen.
Bauunterlagen
VollständigStückliste, Strukturdateien und Montageanleitung liegen für dieselbe Version vor. Beachten Sie die Lizenzen.
| Typ | Ressource | Lizenz | Gültige Version | Öffnen |
|---|---|---|---|---|
| Hardware | PAROL6 V1.1 STL-Dateien GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | CERN-OHL-S-2.0 | V1.1 | Öffnen GitHub |
| Stückliste | PAROL6 V1.1 Stückliste GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | — | V1.1 | Öffnen GitHub |
| Anleitung | PAROL6 V1.1 Montageanleitung GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | — | V1.1 | Öffnen GitHub |
| Code | PAROL6 Steuerplatinen-Firmware 1 GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | — | V1.1 | Öffnen GitHub |
Kommerzieller Status
Verwandte Einträge
Noch keine verwandten Produkte erfasst.
Zeitachse
- RoboterveröffentlichungPAROL6