
MangDang Technology Co., Limited
Mini Pupper
Preis
Unbekannt
Typ
Vierbeinige Roboter
Status
Unbekannt
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Land/Region
Sonderverwaltungsregion Hongkong
Zuletzt geprüft
Unbekannt
Mini Pupper 4 ist MangDangs Open-Source-Vierbeinplattform für ROS und Reinforcement Learning. Das offizielle Repository beschreibt Coreless-Smart-Servo-Gelenke mit drei Freiheitsgraden und verweist auf MuJoCo-Simulation, PPO-Training und ONNX-Policy-Export.
1 / 1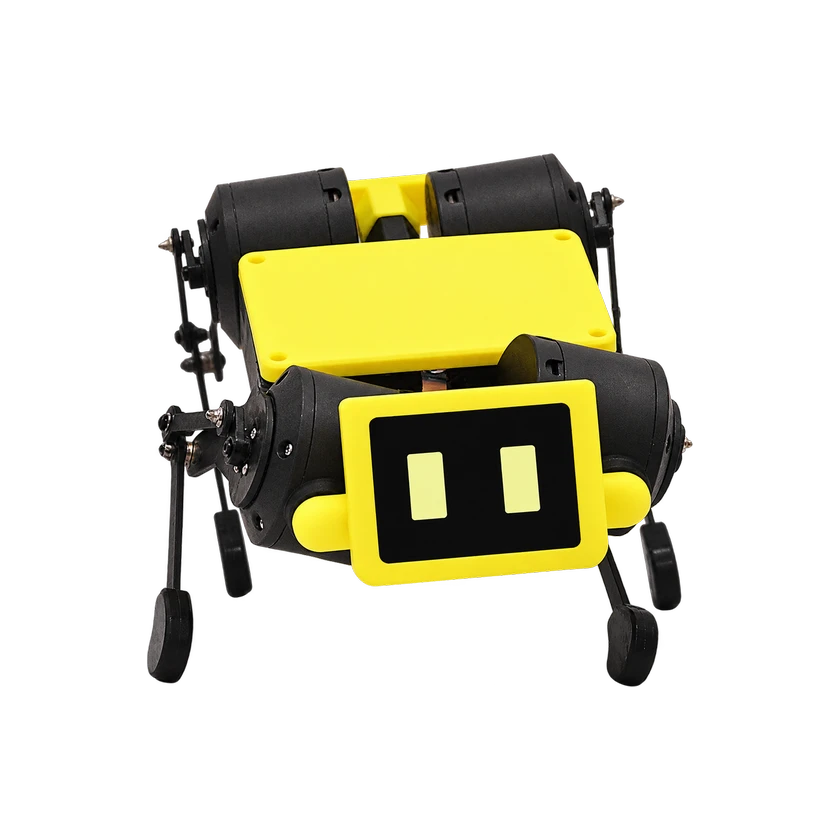
Hardwarespezifikationen
Software und Export
Software-Offenheit
Open Source
Mechanische Struktur
Gelenktyp
Coreless-Smart-Servo-Gelenke mit drei Freiheitsgraden
Entwicklung und Erweiterung
Sekundärentwicklung (SDK)
Simulationswerkzeuge: MuJoCo, PPO-Training und ONNX-Policy-Export
Kommerzieller Status
Status
Unbekannt
Preis
Unbekannt
Veröffentlichungsdatum
Unbekannt
Quelle oder Korrektur einreichen