Osaka University logoOsaka University

Geminoid HI

Geminoid HI-1

Preis
Unbekannt
Typ
Humanoide Roboter · Kompakter Humanoider
Anwendungsszenarien
Forschung und Bildung · Forschungsplattform
Status
Entwicklung eingestellt
Verfügbarkeit
Eingestellt
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
2006
Land/Region
Japan
50 DOF
Gesamtzahl der Freiheitsgrade
1,4 m
Höhe
60 kg
Gewicht

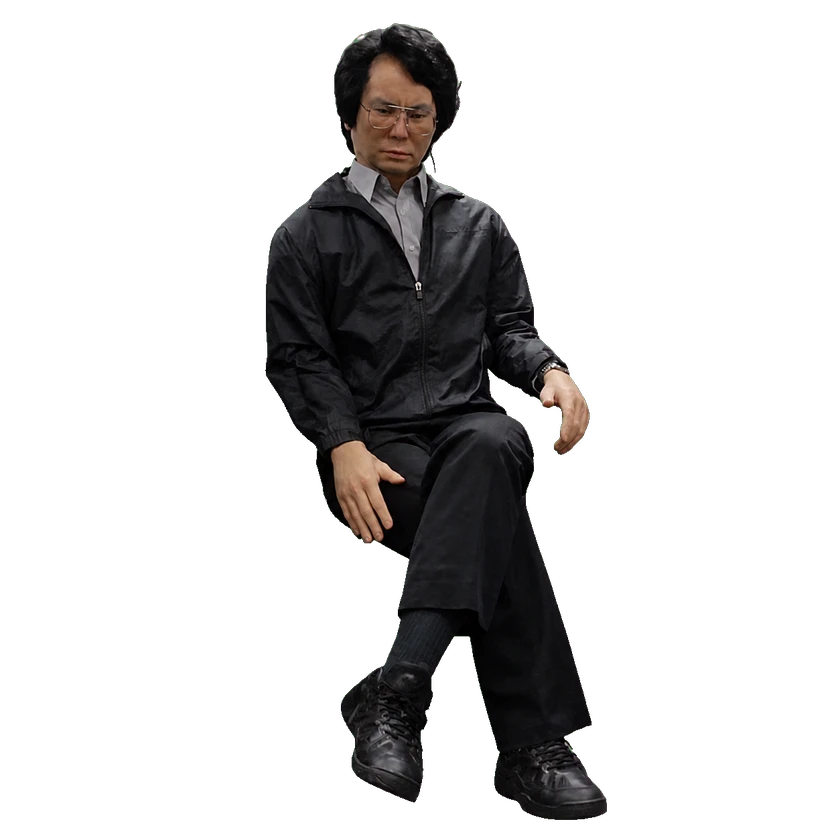
Geminoid HI-1 ist ein teleoperierter Android, der Hiroshi Ishiguro nachempfunden ist. Er wurde für die Forschung zu menschlicher Präsenz und Mensch-Roboter-Interaktion entwickelt und reproduziert über ein externes Steuerungssystem Stimme, Kopfbewegungen, Erscheinungsbild und ausgewählte Verhaltensweisen der steuernden Person.

Geminoid HI-1

Intelligence-Profil

Versuche bedeuten keine Serienausstattung. Belege gelten nur für die genannte Modellversion.

LernansatzOffizielle Angabe
Teleoperation
Fähigkeitenkarte

InteraktionOffizielle Angabe
Mensch-Roboter-Kollaboration

Hardwarespezifikationen

Physische Spezifikationen

Materialien
Silikonkautschuk für die Haut. Faserverstärkter Kunststoff für den Schädel. Metall und Kunststoff für den inneren Rahmen und die Mechanismen. Urethanschaum zur Formstabilisierung. Natürliches und synthetisches Haar.
Höhe in der jeweiligen Haltung
Sitzhöhe 140 cm
Gesamtzahl der Freiheitsgrade
50 DOF

Mechanik und Montage

Freiheitsgrade des Kopfes
13 Freiheitsgrade im Kopf
Höhe
1,4 m
Taillenfreiheitsgrade
15 Freiheitsgrade im Rumpf
Gewicht
60 kg
Breite
100 cm

Mechanische Struktur

Aktuatormodell
50 pneumatische Aktuatoren

Sensoren

Sensoren
Taktile Sensoren
Taktiler Sensor
Taktile Sensoren

Akku und Laufzeit

Stromversorgung
Externer Luftkompressor und Ventilstromversorgungssystem

Rechenplattform

Onboard-Rechenleistung
Externe Teleoperationssteuereinheit und Luftventilsystem
Betriebssystem
Windows-Betriebssystem
Softwarealgorithmus
Kundenspezifische Software für Robotersteuerung und Teleoperation

Interaktion und Kommunikation

Fernbedienung
Externe Teleoperationssteuereinheit
Sprachinteraktion
Sprachwiedergabe durch Teleoperation

Entwicklung und Erweiterung

Teleoperation
Fernteleoperation

Kommerzieller Status

Status
Entwicklung eingestellt
Preis
Unbekannt
Veröffentlichungsdatum
2006

Einsatzmeldungen

Einsatz begonnen

Geminoid HI-1 begins a public café field study

The peer-reviewed study reports that Geminoid HI-1 was placed in Café CUBUS at the Ars Electronica Center from 2009-08-10 to 2009-08-30. The robot was observed in a natural public setting under different interaction conditions, including teleoperation, to study visitors’ unscripted responses. The recorded date is the documented installation start, not the paper’s publication date.

Einsatzhistorie

Statusangaben stammen aus früheren Berichten; der weitere Betrieb ist unbekannt.

Einsatzberichte 1 · Pilot 1

Partner
Ars Electronica Futurelab · Betreiber
Hauptaufgabe
Place Geminoid HI-1 in the Café CUBUS public café and later the Ars Electronica Center exhibition space; use remote operation and observed visitor interactions to study human–android responses in an everyday public setting.Begleitung und sozialer Austausch
Standort
Café CUBUS and exhibition space, Ars Electronica Center, Linz, Austria.
Beginn
2009-08-10
Zuletzt geprüft
2026-10-14
Eingesetzte Roboter
1
Betriebsstandorte
1
Geltungsbereich der Belege

Ars Electronica Futurelab identifies the exact Geminoid HI-1 and says it was installed as a guest in Café CUBUS and in the exhibition space, remotely operated to study reactions of visitors and café guests. A peer-reviewed field-study paper dates the café installation to 2009-08-10 through 2009-08-30. This was a public-space research field study, not a commercial customer service deployment. One exact robot and one facility are documented; payment and current operating status are unknown.

Einsatzverlauf · 1

  1. Geminoid HI-1 begins a public café field study
Stand der geprüften Belege, kein Echtzeit-Betriebsstatus.2026-10-14

Zeitachse

  1. Roboterveröffentlichung
    Geminoid HI-1
Quelle oder Korrektur einreichen