Universal Robots logoUniversal Robots

g-Series

价格
价格未公开
类型
机械臂
状态
商业化
可得性
未公开
购买方式
发布时间
2026年9月14日
国家/地区
丹麦
15 kg
通用负载
130 cm
可达范围
±0.05 mm
重复定位精度
6 DOF
总自由度

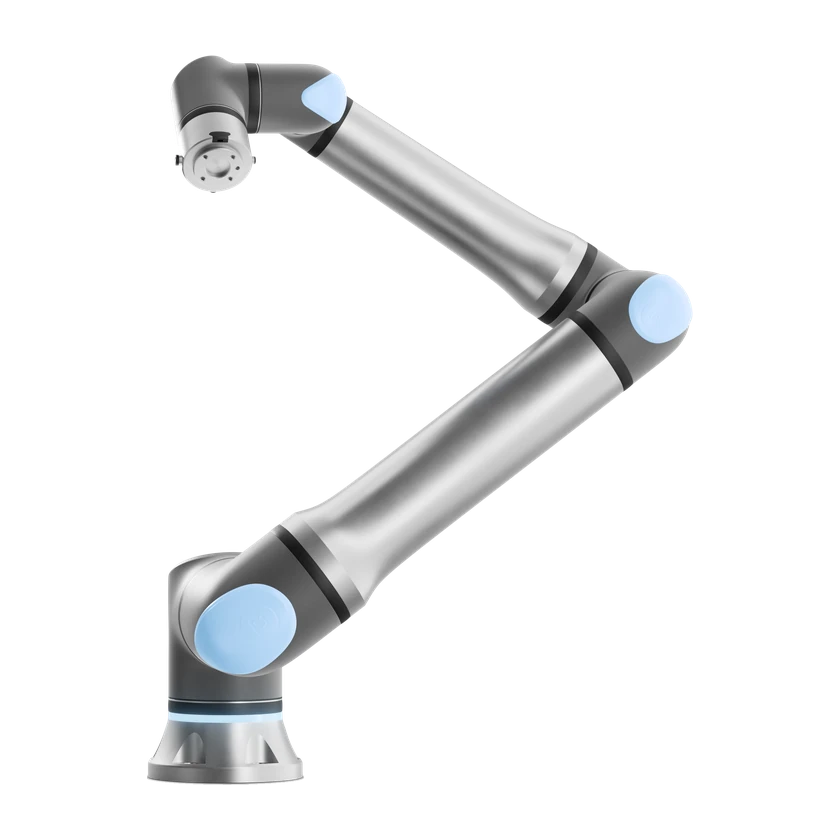
UR17g-1300 是优傲 Gen 7 平台的六轴工业协作机械臂,接替 UR15。额定负载 15 千克,伸距 1300 毫米。末端法兰集成力与力矩感测、千兆以太网和独立供电,便于连接夹爪、相机等工具。

UR17g-1300

产品配置

机械臂

通信、控制与反馈

控制环频率
500 Hz

硬件规格

连接与开发

API 与协议文档
RTDE

物理规格与供电

安装或佩戴方式
任意安装方向
典型功耗
350 W

软件、导出与开放程度

配套软件
PolyScope X · CB7 Core / Core Compact / Core Compact 0.55 m
配套软件
URSim Desktop 1.10 · PolyScope X 10.15(仿真)
配套软件
Universal Robots ROS 2 Driver 7.3.0 · ROS Rolling
配套软件
Universal Robots ROS 1 Driver
许可证与使用限制
ROS 2 URDF/g-Series 网格
SDK地址与版本
PolyScope X SDK 0.22.142-preview · PolyScope X 10.15

力、触觉与反馈专属

力量程
-150 N – 150 N
力与力矩感知配置
各轴:力测量精密度 ±7.5 N、准确度 ±8.3 N,力矩测量精密度 ±0.2 N·m、准确度 ±0.5 N·m。
力矩量程
-10 N·m – 10 N·m

自由度与驱动

防护等级(IP)
IP65
机械关节数量
6
材质
铝、塑料、钢
A计权噪声级
<55 dB(A)
总自由度
6 DOF

运动性能

最大移动速度
5 m/s
通用负载
15 kg
通用负载
17.5 kg
可达范围
130 cm

机械尺寸与安装

安装法兰标准
ISO 9409-1-50-4-M6
安装接口说明
6×M10,45 Nm,平整洁净的安装面
重量
43.4 kg
重量
40.7 kg

机械结构

关节运动范围
-360° – 360°
关节类型
旋转关节

传感器

力/力矩传感器
末端法兰集成力/力矩传感器

电池与续航

最大功率
550 W

性能与任务

重复定位精度
±0.05 mm

可靠性与环境

认证
TÜV Rheinland EN ISO 13849-1
认证
TÜV Rheinland EN ISO 10218-1
工作湿度
≤90 %RH
工作温度范围
0–50 °C
安全系统
23 项可配置安全功能

交互与通信

通信
Modbus TCP / EtherNet/IP Adapter / PROFINET
通信
PROFIsafe
通信
OPC UA
手持遥控器
TP7 示教器
手持遥控器
选配末端 SP7 智能操作面板

开发与扩展

集成接口
M8-8 A 编码 I/O、M8-4 A 编码电源、M12 X 编码 1 GbE
集成接口
M8 I/O:2 路数字输入或 1 路安全输入、2 路数字输出、2 路模拟输入或 1 路 RS-485,0/12/24 V DC
安装尺寸
20.4 cm
负载供电
独立 M8:24/48 V DC,连续 3 A,峰值 5 A 最长 2 秒
工作流集成
UR+ 生态
工作流集成
SCHUNK EZU 夹爪
工作流集成
Inbolt Standard 3D 视觉
工作流集成
PSYONIC Ability Hand

商业状态

状态
商业化
价格
价格未公开
发布时间
2026年9月14日

时间线

  1. 机器人发布
    UR17g-1300
提交来源或更正