
 法奥(苏州)机器人技术股份有限公司
FM-B 通用人形机器人关节模组
- 输出扭矩 · 额定
- 24 N·m
- 输出速度 · 额定
- 25 rpm
- 重量
- 1.054 kg
- 最大外径
- 80 mm
FM-17-B 是法奥为人形机器人和机械臂开发的非力控一体化关节模组,采用 48 V 供电和 EtherCAT 通信,支持抱闸。模组配有双 18 位绝对值编码器,12 mm 中空孔可用于内部走线。额定扭矩 24 N·m,额定转速 25 rpm。
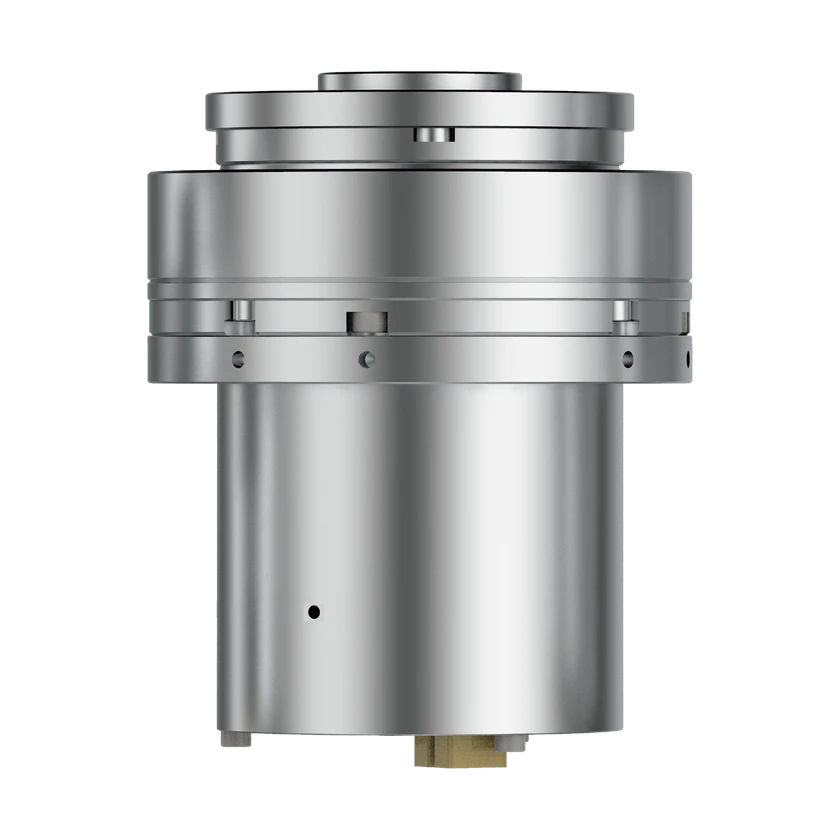
技术参数
输出与传动
- 输出扭矩 · 额定
24 N·m
- 输出扭矩 · 平均负载
39 N·m
- 输出扭矩 · 最大
86 N·m
- 输出速度 · 额定
25 rpm
范围未绑定
尺寸与安装
- 重量
1.054 kg
- 额定扭矩密度
22.77 N·m/kg
按关节本体净重计算
- 最大外径
80 mm
范围未绑定
- 轴向长度
97.4 mm
范围未绑定
- 贯通孔径
12 mm
范围未绑定
电气参数
- 工作电压范围直流动力输入
48 V
编码器与反馈
- 编码器类型
双绝对值编码器
范围未绑定
- 编码器位数
18 bit
范围未绑定
通信与控制
- 通信物理接口
EtherCAT
- 通信协议
CiA 402 控制字
范围未绑定
- 控制模式
周期同步位置 / RS-485 调试接口速度模式
范围未绑定
其他参数
- 连接器类型
GHR-04V-S(EtherCAT 线束)
范围未绑定
- 连接器类型
XT30 系列(电源线束)
范围未绑定
型号层原始记录 · 配置适用范围待核实
- 位置误差
- 重复定位精度 ±15″
- 交付周期
- 6 周
- 公开联系渠道
- 法奥欧洲销售咨询
- 配套软件
- DynamicLAB
- 防护等级(IP)
- 未进行标准 IP 测试
- 安装接口说明
- Ø54 mm 分度圆 12 × M3,Ø74 mm 分度圆 12 × Ø3.5 mm
- 减速比
- 120:1
- 工作电压范围 · 额定
- 48 V
- 额定功率
- 200 W
- 峰值扭矩密度 · 额定 · 来源原文
- 22.77 N·m/kg · 待核实
- 工作湿度
- 20–90 %RH
- 工作温度范围
- 0–45 °C
来源 · 10
2026-11-22
重量 · 1054 g · 3.3
通信物理接口 · EtherCAT · 3.3
轴向长度 · φ80*97.4 · 3.3
贯通孔径 · 12 mm · 3.3
最大外径 · φ80 · 3.3
输出速度 · 25 rpm · 3.3
输出扭矩 · Rated Torque · 24 N·m · 3.3
输出扭矩 · Average Load Torque · 39 N·m · 3.3
输出扭矩 · Maximum Torque · 86 N·m · 3.3
额定扭矩密度 · 24 N·m
额定扭矩密度 · 1.054 kg
位置误差 · Repeat Positioning Accuracy: ±15 arcsec
减速比 · 120
工作电压范围 · Rated Voltage: 48 V
额定功率 · Rated Power: 200 W
峰值扭矩密度 · 24 N·m ÷ (1054 g ÷ 1000) = 22.770398… N·m/kg
工作温度范围 · 0–45 °C
2026-11-22
连接器类型 · GHR-04V-S; drawing: 2.0 mm pitch · 5.3, Figure 5-3-2
连接器类型 · XT30UPB30-M. G. * · 5.3, Figure 5-3-1
2026-11-22
工作电压范围 · Power Supply: 48 V · 2. Product and Delivery Information
交付周期 · 6 周
公开联系渠道 · 法奥欧洲销售咨询
防护等级(IP) · 未进行标准 IP 测试
2026-11-22
编码器位数 · Encoder Accuracy (bit): 18 · PDF p. 2, non-force-controlled FM-17-B
编码器类型 · 双绝对值编码器 · PDF p. 2, non-force-controlled FM-17-B
同族型号比较
选择 2–4 个具体配置
比较所选配置商业状态
关联实体
暂无已收录的关联产品。
时间线
- 机器人发布FM-17-B