
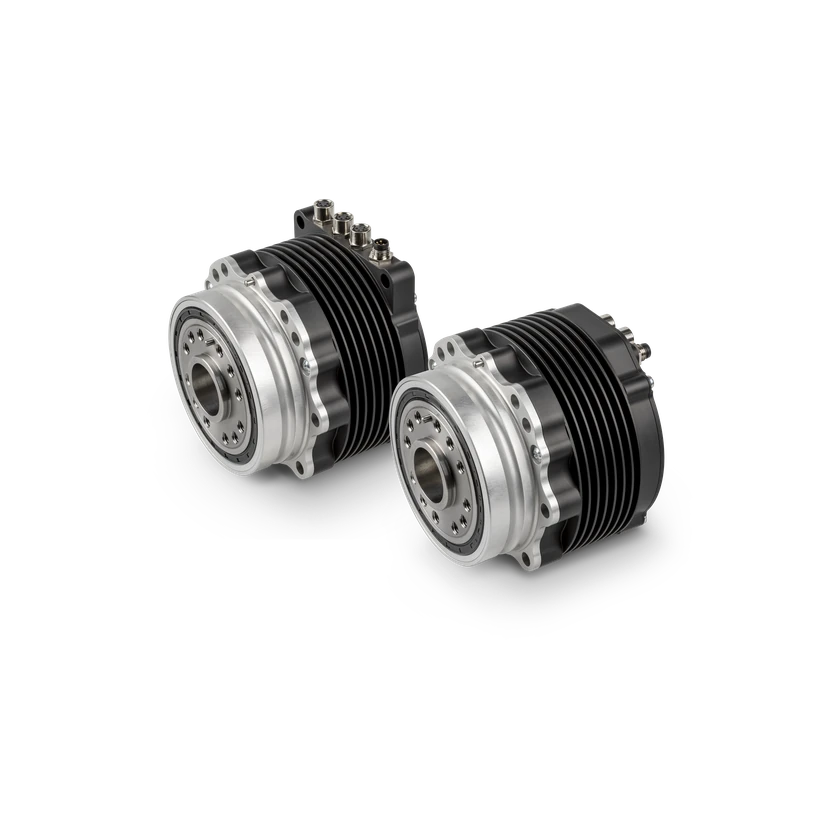
技术参数
输出与传动
- 输出扭矩 · 额定
75 N·m
48 V DC
- 输出扭矩 · 峰值
140 N·m
48 V DC
- 输出速度
99.3127 rpm
48 V DC
- 输出速度
124.1409 rpm
60 V DC
- 回驱扭矩 · 最大
≤1.5 N·m
范围未绑定
- 回差
30 arcmin
范围未绑定
- 输出侧惯量
0.045 kg·m²
范围未绑定
尺寸与安装
- 重量
2.006 kg
- 额定扭矩密度
37.39 N·m/kg
按关节本体净重计算
dc_point · 48–48 V
- 峰值扭矩密度
69.79 N·m/kg
按关节本体净重计算
dc_point · 48–48 V
- 最大外径
≈108 mm
范围未绑定
- 轴向长度
≈90 mm
范围未绑定
电气参数
- 工作电压范围 · 允许范围直流动力输入
30–60 V
- 工作电流 · 持续直流动力输入
8 A
- 工作电流 · 最大直流动力输入
≤40 A
- 工作电流直流动力输入
30.1 A
48 V DC
编码器与反馈
- 编码器类型
绝对式(输出端)
范围未绑定
- 编码方式
单圈
范围未绑定
- 编码器位数
12 bit
范围未绑定
- 力矩反馈方式
经补偿的电机电流估算
范围未绑定
通信与控制
- 通信物理接口
Ethernet
- 通信协议
EtherCAT
- 控制模式
位置 / 速度 / 力矩 / 电机电流(FOC) / 阻抗
- 命令频率 · 最大
1000 Hz
- 控制环频率
25000 Hz
- 控制环频率
2500 Hz
制动与环境
- 保护功能
可配置电机 i²t 保护
范围未绑定
- 防护等级
IP67
范围未绑定
- 冷却方式
外部强制风冷
范围未绑定
结构与集成组件
- 完整订货码
831220
范围未绑定
- 传动机制
行星传动
范围未绑定
- 电机集成状态
内置
范围未绑定
- 减速器集成状态
内置
范围未绑定
- 编码器集成状态
内置
范围未绑定
- 驱动器集成状态
内置
范围未绑定
- 控制器集成状态
内置
范围未绑定
其他参数
- 连接器类型
M8
范围未绑定
- CAD 可用性
可向原厂索取
范围未绑定
型号层原始记录 · 配置适用范围待核实
- 防护等级(IP)
- IP67
- 关节输出轴承
- 交叉滚子输出轴承
- 关节类型
- 一体化机器人关节
- 扭矩精度
- <1.5 N·m(稳态)
- 工作温度范围
- -20–60 °C
来源 · 2
2026-11-21
重量 · 2.006 kg (radial connector version) · p. 3
连接器类型 · Up to 4 × M8; 1 power supply, 2 EtherCAT; fan power/control only on the radial connector configuration · p. 3
工作电压范围 · 30–60 V DC. Lower voltage down to 20 V is possible with implications. Contact maxon. · p. 2
命令频率 · Max. EtherCAT communication rate 1 kHz · p. 2
通信物理接口 · Full Duplex, 100 Mbit/s; 2 × EtherCAT · p. 3
通信协议 · Full Duplex, 100 Mbit/s; 2 × EtherCAT · p. 3
控制环频率 · 25 kHz current controller (FOC) · p. 2
控制环频率 · 2.5 kHz all other controllers · p. 2
控制模式 · 位置 · p. 2
控制模式 · 速度 · p. 2
控制模式 · 力矩 · p. 2
控制模式 · 电机电流(FOC) · p. 2
控制模式 · 阻抗 · p. 2
CAD 可用性 · 可向原厂索取 · p. 4
防护等级 · IP67, also with rotating joint and applied bending moments · p. 3
轴向长度 · ca. 90 mm, overall axial length excluding connectors · p. 3
回驱扭矩 · <1.5 N·m · p. 2
回差 · 0.5° average · p. 2
冷却方式 · Integrated heat sinks for forced air cooling; continuous active heat dissipation up to ca. 250 W · p. 3
编码器位数 · 12 bit · p. 2
编码方式 · 单圈 · p. 2
编码器类型 · Output position after the gear. Absolute angular error: <0.008 rad (0.5°). · p. 2
控制器集成状态 · 内置 · p. 1
驱动器集成状态 · 内置 · p. 1
编码器集成状态 · 内置 · p. 1
电机集成状态 · 内置 · p. 1
减速器集成状态 · 内置 · p. 1
工作电流 · 8.0 A RMS maximum continuous DC-link supply input current, rev. 2.3 · p. 2
工作电流 · <40 A (unloaded transients/accelerations, excluding capacitive inrush) · p. 2
工作电流 · 48 V DC | 5 rad/s | 140 N·m | 30.1 A DC-link input | 744.0 W total system loss | 48% efficiency · p. 1
完整订货码 · P/N 831220, REV 05 · p. 5
最大外径 · ca. 108 mm, outside diameter excluding connectors · p. 3
输出侧惯量 · 0.045 kg·m² · p. 2
输出速度 · ±10.4 rad/s at 48 V · p. 1
输出速度 · ±13.0 rad/s at 60 V · p. 1
输出扭矩 · ±75 Nm nominal joint torque · p. 1
输出扭矩 · ±140 Nm actively controlled and repetitive · p. 1
保护功能 · 可配置电机 i²t 保护 · p. 2
力矩反馈方式 · 经补偿的电机电流估算 · p. 2
额定扭矩密度 · 75 N·m
额定扭矩密度 · 2.006 kg
峰值扭矩密度 · 140 N·m
峰值扭矩密度 · 2.006 kg
重量 · 1.987 kg (axial connector version) · p. 3
完整订货码 · P/N 895330, REV 02 · p. 7
额定扭矩密度 · 1.987 kg
峰值扭矩密度 · 1.987 kg
防护等级(IP) · IP67, also with rotating joint and applied bending moments
关节输出轴承 · THK RA6008 or similar; Ø76 mm, C=5680 N, C0=8680 N
关节类型 · 一体化机器人关节
扭矩精度 · Absolute error, steady-state: <1.5 Nm
工作温度范围 · −20°C to +60°C, might require adequate cooling if the system exhibits losses
同族型号比较
选择 2–4 个具体配置
比较所选配置| 技术参数 | HEJ 50-48-30922156 rev.01 | HEJ 90-48-140径向连接器 · 831220 |
|---|---|---|
| 重量 | 0.53 kg | — |
| 工作电压范围 · 允许范围 | 30–60 V | — |
| 通信物理接口 | EtherCAT | — |
| 回差 | 30 arcmin | — |
| 编码器位数 | 14 bit | — |
| 编码器类型 | 绝对式 | — |
| 工作电流 | 4.7 A | — |
| 工作电流 · 小于 | <40 A | — |
| 工作电流 | 7.3 A 48 V DC | — |
| 最大外径 | ≈71.5 mm | — |
| 输出速度 · 最大 | 200.5352 rpm 48 V DC | — |
| 输出速度 · 最大 | 248.2817 rpm 60 V DC | — |
| 输出扭矩 · 额定 | 11 N·m 48 V DC | — |
| 输出扭矩 · 峰值 | 28 N·m 48 V DC | — |
| 重量 | — | 2.006 kg |
| 工作电压范围 · 允许范围 | — | 30–60 V |
| 通信物理接口 | — | Ethernet |
| 通信协议 | — | EtherCAT |
| 防护等级 | — | IP67范围未绑定 |
| 回差 | — | 30 arcmin范围未绑定 |
| 工作电流 · 持续 | — | 8 A |
| 工作电流 · 最大 | — | ≤40 A |
| 工作电流 | — | 30.1 A 48 V DC |
| 最大外径 | — | ≈108 mm范围未绑定 |
| 输出速度 | — | 99.3127 rpm 48 V DC |
| 输出速度 | — | 124.1409 rpm 60 V DC |
| 输出扭矩 · 额定 | — | 75 N·m 48 V DC |
| 输出扭矩 · 峰值 | — | 140 N·m 48 V DC |
| 额定扭矩密度 | — | 37.39 N·m/kg 按关节本体净重计算 dc_point · 48–48 V |
| 峰值扭矩密度 | — | 69.79 N·m/kg 按关节本体净重计算 dc_point · 48–48 V |
商业状态
关联实体
暂无已收录的关联产品。
时间线
- 机器人发布HEJ 90-48-140