
数采设备
探索用于机器人示教、遥操作、动作捕捉和训练数据采集的可核验设备。
显示 35 个数采设备产品
| 零部件 | 组织 | 国家 / 地区 | 设备形态 | 采集方式 | 采集数据 | 采集时是否需要机器人 | 操作 |
|---|---|---|---|---|---|---|---|
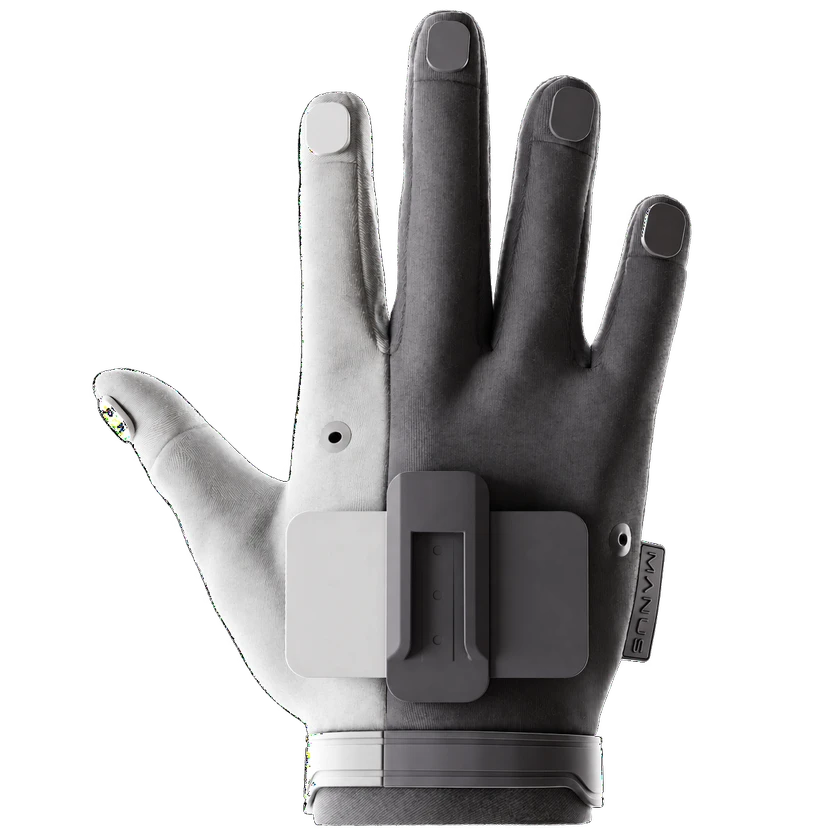 MANUS Metagloves ProMANUS Metagloves Pro | MANUS | 荷兰 | 手部穿戴 | 动作捕捉 · 遥操作 | 手腕朝向 · 手部骨架 · 手指位姿 | 不需要 | |
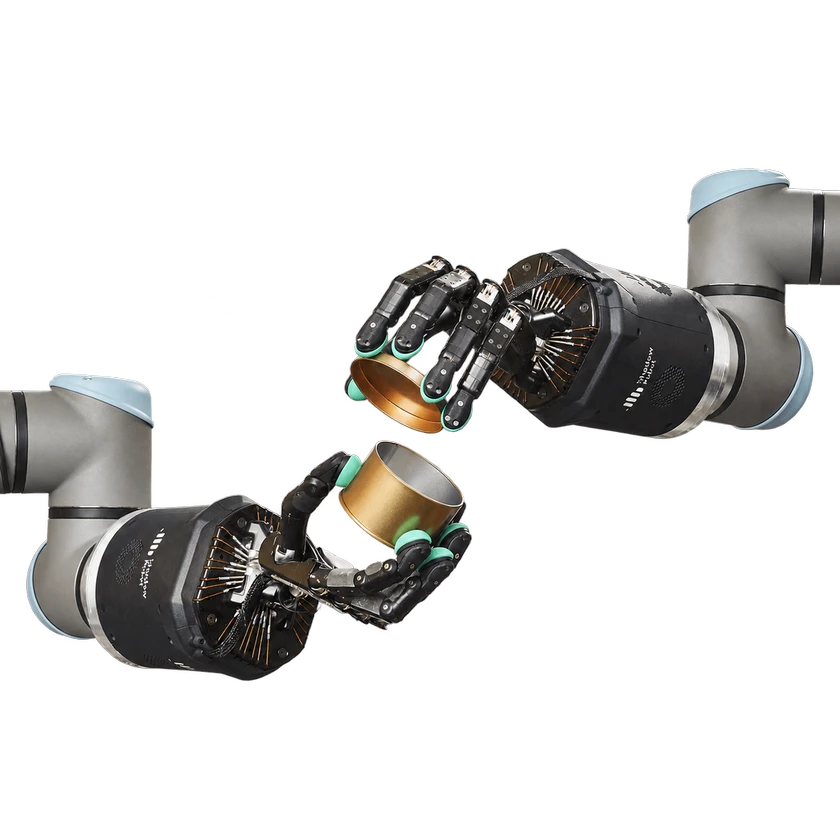 Shadow 遥操作Shadow 遥操作 | Shadow Robot Company | 英国 | 集成系统 | 遥操作 | 图像 · 手部动作 · 力反馈 · 触觉 | 需要 | |
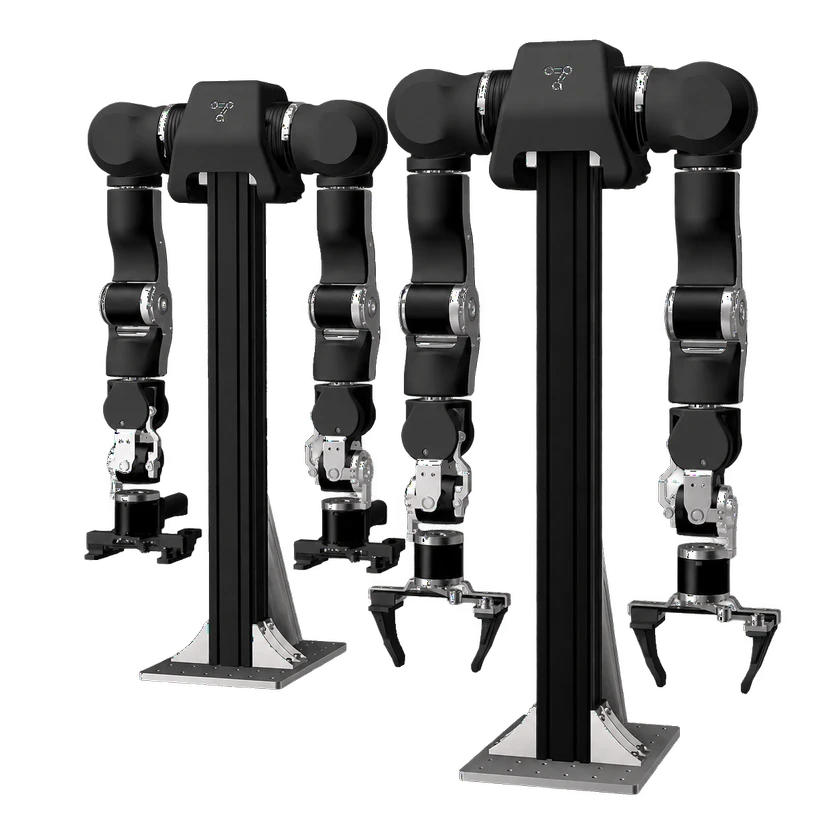 OpenArm 遥操作OpenArm 遥操作 | Enactic | 日本 | 主端控制器 | 遥操作 | 力反馈 · 关节角 · 末端位姿 | 需要 | |
 Open-TeleVisionOpen-TeleVision | 加州大学圣地亚哥分校 | — | 集成系统 | 遥操作 | 图像 · 手部动作 | 需要 | |
| DexUMIDexUMI | DexUMI 项目 | 美国 | 集成系统 | 真人示范 · 遥操作 | 图像 · 触觉 | 不需要 | |
| DOGloveDOGlove | 清华大学 | — | 手部穿戴 | 真人示范 · 遥操作 | 力反馈 · 手部动作 | 取决于配置 | |
| AirExoAirExo | AirExo 项目 | 中国 | 外骨骼 | 真人示范 | 末端位姿 | 不需要 | |
| GELLOGELLO | 加州大学伯克利分校 | 美国 | 主端控制器 | 遥操作 | 关节角 · 末端位姿 | 需要 | |
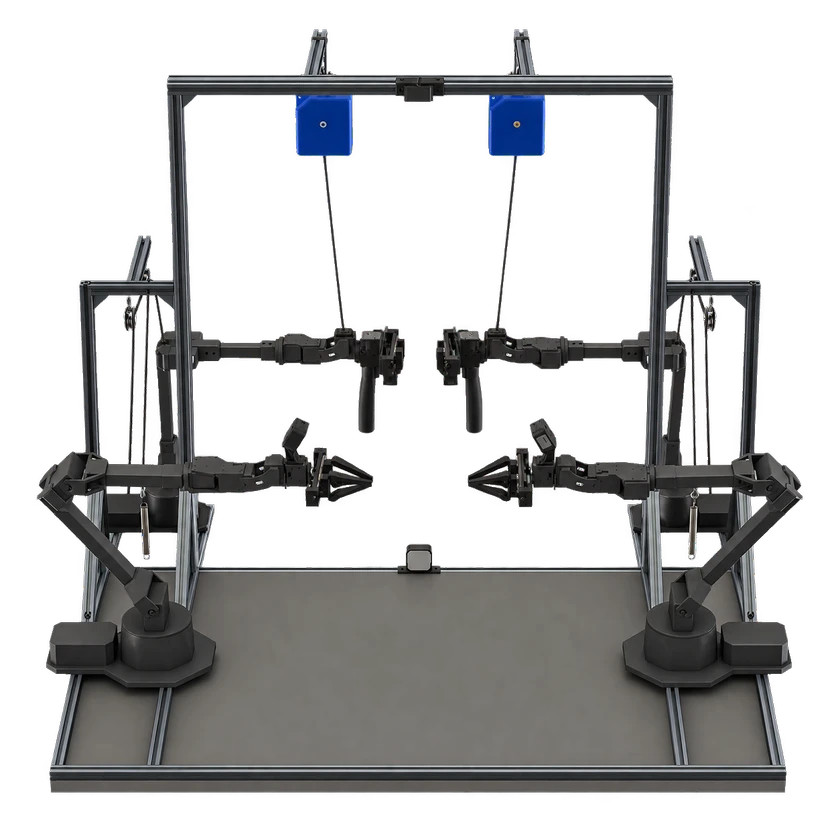 ALOHA 2ALOHA 2 | ALOHA 2 团队 | — | 集成系统 | 遥操作 | 末端位姿 · 关节与末端位姿 · 图像 | 需要 | |
| Mobile ALOHAMobile ALOHA | 斯坦福大学 | 美国 | 集成系统 | 遥操作 | 末端位姿 · 关节与末端位姿 · 图像 | 需要 | |
| UMI 通用操作接口UMI 通用操作接口 | 斯坦福大学 | 美国 | 手持设备 | 真人示范 | 惯性测量 · 图像 | 不需要 |
提交来源或更正