
数采设备
探索用于机器人示教、遥操作、动作捕捉和训练数据采集的可核验设备。
显示 35 个数采设备产品
| 零部件 | 组织 | 国家 / 地区 | 设备形态 | 采集方式 | 采集数据 | 采集时是否需要机器人 | 操作 |
|---|---|---|---|---|---|---|---|
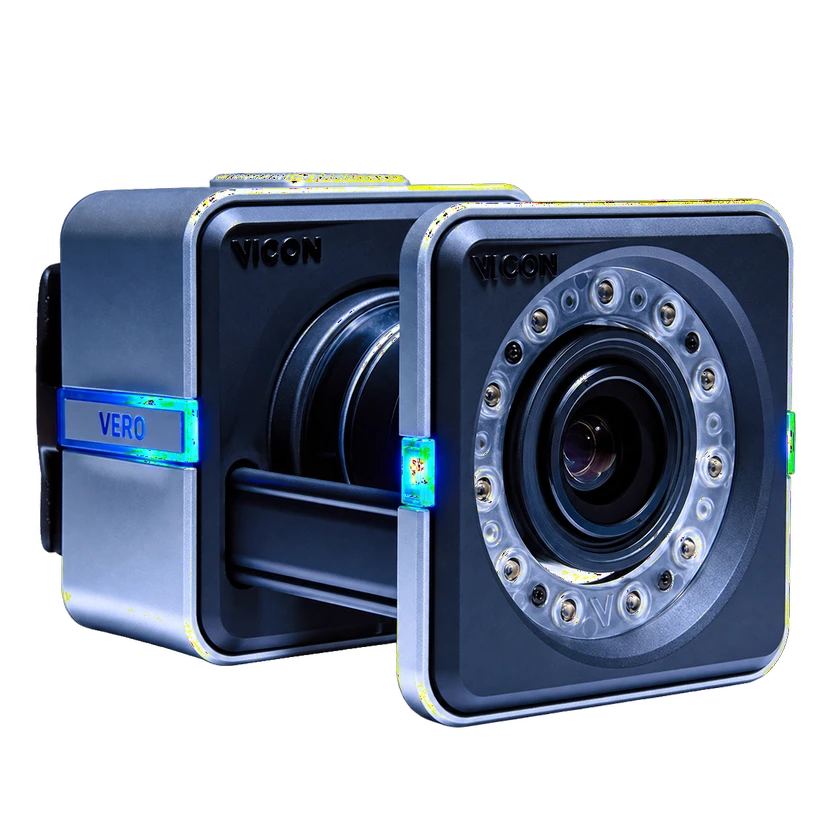 Vicon Vero v2.2Vicon Vero v2.2 | Vicon | 英国 | 动作捕捉系统 | 动作捕捉 | 标记点 3D 位姿 | 不需要 | |
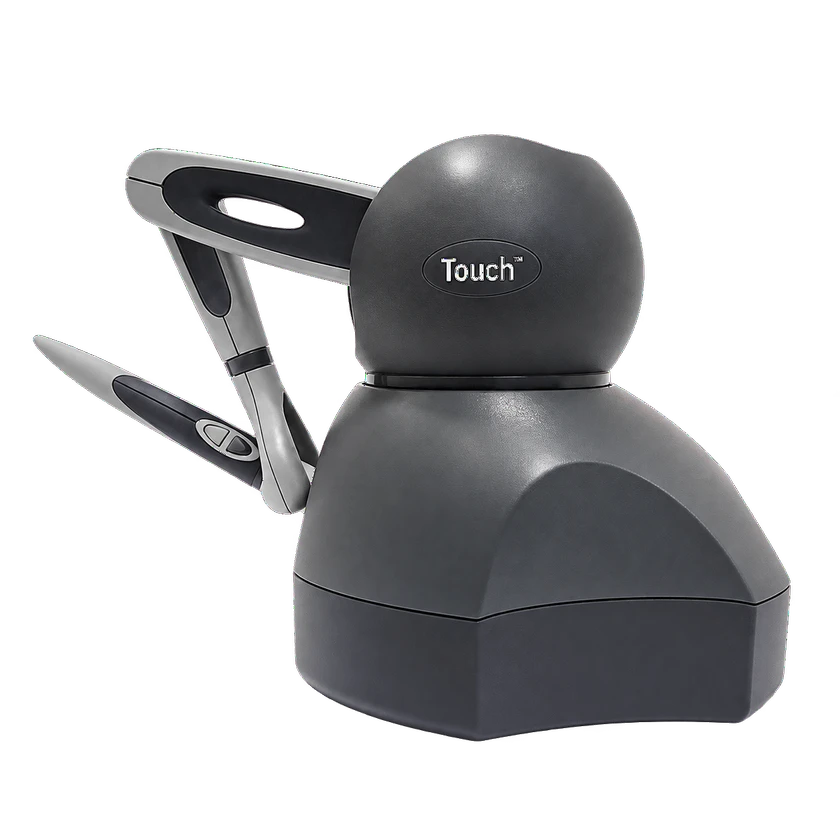 Touch 触觉设备Touch 触觉设备 | 3D Systems | 美国 | 主端控制器 | 遥操作 | 力反馈 | 取决于配置 | |
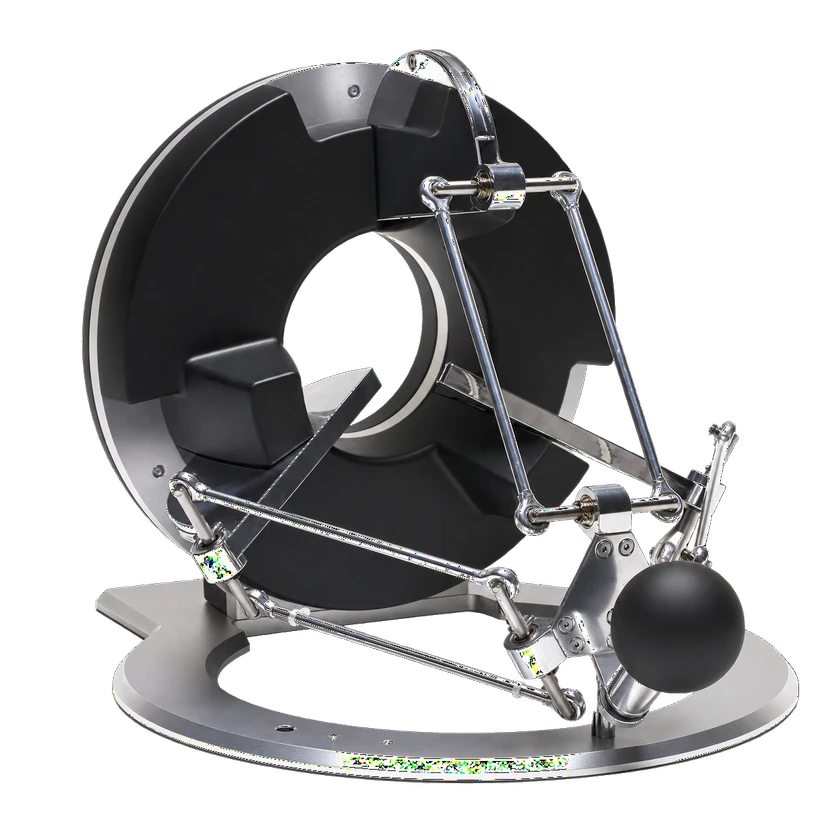 omega.7omega.7 | Force Dimension | 瑞士 | 主端控制器 | 遥操作 | 力反馈 | 需要 | |
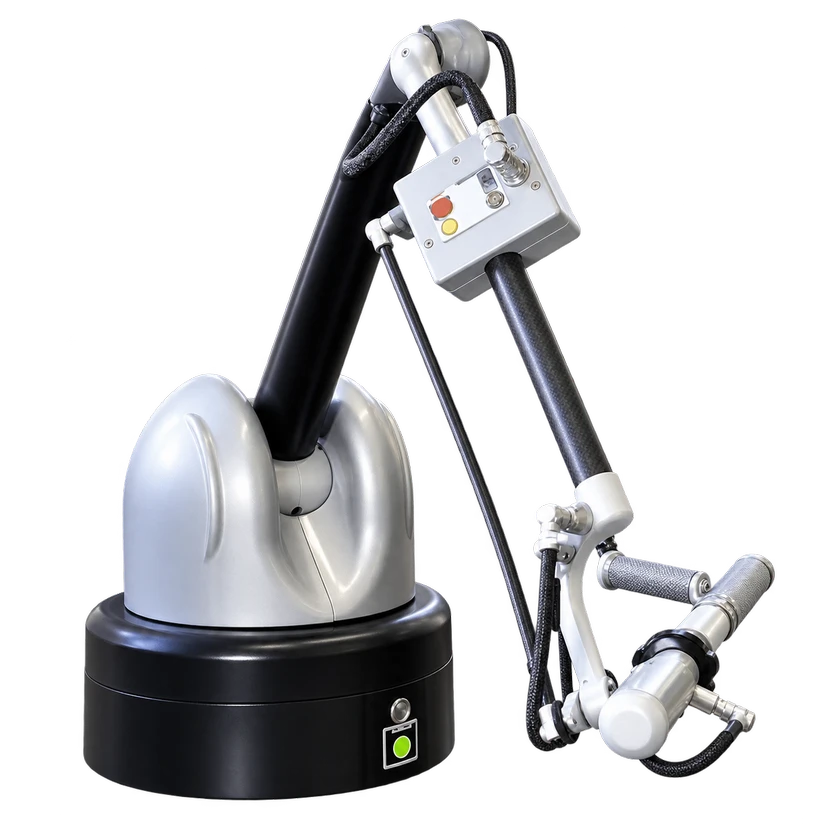 Virtuose 6DVirtuose 6D | Haption | 法国 | 主端控制器 | 遥操作 | 力反馈 | 需要 | |
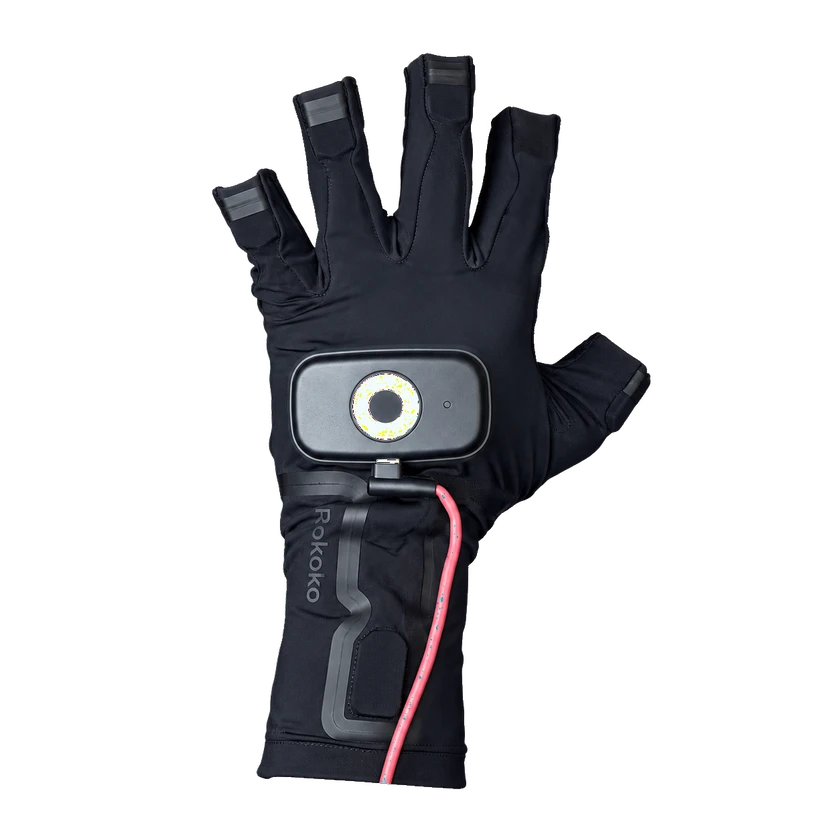 Rokoko Smartgloves IIRokoko Smartgloves II | Rokoko | 丹麦 | 手部穿戴 | 动作捕捉 | 手腕位置 | 不需要 | |
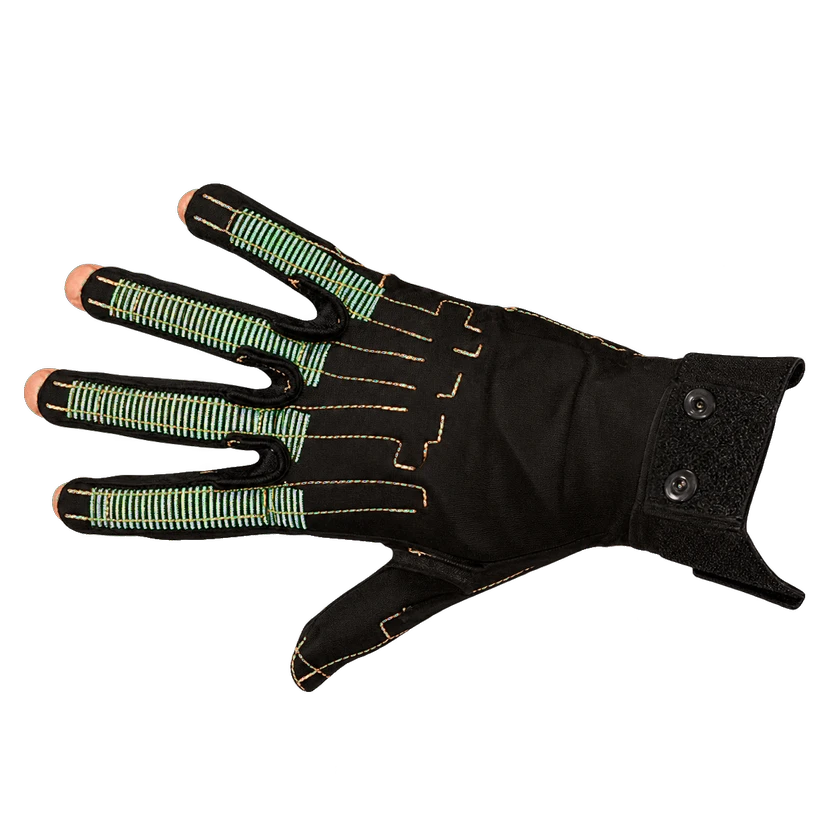 CyberGlove IIICyberGlove III | CyberGlove Systems | 美国 | 手部穿戴 | 动作捕捉 | 手指关节角度 · 关节角 | 不需要 | |
 StretchSense 动捕手套StretchSense 动捕手套 | StretchSense | 新西兰 | 手部穿戴 | 动作捕捉 | 手部动作 · 全身动作 | 不需要 | |
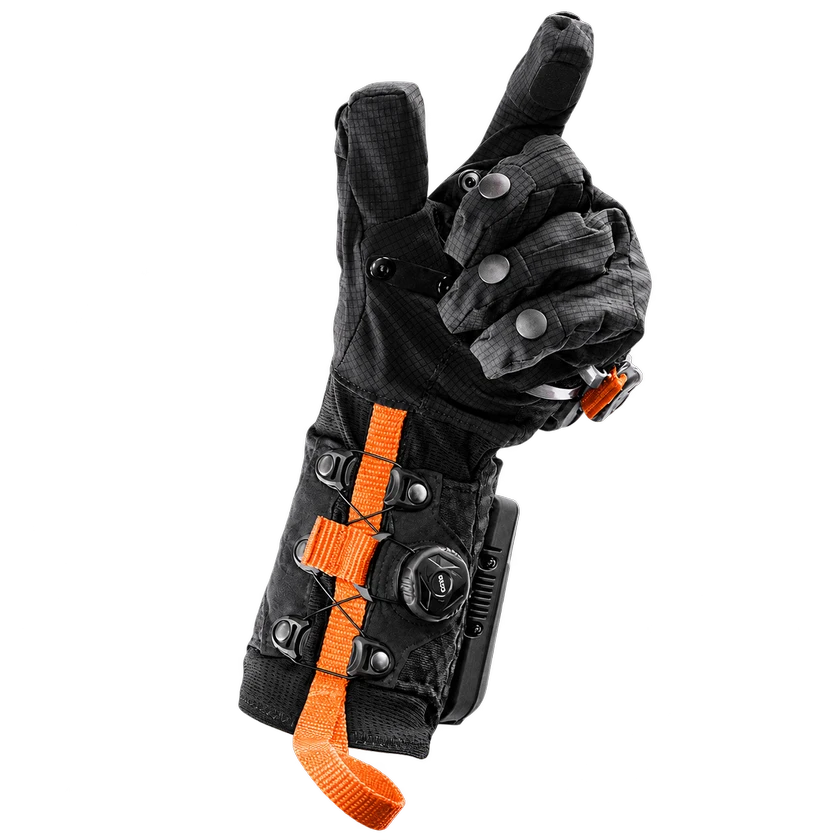 HaptX Gloves G1HaptX Gloves G1 | HaptX | 美国 | 手部穿戴 | 遥操作 | 触觉 · 手部动作 | 取决于配置 | |
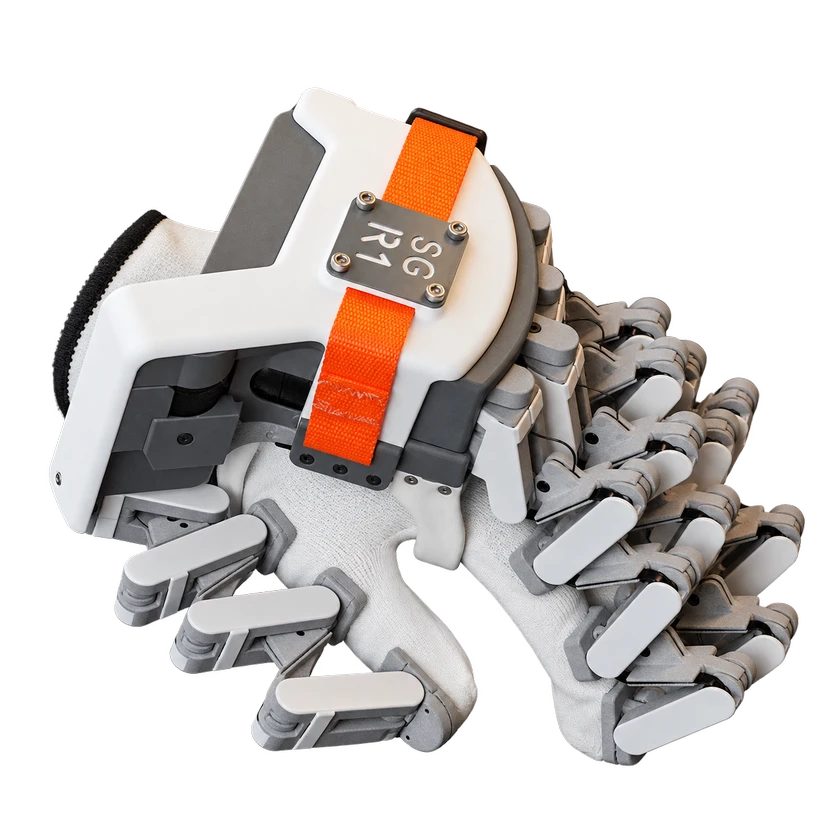 SenseGlove R1SenseGlove R1 | SenseGlove | 荷兰 | 手部穿戴 | 遥操作 | 力反馈 · 压力感知 | 取决于配置 | |
| SenseGlove Nova 2SenseGlove Nova 2 | SenseGlove | 荷兰 | 手部穿戴 | 遥操作 | 力反馈 | 取决于配置 | |
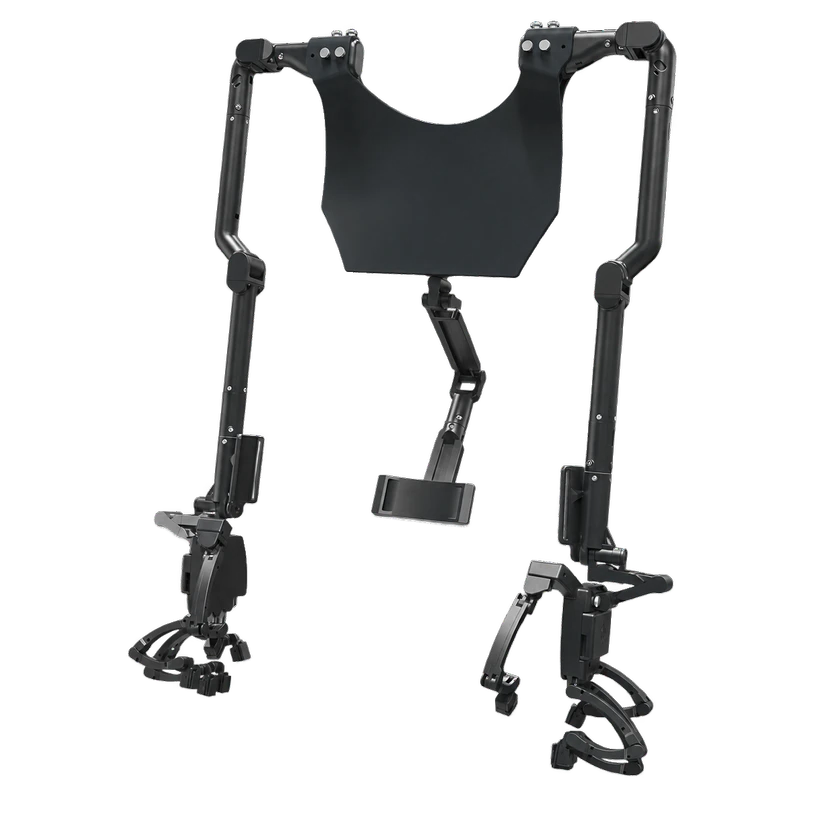 DexCapDexCap | 灵巧智能 | 中国 | 外骨骼 | 遥操作 · 真人示范 | 末端位姿 · 关节角 | 不需要 | |
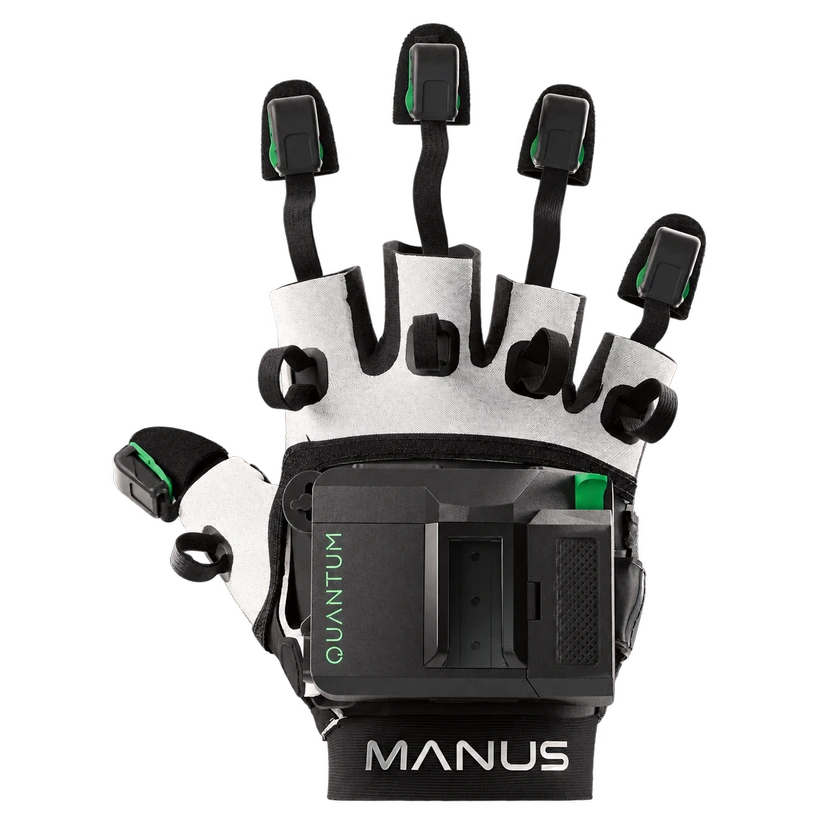 MANUS QuantumMANUS Quantum | MANUS | 荷兰 | 手部穿戴 | 动作捕捉 | 手指位姿 · 手部骨架 | 不需要 |
提交来源或更正