
 RoboParty
ROMOMO
- 출력 토크 · 정격
- 20 N·m
- 무게
- ≤0.8 kg
- 외경
- 84 mm
- 작동 전압
- 48 V
RMM8463-2E는 RP1의 어깨와 허리를 위한 RoboParty ROMOMO 시리즈 일체형 회전 관절입니다. 인너 로터 모터, 20:1 NGW 유성 감속기, 드라이브, 이중 자기식 엔코더를 통합했습니다. V1.0 도면 기준 DC 48 V, 정격 토크 20 N·m, 피크 토크 87 N·m이며 CAN FD와 EtherCAT을 지원합니다.
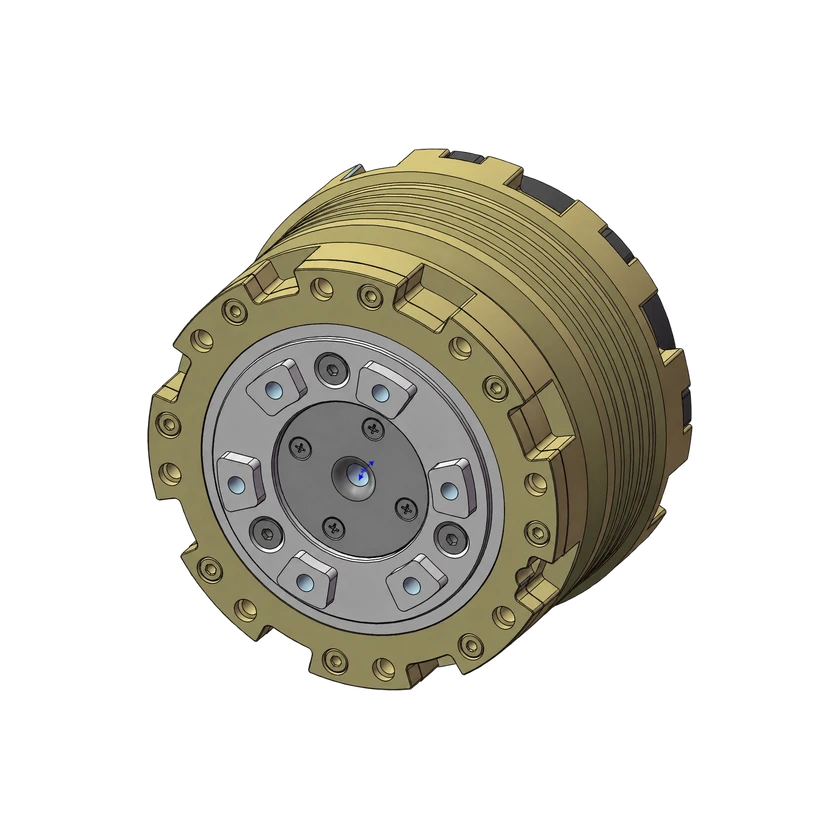
기술 사양
출력 및 전달
- 출력 토크 · 정격
20 N·m
- 출력 토크 · 피크
87 N·m
- 출력 회전 속도 · 정격
60 rpm
- 출력 회전 속도 · 피크
155 rpm
- 출력 회전 속도 · 무부하
230 rpm
- 백래시
≤15 arcmin
치수 및 설치
- 무게
≤0.8 kg
- 외경
84 mm
범위 미지정
- 축방향 길이
63 mm
범위 미지정
- 중공 직경
4.5 mm
범위 미지정
전기 사양
- 작동 전압직류 전원 입력
48 V
- 동작 전류 · 정격
9.1 A
범위 미지정
- 동작 전류 · 피크
36 A
범위 미지정
엔코더 및 피드백
- 엔코더 유형
이중 자기식 엔코더
범위 미지정
- 엔코더 분해능motor_side
17 bit
- 엔코더 분해능reducer_side
19 bit
통신 및 제어
- 통신 인터페이스
CAN FD / 이더넷(EtherCAT)
- 제어 모드
위치 / 속도 / 토크 / MIT 위치·토크 혼합
- 제어 루프 주파수
20000 Hz
제동 및 환경
- 보호 기능
과전류 / 과열 / 단락 / 저전압
- 냉각 방식
금속 하우징을 통한 자연 냉각
범위 미지정
구조 및 통합 부품
- 모터 유형
인너 로터 모터
범위 미지정
- 모터 통합 상태
내장
범위 미지정
- 감속기 통합 상태
내장
범위 미지정
- 엔코더 통합 상태
내장
범위 미지정
- 드라이버 통합 상태
내장
범위 미지정
모델 기록 · 구성 적용 범위 미확인
- 장착 인터페이스
- 후면: 16 × M4, 나사 깊이 8 mm
- 장착 인터페이스
- 전면: 8 × M4, 나사 깊이 6.5 mm / 6 × M4, 나사 깊이 6 mm
- 감속비
- 20:1
- 작동 전압 · 정격
- 48 V
- 작동 전압
- 24–60 V
- 정격 전력
- 87.9 W
- 감속기 유형
- NGW 유성 기어
- 프로세서
- HPM5E3YIGN1 (RISC-V, 480 MHz)
출처 · 4
2026-11-19
무게 · <800 g · 1
작동 전압 · 48 · 1
축방향 길이 · 63±0.5 · 1
백래시 · ≤15 · 1
엔코더 분해능 · 17bit(电机端) · 1
엔코더 분해능 · 19bit(减速机端) · 1
동작 전류 · 9.1±5% · 1
동작 전류 · 36±10% · 1
외경 · ⌀84 h8 (0/−0.054) · 1
출력 회전 속도 · 60 · 1
출력 회전 속도 · 155 · 1
출력 회전 속도 · 230±10% · 1
출력 토크 · 20±5% · 1
출력 토크 · 87 · 1
장착 인터페이스 · 16-M4 深8
장착 인터페이스 · 8-M4 深6.5;6-M4 深6
감속비 · 20
작동 전압 · 48
정격 전력 · 87.9±5% W
2026-11-19
통신 인터페이스 · CAN FD · 4–5
통신 인터페이스 · EtherCAT · 4–5
제어 루프 주파수 · 20 kHz FOC / SVPWM · 5 §4
냉각 방식 · 利用金属外壳自然散热 · 3 §3.1
엔코더 유형 · 双磁编码器 · 4–5
드라이버 통합 상태 · 驱动器 · 3 §3.1
엔코더 통합 상태 · 双编码器 · 3 §3.1
모터 통합 상태 · 电机 · 3 §3.1
감속기 통합 상태 · 减速器 · 3 §3.1
보호 기능 · 过流 · 4–5
보호 기능 · 过温 · 4–5
보호 기능 · 短路 · 4–5
보호 기능 · 欠压 · 4–5
작동 전압 · DC 48 V(24 ~ 60 V 宽压范围)
프로세서 · 先楫HPM5E3YIGN1(RISC-V 480 MHz)
같은 시리즈 모델 비교
구성 2~4개 선택
선택한 구성 비교| 기술 사양 | RMM10062-2EV1.0 · 22:1 | RMM6562-2EV1.0 · 19.5:1 |
|---|---|---|
| 무게 | 1.197 kg | — |
| 작동 전압 | 48 V | 48 V |
| 작동 전압 · 허용 범위 | 24–60 V | — |
| 통신 인터페이스 · 제조사 공개 | CAN(CAN-FD) | — |
| 통신 인터페이스 · 제조사 공개 | 이더넷(EtherCAT) | — |
| 통신 프로토콜 | CAN-FD범위 미지정 | — |
| 통신 프로토콜 | EtherCAT범위 미지정 | — |
| 백래시 | 11.4 arcmin범위 미지정 | — |
| 동작 전류 | 9.65 A 48 V DC | — |
| 동작 전류 | 9.46 A 48 V DC | — |
| 외경 | 100 mm범위 미지정 | 65 mm범위 미지정 |
| 출력 회전 속도 · 정격 | 80 rpm 48 V DC | 60 rpm 48 V DC |
| 출력 회전 속도 · 피크 | 130 rpm | — |
| 출력 회전 속도 | 80.33 rpm 48 V DC | — |
| 출력 회전 속도 | 80.34 rpm 48 V DC | — |
| 출력 토크 · 정격 | 44 N·m 48 V DC | 10 N·m 48 V DC |
| 출력 토크 | 40.83 N·m 48 V DC | — |
| 출력 토크 | 44.03 N·m 48 V DC | — |
| 출력 토크 | 44.02 N·m 48 V DC | — |
| 무게 | — | 0.5331 kg |
| 통신 인터페이스 | — | CAN-FD |
| 통신 인터페이스 | — | EtherCAT |
| 통신 프로토콜 | — | EtherCAT |
| 백래시 | — | ≤15 arcmin |
| 엔코더 분해능 | — | 17 bit |
| 엔코더 분해능 | — | 19 bit |
| 동작 전류 | — | 1.93 A 48 V DC |
| 동작 전류 | — | 1.96 A 48 V DC |
| 출력 회전 속도 · 피크 | — | 200 rpm 48 V DC |
| 출력 회전 속도 · 무부하 | — | 200 rpm 48 V DC |
| 출력 토크 · 피크 | — | 35 N·m 48 V DC |
상용화 상태
관련 항목
등록된 관련 제품이 없습니다.