
 maxon
고효율 관절(HEJ)
- 출력 토크 · 정격
- 75 N·m
- 무게
- 2.006 kg
- 외경
- ≈108 mm
- 작동 전압 · 허용 범위
- 30–60 V
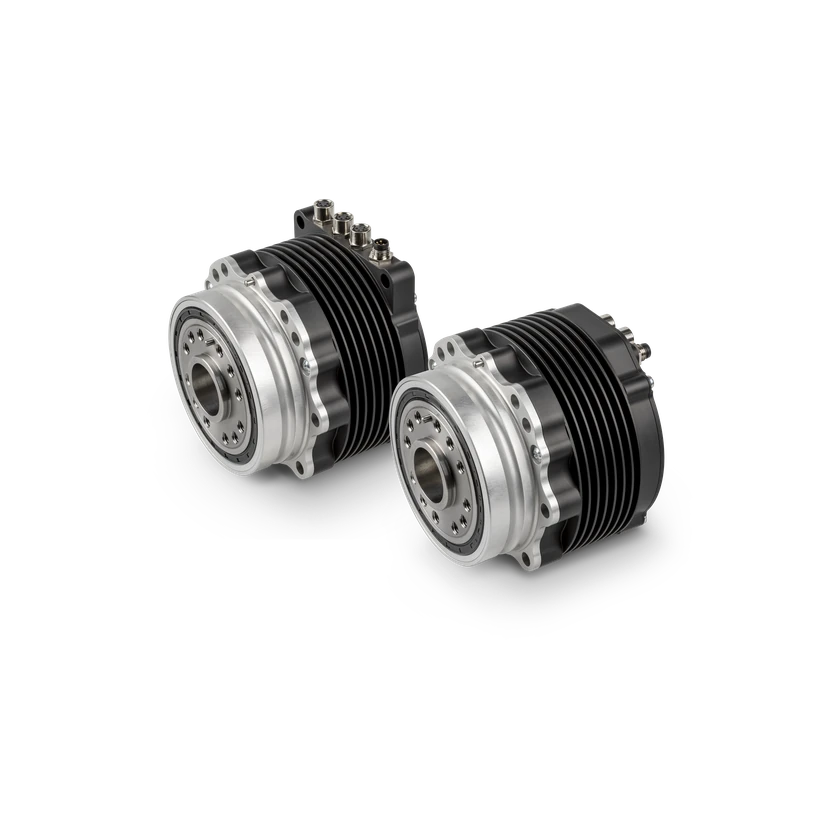
HEJ 90-48-140은 로봇의 이동 및 추진용으로 설계된 maxon의 일체형 관절입니다. 모터, 유성 감속기, 센서, 제어 장치를 IP67 하우징에 통합했으며 EtherCAT을 지원합니다. 정격 토크는 75 N·m, 반복 가능한 피크 토크는 140 N·m이며 방사형과 축방향 커넥터를 선택할 수 있습니다.
기술 사양
출력 및 전달
- 출력 토크 · 정격
75 N·m
48 V DC
- 출력 토크 · 피크
140 N·m
48 V DC
- 출력 회전 속도
99.3127 rpm
48 V DC
- 출력 회전 속도
124.1409 rpm
60 V DC
- 역구동 토크 · 최대
≤1.5 N·m
범위 미지정
- 백래시
30 arcmin
범위 미지정
- 출력측 관성
0.045 kg·m²
범위 미지정
치수 및 설치
- 무게
2.006 kg
- 정격 토크 밀도
37.39 N·m/kg
관절 본체 순질량 기준
dc_point · 48–48 V
- 최대 토크 밀도
69.79 N·m/kg
관절 본체 순질량 기준
dc_point · 48–48 V
- 외경
≈108 mm
범위 미지정
- 축방향 길이
≈90 mm
범위 미지정
전기 사양
- 작동 전압 · 허용 범위직류 전원 입력
30–60 V
- 동작 전류 · 연속직류 전원 입력
8 A
- 동작 전류 · 최대직류 전원 입력
≤40 A
- 동작 전류직류 전원 입력
30.1 A
48 V DC
엔코더 및 피드백
- 엔코더 유형
절대식(출력측)
범위 미지정
- 엔코더 방식
싱글턴
범위 미지정
- 엔코더 분해능
12 bit
범위 미지정
- 토크 피드백 방식
보상된 모터 전류 추정
범위 미지정
통신 및 제어
- 통신 인터페이스
Ethernet
- 통신 프로토콜
EtherCAT
- 제어 모드
위치 / 속도 / 토크 / 모터 전류(FOC) / 임피던스
- 명령 주기 · 최대
1000 Hz
- 제어 루프 주파수
25000 Hz
- 제어 루프 주파수
2500 Hz
제동 및 환경
- 보호 기능
설정 가능한 모터 i²t 보호
범위 미지정
- IP 등급
IP67
범위 미지정
- 냉각 방식
외부 강제 공랭
범위 미지정
구조 및 통합 부품
- 주문 코드
831220
범위 미지정
- 전달 메커니즘
유성 기어
범위 미지정
- 모터 통합 상태
내장
범위 미지정
- 감속기 통합 상태
내장
범위 미지정
- 엔코더 통합 상태
내장
범위 미지정
- 드라이버 통합 상태
내장
범위 미지정
- 제어기 통합 상태
내장
범위 미지정
기타 사양
- 커넥터 유형
M8
범위 미지정
- CAD 제공 여부
요청 시 제공
범위 미지정
모델 기록 · 구성 적용 범위 미확인
- 침수 및 이물 보호 등급(IP)
- IP67
- 관절 베어링
- 크로스 롤러 출력 베어링
- 관절 유형
- 일체형 로봇 관절
- 토크 정밀도
- <1.5 N·m(정상 상태)
- 작동 온도
- -20–60 °C
출처 · 2
2026-11-21
무게 · 2.006 kg (radial connector version) · p. 3
커넥터 유형 · Up to 4 × M8; 1 power supply, 2 EtherCAT; fan power/control only on the radial connector configuration · p. 3
작동 전압 · 30–60 V DC. Lower voltage down to 20 V is possible with implications. Contact maxon. · p. 2
명령 주기 · Max. EtherCAT communication rate 1 kHz · p. 2
통신 인터페이스 · Full Duplex, 100 Mbit/s; 2 × EtherCAT · p. 3
통신 프로토콜 · Full Duplex, 100 Mbit/s; 2 × EtherCAT · p. 3
제어 루프 주파수 · 25 kHz current controller (FOC) · p. 2
제어 루프 주파수 · 2.5 kHz all other controllers · p. 2
제어 모드 · 위치 · p. 2
제어 모드 · 속도 · p. 2
제어 모드 · 토크 · p. 2
제어 모드 · 모터 전류(FOC) · p. 2
제어 모드 · 임피던스 · p. 2
CAD 제공 여부 · 요청 시 제공 · p. 4
IP 등급 · IP67, also with rotating joint and applied bending moments · p. 3
축방향 길이 · ca. 90 mm, overall axial length excluding connectors · p. 3
역구동 토크 · <1.5 N·m · p. 2
백래시 · 0.5° average · p. 2
냉각 방식 · Integrated heat sinks for forced air cooling; continuous active heat dissipation up to ca. 250 W · p. 3
엔코더 분해능 · 12 bit · p. 2
엔코더 방식 · 싱글턴 · p. 2
엔코더 유형 · Output position after the gear. Absolute angular error: <0.008 rad (0.5°). · p. 2
제어기 통합 상태 · 내장 · p. 1
드라이버 통합 상태 · 내장 · p. 1
엔코더 통합 상태 · 내장 · p. 1
모터 통합 상태 · 내장 · p. 1
감속기 통합 상태 · 내장 · p. 1
동작 전류 · 8.0 A RMS maximum continuous DC-link supply input current, rev. 2.3 · p. 2
동작 전류 · <40 A (unloaded transients/accelerations, excluding capacitive inrush) · p. 2
동작 전류 · 48 V DC | 5 rad/s | 140 N·m | 30.1 A DC-link input | 744.0 W total system loss | 48% efficiency · p. 1
주문 코드 · P/N 831220, REV 05 · p. 5
외경 · ca. 108 mm, outside diameter excluding connectors · p. 3
출력측 관성 · 0.045 kg·m² · p. 2
출력 회전 속도 · ±10.4 rad/s at 48 V · p. 1
출력 회전 속도 · ±13.0 rad/s at 60 V · p. 1
출력 토크 · ±75 Nm nominal joint torque · p. 1
출력 토크 · ±140 Nm actively controlled and repetitive · p. 1
보호 기능 · 설정 가능한 모터 i²t 보호 · p. 2
토크 피드백 방식 · 보상된 모터 전류 추정 · p. 2
정격 토크 밀도 · 75 N·m
정격 토크 밀도 · 2.006 kg
최대 토크 밀도 · 140 N·m
최대 토크 밀도 · 2.006 kg
무게 · 1.987 kg (axial connector version) · p. 3
주문 코드 · P/N 895330, REV 02 · p. 7
정격 토크 밀도 · 1.987 kg
최대 토크 밀도 · 1.987 kg
침수 및 이물 보호 등급(IP) · IP67, also with rotating joint and applied bending moments
관절 베어링 · THK RA6008 or similar; Ø76 mm, C=5680 N, C0=8680 N
관절 유형 · 일체형 로봇 관절
토크 정밀도 · Absolute error, steady-state: <1.5 Nm
작동 온도 · −20°C to +60°C, might require adequate cooling if the system exhibits losses
같은 시리즈 모델 비교
구성 2~4개 선택
선택한 구성 비교| 기술 사양 | HEJ 50-48-30922156 rev.01 | HEJ 90-48-140방사형 커넥터 · 831220 |
|---|---|---|
| 무게 | 0.53 kg | — |
| 작동 전압 · 허용 범위 | 30–60 V | — |
| 통신 인터페이스 | EtherCAT | — |
| 백래시 | 30 arcmin | — |
| 엔코더 분해능 | 14 bit | — |
| 엔코더 유형 | 절대식 | — |
| 동작 전류 | 4.7 A | — |
| 동작 전류 · 미만 | <40 A | — |
| 동작 전류 | 7.3 A 48 V DC | — |
| 외경 | ≈71.5 mm | — |
| 출력 회전 속도 · 최대 | 200.5352 rpm 48 V DC | — |
| 출력 회전 속도 · 최대 | 248.2817 rpm 60 V DC | — |
| 출력 토크 · 정격 | 11 N·m 48 V DC | — |
| 출력 토크 · 피크 | 28 N·m 48 V DC | — |
| 무게 | — | 2.006 kg |
| 작동 전압 · 허용 범위 | — | 30–60 V |
| 통신 인터페이스 | — | Ethernet |
| 통신 프로토콜 | — | EtherCAT |
| IP 등급 | — | IP67범위 미지정 |
| 백래시 | — | 30 arcmin범위 미지정 |
| 동작 전류 · 연속 | — | 8 A |
| 동작 전류 · 최대 | — | ≤40 A |
| 동작 전류 | — | 30.1 A 48 V DC |
| 외경 | — | ≈108 mm범위 미지정 |
| 출력 회전 속도 | — | 99.3127 rpm 48 V DC |
| 출력 회전 속도 | — | 124.1409 rpm 60 V DC |
| 출력 토크 · 정격 | — | 75 N·m 48 V DC |
| 출력 토크 · 피크 | — | 140 N·m 48 V DC |
| 정격 토크 밀도 | — | 37.39 N·m/kg 관절 본체 순질량 기준 dc_point · 48–48 V |
| 최대 토크 밀도 | — | 69.79 N·m/kg 관절 본체 순질량 기준 dc_point · 48–48 V |
상용화 상태
관련 항목
등록된 관련 제품이 없습니다.
타임라인
- 로봇 공개HEJ 90-48-140