
 Kinetic Robotics
Myo
Myo-20
- 출력 토크 · 연속
- 7.5 N·m
- 외경
- 106.08 mm
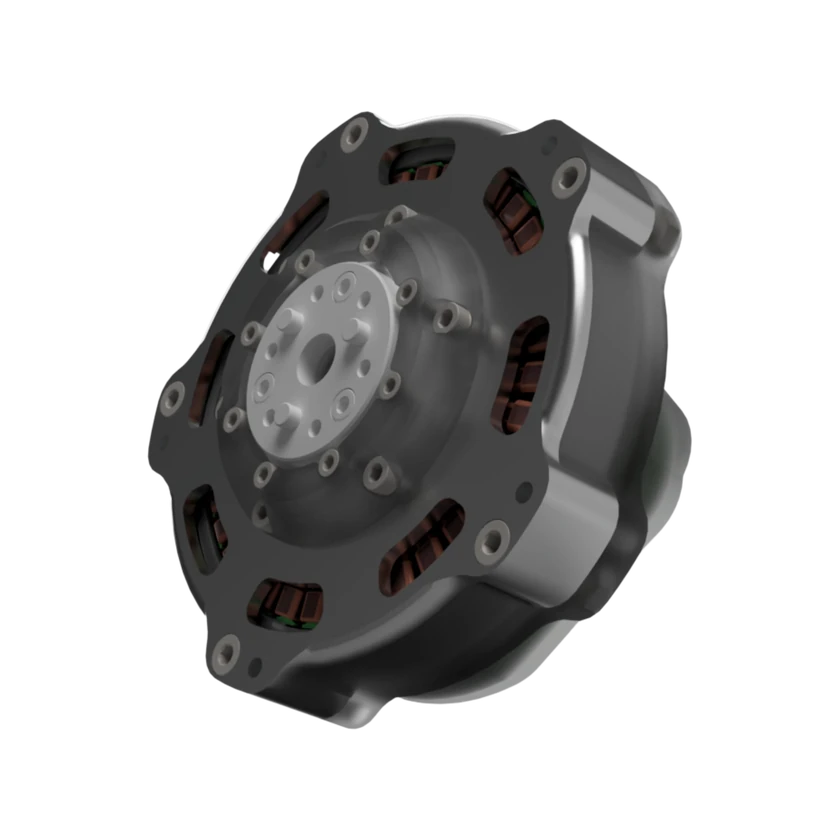
Myo-20은 Kinetic Robotics의 준직접구동 일체형 관절입니다. 모터, 8:1 유성 감속기, 엔코더와 제어 보드를 내장합니다. 초도 생산 설계 목표는 연속 토크 7.5 N·m, 단시간 최대 토크 20 N·m이며 위치, 속도 및 토크 제어를 지원합니다.
기술 사양
출력 및 전달
- 출력 토크 · 연속
7.5 N·m
- 출력 토크 · 피크
20 N·m
- 출력 회전 속도 · 연속
110 rpm
- 출력 회전 속도
320 rpm
- 백래시
15 arcmin
치수 및 설치
- 외경
106.08 mm
- 축방향 길이
51.87 mm
- 허용 반경 하중
900 N
- 허용 축 하중
800 N
전기 사양
- 동작 전류 · 연속
7 A
- 동작 전류 · 피크
25 A
엔코더 및 피드백
- 토크 피드백 방식
상전류 추정
통신 및 제어
- 통신 인터페이스
CAN FD / USB-C / UART
- 제어 모드
위치 / 속도 / 토크
제동 및 환경
- 보호 기능
정전기 방전 보호
- 냉각 방식
하우징과 장착부를 통한 열전도
구조 및 통합 부품
- 엔코더 통합 상태
내장
- 제어기 통합 상태
내장
모델 기록 · 구성 적용 범위 미확인
- 소재
- 알루미늄·폴리머 복합 하우징
- 전달 메커니즘
- 유성 기어
- 장착 플랜지 표준
- 플랜지 지름 34 mm, 볼트 원 지름 25 mm
- 장착 인터페이스
- 5 × M4, 볼트 원 지름 97.7 mm
- 무게
- 0.4 kg
- 감속비
- 8:1
- 관절 유형
- 준직접구동(QDD)
- 작동 전압
- 24–48 V
- 작동 온도
- -20–80 °C
출처 · 6
2026-11-20
통신 인터페이스 · CAN FD
통신 인터페이스 · USB-C
제어 모드 · 위치
제어 모드 · 속도
제어 모드 · 토크
보호 기능 · 정전기 방전 보호
2026-11-20
축방향 길이 · Overall height with control board: 51.87 mm
허용 축 하중 · 800 N
제어기 통합 상태 · 내장
엔코더 통합 상태 · 내장
동작 전류 · 7 A
동작 전류 · 25 A
외경 · 106.08 mm
출력 회전 속도 · 110 rpm
출력 회전 속도 · 320 rpm
출력 토크 · 7.5 N·m
출력 토크 · 20 N·m; short-duration at peak phase current
허용 반경 하중 · 900 N
토크 피드백 방식 · 상전류 추정
전달 메커니즘 · 유성 기어
감속비 · 8:1 planetary
관절 유형 · 준직접구동(QDD)
작동 전압 · 24–48 V
작동 온도 · -20–80 °C
2026-11-20
장착 플랜지 표준 · 플랜지 지름 34 mm, 볼트 원 지름 25 mm
장착 인터페이스 · 5 × M4, 볼트 원 지름 97.7 mm
상용화 상태
관련 항목
등록된 관련 제품이 없습니다.