
 RealMan Robotics
WHJ 표준 시리즈
- 출력 토크 · 정격
- 3 N·m
- 외경
- 33 mm
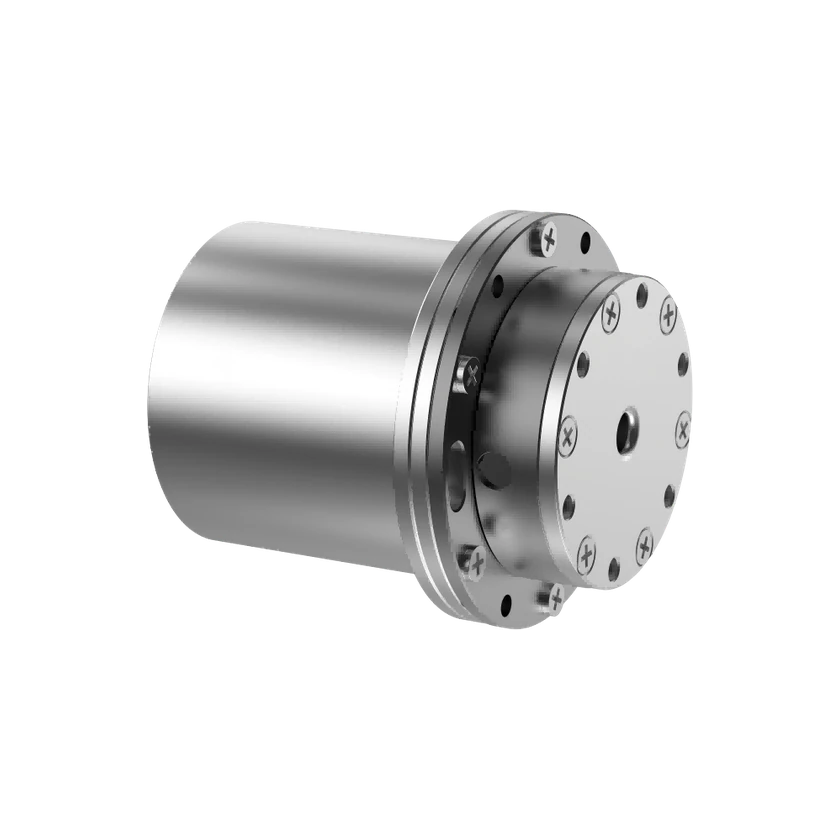
WHJ03은 RealMan WHJ 표준 시리즈의 일체형 하모닉 관절 모듈입니다. 정격 토크는 3 N·m, 외경은 33 mm이며 배선용 중공 홀은 4 mm입니다. CAN FD와 듀얼 엔코더를 지원하며 로봇 관절과 정밀 회전 장치에 적용할 수 있습니다.
기술 사양
출력 및 전달
- 출력 토크 · 정격
3 N·m
범위 미지정
- 출력 회전 속도 · 피크
60 rpm
범위 미지정
48 V DC
- 출력 회전 속도 · 피크
30 rpm
범위 미지정
24 V DC
치수 및 설치
- 외경
33 mm
범위 미지정
- 축방향 길이
48 mm
범위 미지정
- 중공 직경
4 mm
범위 미지정
전기 사양
- 동작 전류 · 정격
0.4 A
범위 미지정
48 V DC
- 동작 전류 · 정격
0.8 A
범위 미지정
24 V DC
엔코더 및 피드백
- 엔코더 유형
증분형 엔코더
범위 미지정
- 엔코더 유형
절대 위치 엔코더
범위 미지정
- 엔코더 방식
멀티턴
범위 미지정
- 엔코더 분해능
16 bit
범위 미지정
- 엔코더 분해능
18 bit
범위 미지정
통신 및 제어
- 통신 인터페이스
CAN FD
범위 미지정
제동 및 환경
- 브레이크 유형
소프트웨어 홀딩 브레이크
범위 미지정
모델 기록 · 구성 적용 범위 미확인
- 무게
- 0.17 kg
- 감속비
- 100:1
- 작동 전압 · 정격
- 48 V
- 작동 전압 · 정격
- 24 V
- 정격 전력
- 20 W
- 감속기 유형
- 하모닉 감속기
- 토크 밀도 · 출처 원문
- 30 N·m/kg · 확인 필요
- 작동 온도
- 0–50 °C
출처 · 2
2026-11-20
통신 인터페이스 · 通讯接口 · CAN FD · WHJ03-M-D33-100-N / 性能参数
축방향 길이 · 体积(直径×长度) · 48 mm · WHJ03-M-D33-100-N / 性能参数
브레이크 유형 · 刹车类型 · 소프트웨어 홀딩 브레이크 · WHJ03-M-D33-100-N / 性能参数
엔코더 분해능 · 增量编码器 · 16 bit · WHJ03-M-D33-100-N / 性能参数
엔코더 분해능 · 绝对位置编码器 · 18 bit · WHJ03-M-D33-100-N / 性能参数
엔코더 유형 · 增量编码器 · 증분형 엔코더 · WHJ03-M-D33-100-N / 性能参数
엔코더 유형 · 绝对位置编码器 · 절대 위치 엔코더 · WHJ03-M-D33-100-N / 性能参数
중공 직경 · 中空孔径 · 4 mm · WHJ03-M-D33-100-N / 性能参数
동작 전류 · 额定电流 · 0.4 A · WHJ03-M-D33-100-N / 性能参数
동작 전류 · 额定电流 · 0.8 A · WHJ03-M-D33-100-N / 性能参数
외경 · 减速器直径 · 33 mm · WHJ03-M-D33-100-N / 性能参数
출력 회전 속도 · 峰值转速 · 60 rpm · WHJ03-M-D33-100-N / 性能参数
출력 회전 속도 · 峰值转速 · 30 rpm · WHJ03-M-D33-100-N / 性能参数
출력 토크 · 额定扭矩 · 3 N·m · WHJ03-M-D33-100-N / 性能参数
무게 · 0.17 kg
감속비 · 100:1
작동 전압 · 48 V
작동 전압 · 24 V
정격 전력 · 20 W
토크 밀도 · 30 N·m/kg
작동 온도 · 0–50 °C
같은 시리즈 모델 비교
구성 2~4개 선택
선택한 구성 비교상용화 상태
관련 항목
등록된 관련 제품이 없습니다.