
 동원전기(TECO)
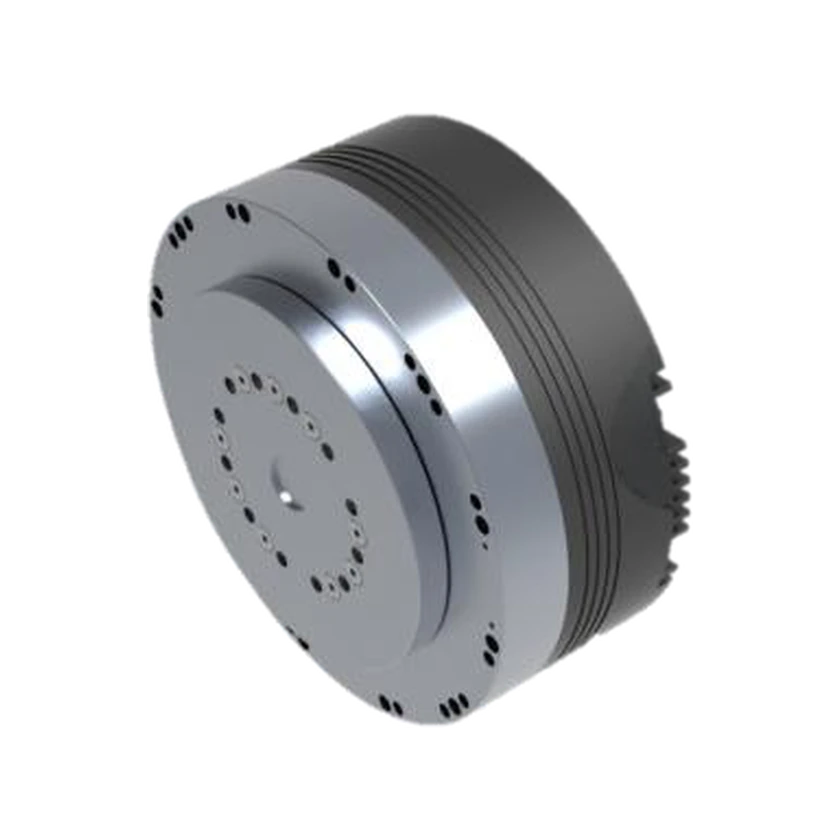
M 시리즈 다족 로봇 관절 모듈
M2-360
- 출력 토크 · 정격
- 103 N·m
- 출력 회전 속도
- 143.24 rpm
- 외경
- 171 mm
- 작동 전압 · 허용 범위
- 36–64 V
M2-360은 TECO가 다족 로봇용으로 개발한 일체형 회전 관절 모듈입니다. 서보 모터와 멀티턴 절대형 엔코더를 내장하며, 정격 토크는 103 N·m, 최대 토크는 360 N·m입니다. EtherCAT과 USB를 지원합니다.
기술 사양
출력 및 전달
- 출력 토크 · 정격
103 N·m
- 출력 토크 · 최대
360 N·m
- 출력 회전 속도
143.24 rpm
치수 및 설치
- 외경
171 mm
범위 미지정
- 축방향 길이
81.5 mm
범위 미지정
전기 사양
- 작동 전압 · 허용 범위직류 전원 입력
36–64 V
엔코더 및 피드백
- 엔코더 유형
절대형
범위 미지정
- 엔코더 방식
멀티턴
범위 미지정
- 엔코더 분해능
17 bit
범위 미지정
- 엔코더 분해능
16 bit
범위 미지정
통신 및 제어
- 통신 인터페이스
EtherCAT / USB
구조 및 통합 부품
- 모터 통합 상태
내장
범위 미지정
- 엔코더 통합 상태
내장
범위 미지정
모델 기록 · 구성 적용 범위 미확인
- 감속비
- 16:1
- 관절 유형
- 일체형 회전 관절
- 정격 전력
- 1544 W
- 최대 전력
- 2000 W
출처 · 3
2026-11-22
작동 전압 · Operating Voltage · 36~64 V · p. 5 / M2-360
통신 인터페이스 · Communication · EtherCAT / USB · p. 5 / M2-360
축방향 길이 · Size · 81.5 × Φ171 mm · p. 5 / M2-360
엔코더 분해능 · Position Control Resolution · 17-bit / Single-turn · p. 5 / M2-360
엔코더 분해능 · Position Control Resolution · 16-bit / Multi-turn · p. 5 / M2-360
엔코더 방식 · Encoder Type · Multi-turn absolute · p. 5 / M2-360
엔코더 유형 · Encoder Type · Multi-turn absolute · p. 5 / M2-360
외경 · Size · 81.5 × Φ171 mm · p. 5 / M2-360
출력 회전 속도 · Output Speed · 15 rad/s · p. 5 / M2-360
출력 토크 · Rated Torque · 103 Nm · p. 5 / M2-360
출력 토크 · Max Torque · 360 Nm · p. 5 / M2-360
감속비 · 16:1
정격 전력 · 1544 W
최대 전력 · 2000 W
2026-11-22
엔코더 통합 상태 · 高精度編碼器 · 高精度編碼器 · 機器人關節模組 / M2-360
모터 통합 상태 · 高扭矩伺服電機 · 高扭矩伺服電機 · 機器人關節模組 / M2-360
상용화 상태
관련 항목
등록된 관련 제품이 없습니다.