
 東元電機
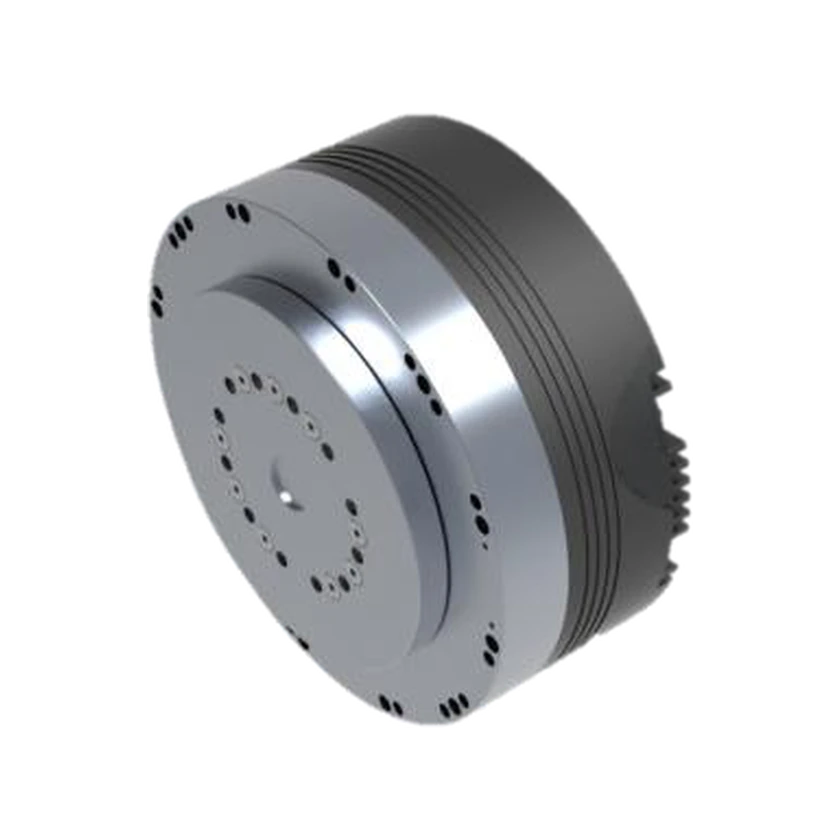
Mシリーズ 多脚ロボット関節モジュール
M2-360
- 出力トルク · 定格
- 103 N·m
- 出力回転速度
- 143.24 rpm
- 外径
- 171 mm
- 動作電圧 · 許容範囲
- 36–64 V
M2-360は、東元電機が多脚ロボット向けに開発した一体型回転関節モジュールです。サーボモーターと多回転絶対値エンコーダーを内蔵し、定格トルクは103 N·m、最大トルクは360 N·m。EtherCATとUSBに対応します。
技術仕様
出力・伝達
- 出力トルク · 定格
103 N·m
- 出力トルク · 最大
360 N·m
- 出力回転速度
143.24 rpm
寸法・取付
- 外径
171 mm
範囲未指定
- 軸方向長さ
81.5 mm
範囲未指定
電気仕様
- 動作電圧 · 許容範囲直流電力入力
36–64 V
エンコーダー・フィードバック
- エンコーダー種類
絶対値
範囲未指定
- エンコーダー方式
多回転
範囲未指定
- エンコーダー分解能
17 bit
範囲未指定
- エンコーダー分解能
16 bit
範囲未指定
通信・制御
- 通信インターフェース
EtherCAT / USB
構造・内蔵部品
- モーター内蔵状態
内蔵
範囲未指定
- エンコーダー内蔵状態
内蔵
範囲未指定
モデル共通記録 · 構成への適用は未確認
- 減速比
- 16:1
- 関節タイプ
- 一体型回転関節
- 定格電力
- 1544 W
- 最大電力
- 2000 W
出典 · 3
2026-11-22
動作電圧 · Operating Voltage · 36~64 V · p. 5 / M2-360
通信インターフェース · Communication · EtherCAT / USB · p. 5 / M2-360
軸方向長さ · Size · 81.5 × Φ171 mm · p. 5 / M2-360
エンコーダー分解能 · Position Control Resolution · 17-bit / Single-turn · p. 5 / M2-360
エンコーダー分解能 · Position Control Resolution · 16-bit / Multi-turn · p. 5 / M2-360
エンコーダー方式 · Encoder Type · Multi-turn absolute · p. 5 / M2-360
エンコーダー種類 · Encoder Type · Multi-turn absolute · p. 5 / M2-360
外径 · Size · 81.5 × Φ171 mm · p. 5 / M2-360
出力回転速度 · Output Speed · 15 rad/s · p. 5 / M2-360
出力トルク · Rated Torque · 103 Nm · p. 5 / M2-360
出力トルク · Max Torque · 360 Nm · p. 5 / M2-360
減速比 · 16:1
定格電力 · 1544 W
最大電力 · 2000 W
2026-11-22
エンコーダー内蔵状態 · 高精度編碼器 · 高精度編碼器 · 機器人關節模組 / M2-360
モーター内蔵状態 · 高扭矩伺服電機 · 高扭矩伺服電機 · 機器人關節模組 / M2-360
商用ステータス
関連エンティティ
関連製品はまだ登録されていません。