
 FAIRINO
FM-B 汎用ヒューマノイド関節モジュール
- 出力トルク · 定格
- 3.7 N·m
- 出力回転速度 · 定格
- 30 rpm
- 重量
- 0.42 kg
- 外径
- 52 mm
FAIRINOのFM-11-Bは、ヒューマノイドやロボットアーム向けの小型一体型関節モジュール(力制御なし)です。48 V電源とEtherCATを使用し、ブレーキに対応します。18ビットのアブソリュートエンコーダーを2基備え、配線用の中空穴径は10 mmです。定格トルクは3.7 N·m、定格回転速度は30 rpmです。
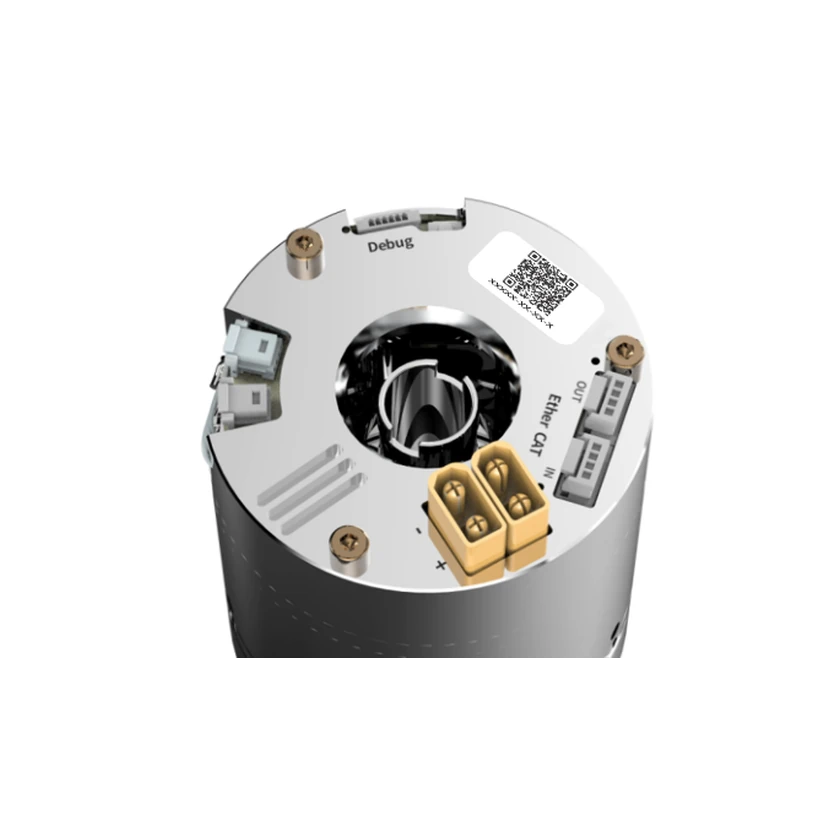
技術仕様
出力・伝達
- 出力トルク · 定格
3.7 N·m
- 出力トルク · 平均負荷
6.2 N·m
- 出力トルク · 最大
17.5 N·m
- 出力回転速度 · 定格
30 rpm
寸法・取付
- 重量
0.42 kg
- 定格トルク密度
8.81 N·m/kg
関節本体の正味質量を使用
- 外径
52 mm
範囲未指定
- 軸方向長さ
68.5 mm
範囲未指定
- 中空径
10 mm
範囲未指定
電気仕様
- 動作電圧直流電力入力
48 V
エンコーダー・フィードバック
- エンコーダー種類
デュアルアブソリュートエンコーダー
範囲未指定
- エンコーダー分解能
18 bit
範囲未指定
通信・制御
- 通信インターフェース
EtherCAT
- 通信プロトコル
CiA 402
- 制御モード
周期同期位置制御 / RS-485デバッグインターフェースの速度モード
範囲未指定
モデル共通記録 · 構成への適用は未確認
- 位置誤差
- ±15″
- 納期
- 6週間
- 公開問い合わせ先
- FAIRINO Europeへの購入相談
- 付属ソフトウェア
- DynamicLAB
- 保護等級(IP)
- 標準IP試験未実施
- 取付インターフェース
- Ø34 mmとØ47 mmのピッチ円に各8 × M2.5
- 減速比
- 100:1
- 動作電圧 · 定格
- 48 V
- 定格電力
- 31 W
- 動作湿度
- 20–90 %RH
- 動作温度
- 0–45 °C
出典 · 9
2026-11-22
重量 · 420 g
動作電圧 · Rated Voltage · Rated Voltage/V: 48 · 3.1
通信インターフェース · EtherCAT · 3.1
軸方向長さ · φ52*68.5 · 3.1
中空径 · 10 mm · 3.1
外径 · φ52 · 3.1
出力回転速度 · 30 rpm · 3.1
出力トルク · Rated Torque · 3.7 N·m · 3.1
出力トルク · Average Load Torque · 6.2 N·m · 3.1
出力トルク · Maximum Torque · 17.5 N·m · 3.1
定格トルク密度 · 3.7 N·m
定格トルク密度 · 0.42 kg
位置誤差 · Repeat Positioning Accuracy/”: ±15
減速比 · 100
動作電圧 · Rated Voltage/V: 48
定格電力 · Rated Power/W: 31
動作温度 · 0–45 °C
2026-11-22
エンコーダー分解能 · Encoder Accuracy (bit): 18 · PDF p. 2, non-force-controlled FM-11-B
エンコーダー種類 · デュアルアブソリュートエンコーダー · PDF p. 2, non-force-controlled FM-11-B
同シリーズのモデル比較
2〜4件の構成を選択
選択した構成を比較商用ステータス
関連エンティティ
関連製品はまだ登録されていません。
タイムライン
- ロボット公開FM-11-B