
 FAIRINO
FM-B 범용 휴머노이드 관절 모듈
- 출력 토크 · 정격
- 3.7 N·m
- 출력 회전 속도 · 정격
- 30 rpm
- 무게
- 0.42 kg
- 외경
- 52 mm
FAIRINO FM-11-B는 휴머노이드와 로봇 팔 개발용 소형 일체형 관절 모듈의 비힘제어 모델입니다. 48 V 전원과 EtherCAT을 사용하고 브레이크를 지원합니다. 18비트 절대형 엔코더 두 개를 갖췄으며, 배선용 중공 구멍 지름은 10 mm입니다. 정격 토크는 3.7 N·m, 정격 회전 속도는 30 rpm입니다.
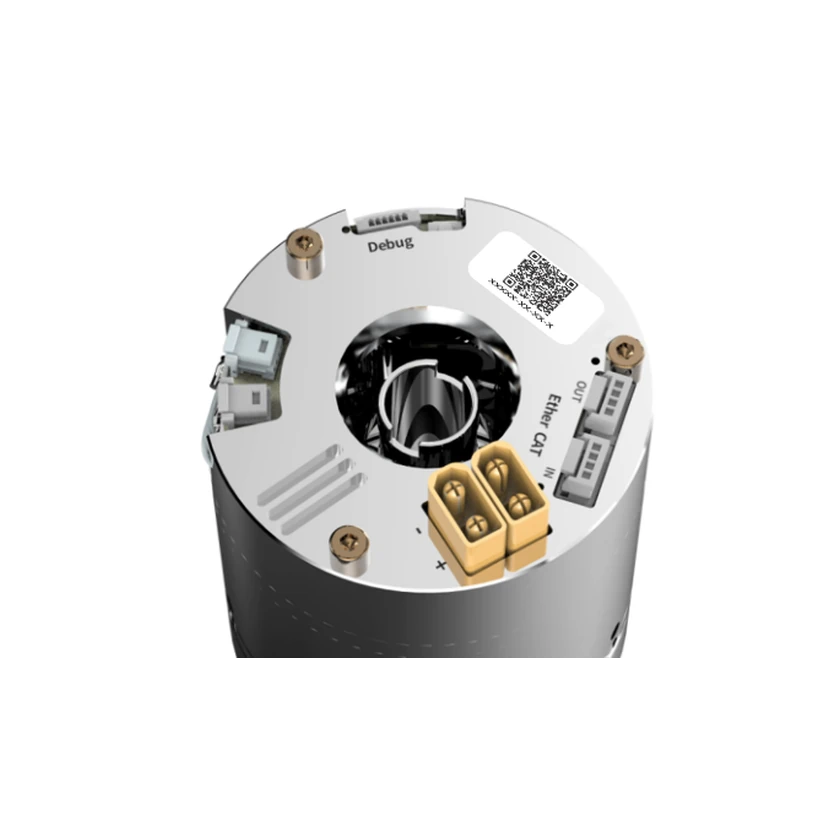
기술 사양
출력 및 전달
- 출력 토크 · 정격
3.7 N·m
- 출력 토크 · 평균 부하
6.2 N·m
- 출력 토크 · 최대
17.5 N·m
- 출력 회전 속도 · 정격
30 rpm
치수 및 설치
- 무게
0.42 kg
- 정격 토크 밀도
8.81 N·m/kg
관절 본체 순질량 기준
- 외경
52 mm
범위 미지정
- 축방향 길이
68.5 mm
범위 미지정
- 중공 직경
10 mm
범위 미지정
전기 사양
- 작동 전압직류 전원 입력
48 V
엔코더 및 피드백
- 엔코더 유형
이중 절대형 엔코더
범위 미지정
- 엔코더 분해능
18 bit
범위 미지정
통신 및 제어
- 통신 인터페이스
EtherCAT
- 통신 프로토콜
CiA 402
- 제어 모드
주기 동기 위치 제어 / RS-485 디버그 인터페이스 속도 모드
범위 미지정
모델 기록 · 구성 적용 범위 미확인
- 위치 오차
- ±15″
- 납기
- 6주
- 공개 문의 링크
- FAIRINO Europe 구매 문의
- 전용 소프트웨어
- DynamicLAB
- 침수 및 이물 보호 등급(IP)
- 표준 IP 시험 미실시
- 장착 인터페이스
- Ø34 mm 및 Ø47 mm 피치원에 각각 8 × M2.5
- 감속비
- 100:1
- 작동 전압 · 정격
- 48 V
- 정격 전력
- 31 W
- 작동 습도
- 20–90 %RH
- 작동 온도
- 0–45 °C
출처 · 9
2026-11-22
무게 · 420 g
작동 전압 · Rated Voltage · Rated Voltage/V: 48 · 3.1
통신 인터페이스 · EtherCAT · 3.1
축방향 길이 · φ52*68.5 · 3.1
중공 직경 · 10 mm · 3.1
외경 · φ52 · 3.1
출력 회전 속도 · 30 rpm · 3.1
출력 토크 · Rated Torque · 3.7 N·m · 3.1
출력 토크 · Average Load Torque · 6.2 N·m · 3.1
출력 토크 · Maximum Torque · 17.5 N·m · 3.1
정격 토크 밀도 · 3.7 N·m
정격 토크 밀도 · 0.42 kg
위치 오차 · Repeat Positioning Accuracy/”: ±15
감속비 · 100
작동 전압 · Rated Voltage/V: 48
정격 전력 · Rated Power/W: 31
작동 온도 · 0–45 °C
2026-11-22
엔코더 분해능 · Encoder Accuracy (bit): 18 · PDF p. 2, non-force-controlled FM-11-B
엔코더 유형 · 이중 절대형 엔코더 · PDF p. 2, non-force-controlled FM-11-B
같은 시리즈 모델 비교
구성 2~4개 선택
선택한 구성 비교상용화 상태
관련 항목
등록된 관련 제품이 없습니다.
타임라인
- 로봇 공개FM-11-B