
 동원전기(TECO)
TJM 시리즈 로봇 관절 모듈
M1-140
- 출력 토크 · 정격
- 40 N·m
- 출력 회전 속도 · 최대
- 143.24 rpm
- 무게
- 1.98 kg
- 외경
- 171 mm
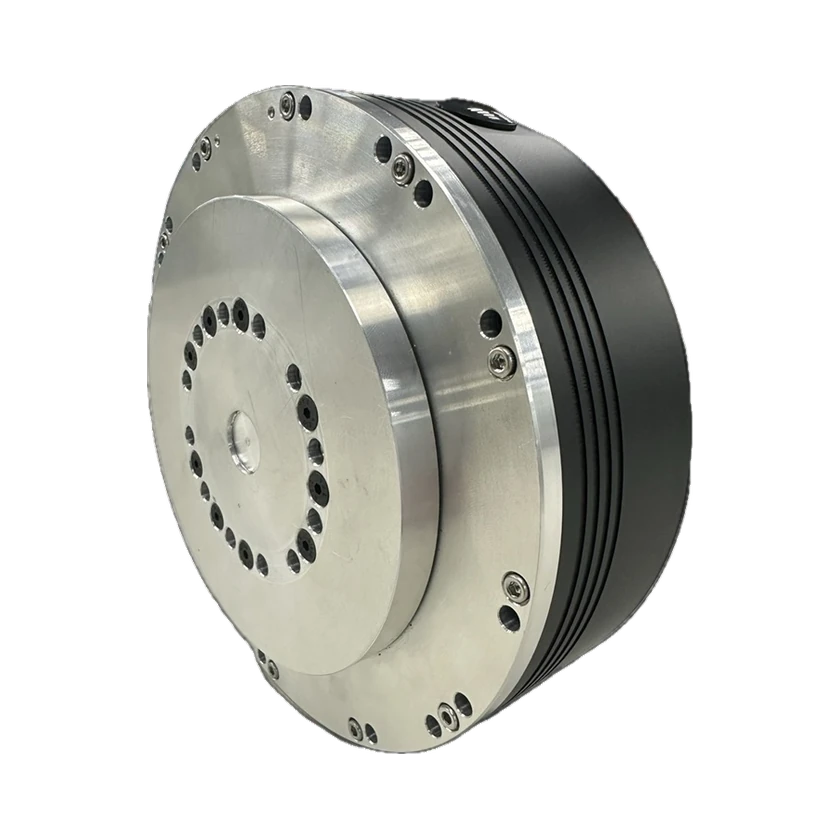
M1-140은 생체 모방 및 사족보행 로봇용 TECO 일체형 회전 관절 모듈이다. 외전형 모터, 유성 감속기, 서보 드라이브, 자기식 절대형 엔코더를 내장한다. 무게는 1.98 kg이며 IP66 등급과 EtherCAT 및 USB를 지원한다.
기술 사양
출력 및 전달
- 출력 토크 · 정격
40 N·m
- 출력 회전 속도 · 최대
143.24 rpm
48 V DC
치수 및 설치
- 무게
1.98 kg
- 정격 토크 밀도
20.2 N·m/kg
관절 본체 순질량 기준
- 외경
171 mm
범위 미지정
- 축방향 길이
64.8 mm
범위 미지정
전기 사양
- 작동 전압 · 허용 범위직류 전원 입력
36–64 V
엔코더 및 피드백
- 엔코더 유형엔코더
자기식 절대형
- 엔코더 방식엔코더
멀티턴
- 엔코더 분해능엔코더
17 bit
통신 및 제어
- 통신 인터페이스
EtherCAT / USB
- 제어 모드
위치 / 속도 / 토크 / JPVT
구조 및 통합 부품
- 모터 유형
외전형
범위 미지정
- 모터 통합 상태
내장 모터
범위 미지정
- 감속기 통합 상태
내장 감속기
범위 미지정
- 엔코더 통합 상태
내장 엔코더
범위 미지정
- 드라이버 통합 상태
내장 서보 드라이브
범위 미지정
모델 기록 · 구성 적용 범위 미확인
- 감속비
- 9:1
- 정격 전력
- 600 W
- 감속기 유형
- 유성 기어식
- 최대 전력
- 900 W
- IP 등급
- IP66
출처 · 3
2026-11-22
무게 · 整體重量 · 1.98公斤 · 產品介紹 / 整合式架構說明
제어 모드 · 控制模式 · JPVT · 產品介紹 / 整合式架構說明
엔코더 유형 · 磁性絕對值編碼器 · 磁性絕對值編碼器 · 產品介紹 / 整合式架構說明
드라이버 통합 상태 · 智慧伺服驅動器 · 智慧伺服驅動器 · 產品介紹 / 整合式架構說明
엔코더 통합 상태 · 磁性絕對值編碼器 · 磁性絕對值編碼器 · 產品介紹 / 整合式架構說明
모터 통합 상태 · 外轉子馬達 · 外轉子馬達 · 產品介紹 / 整合式架構說明
감속기 통합 상태 · 行星減速器 · 行星減速器 · 產品介紹 / 整合式架構說明
모터 유형 · 外轉子馬達 · 外轉子馬達 · 產品介紹 / 整合式架構說明
출력 회전 속도 · 最高速度 · 15rad/s@48V · 產品介紹 / 整合式架構說明
정격 토크 밀도 · 1.98 kg
감속기 유형 · 行星減速器
IP 등급 · IP66
2026-11-22
작동 전압 · Operating Voltage · 36~64 · p. 5 / M1-140
통신 인터페이스 · Communication · EtherCAT / USB · p. 5 / M1-140
축방향 길이 · Size · 64.8 x Φ171 · p. 5 / M1-140
엔코더 분해능 · Position Control Resolution · 17-bit /Single-turn · p. 5 / M1-140
엔코더 방식 · Encoder Type · Multi-turn absolute · p. 5 / M1-140
외경 · Size · 64.8 x Φ171 · p. 5 / M1-140
출력 토크 · Rated Torque · 40 · p. 5 / M1-140
정격 토크 밀도 · 40 N·m
감속비 · 9
정격 전력 · 600
최대 전력 · 900
2026-11-22
제어 모드 · 控制模式 · 位置 · 產品面
제어 모드 · 控制模式 · 速度 · 產品面
제어 모드 · 控制模式 · 轉矩 · 產品面
상용화 상태
관련 항목
등록된 관련 제품이 없습니다.