
표준 로봇 팔
통신 및 제어
통신 인터페이스
Ethernet
통신 인터페이스
Wi-Fi
통신 인터페이스
RS485
통신 인터페이스
Bluetooth
통신 인터페이스
USB
제어 모드
직접 교시
소프트웨어 및 리소스
ROS 호환성
ROS 1 Melodic
ROS 호환성
ROS 1 Noetic
ROS 호환성
ROS 2 Humble
관절 사양
제어기 통합 상태
내장 컨트롤러
 RealMan Robotics
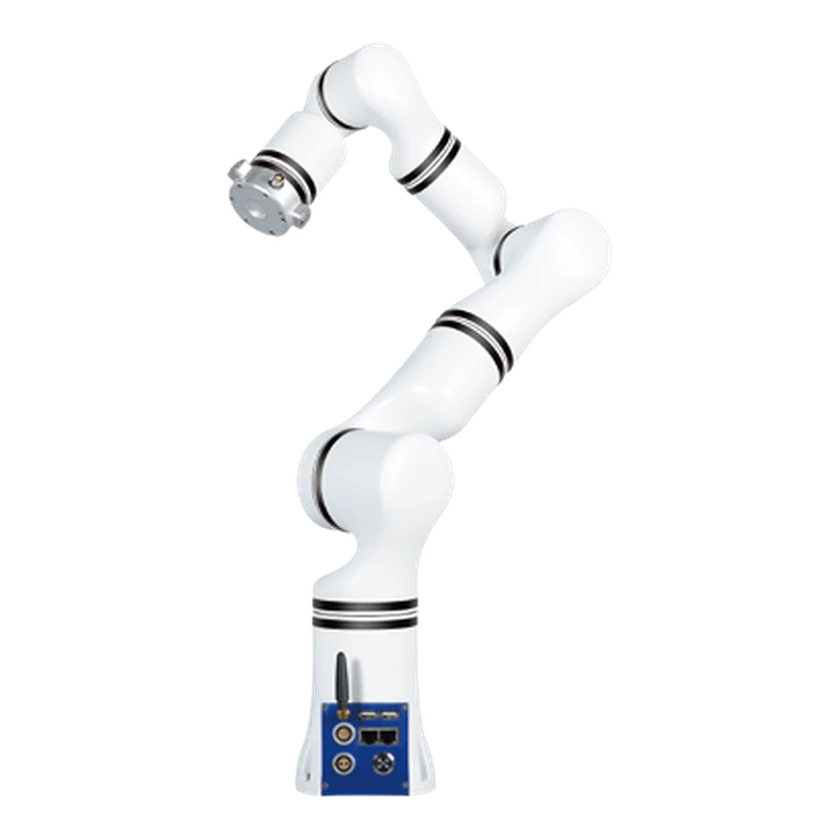
RM75-B는 RealMan RM 시리즈의 7자유도 독립형 표준 로봇 팔입니다. 정격 가반하중은 5 kg이며, 매뉴얼 기준 전체 작업 반경에서의 피크 하중은 7 kg입니다. 작업 반경은 610 mm, 본체 무게는 7.8 kg으로 컨트롤러를 내장합니다.
등록된 관련 제품이 없습니다.