
 RealMan Robotics
RealMan RM 시리즈
62.7 cm
도달 범위
±0.05 mm
반복 정밀도
7.3 kg
무게
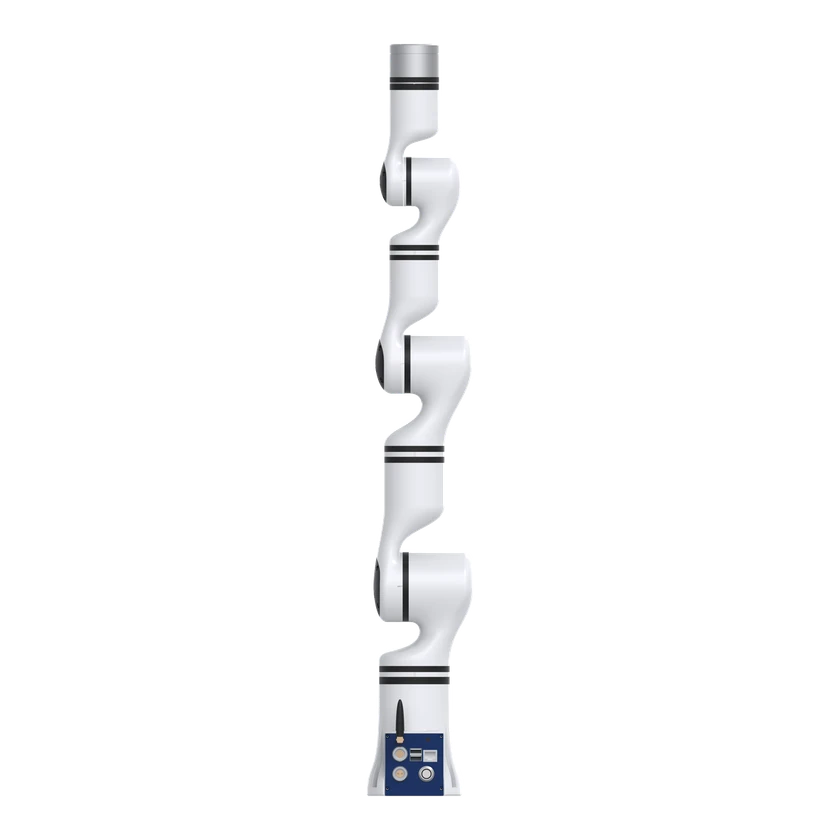
RM65-6FB는 말단에 일체형 6축 힘·토크 센서를 내장한 RealMan의 경량 6축 팔입니다. 본체 무게는 7.3 kg, 정격 가반하중은 5 kg, 작업 반경은 627 mm이며 반복 정밀도는 ±0.05 mm입니다.
하드웨어 사양
물리 사양 및 전원
설치·착용 방식
제조사 사양상 모든 설치 각도 가능
힘·촉각·피드백
힘 측정 범위
200 N
토크 측정 범위
7 N·m
자유도 및 구동
팔 사양
인간형 구조
팔 사양
J1–J3 하드 브레이크, J4–J6 소프트 브레이크
기계 관절 수
6
소재
알루미늄 합금 및 ABS
이동성 및 적재량
단일 팔 적재량
5 kg
최고 속도
≤1.8 m/s
도달 범위
62.7 cm
자유도
팔당 제어 가능 자유도
6 DOF
무게
7.3 kg
전기 및 통합
관절 가동 범위
-178 … 178 °
관절 가동 범위
-130 … 130 °
관절 가동 범위
-135 … 135 °
관절 가동 범위
-178 … 178 °
관절 가동 범위
-128 … 128 °
관절 가동 범위
-360 … 360 °
작동 전압
24 V
피크 전력
≤600 W
정격 전력
≤150 W
센서
힘/토크 센서
일체형 6축 힘·토크 센서
성능 및 작업
반복 정밀도
±0.05 mm
신뢰성 및 환경
작동 습도
25–85 %RH
작동 온도
0–45 °C
상호작용 및 통신
외부 포트
말단 6핀 포트: RS485, 디지털 I/O 2채널, 프로그래밍 가능한 0/12/24 V 출력
개발 및 확장
장착 치수
10.7 cm
상용화 상태
상태
상용화
가격
가격 비공개
공개일
알 수 없음
관련 항목
등록된 관련 제품이 없습니다.
출처 또는 수정 제안 보내기