
 HighTorque Robotics
HTPU-7033-04-CNE
- 출력 토크 · 정격
- 20 N·m
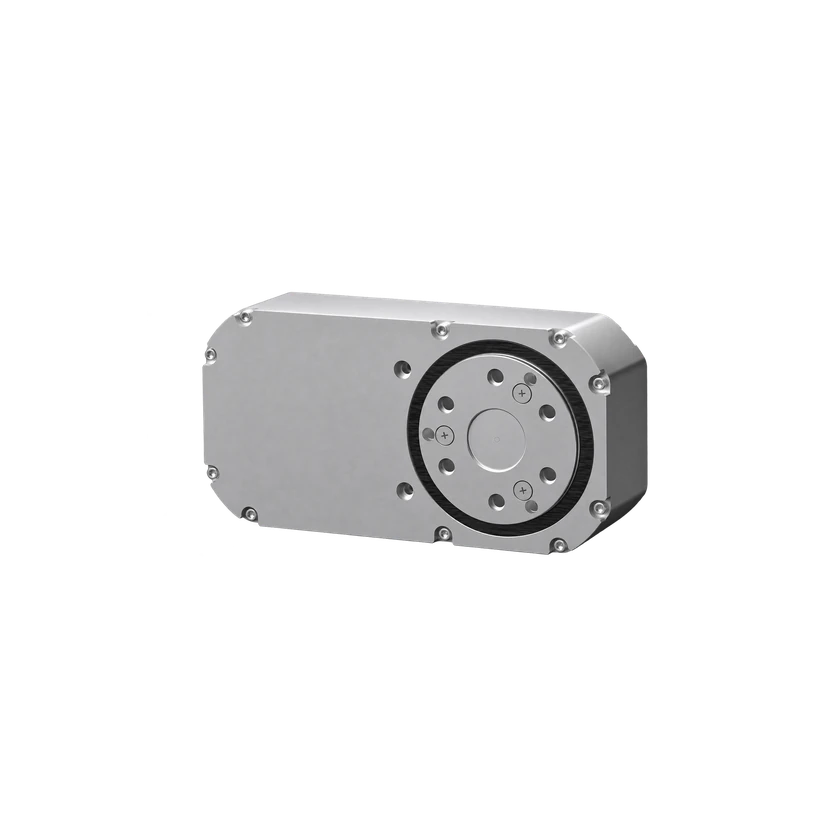
HTPU-7033-04-CNE은 고경의 초박형 힘 제어 관절 모듈입니다. 감속비는 33, 정격 출력 토크는 20 N·m, 무게는 808 g입니다. 브러시리스 DC 모터와 이중 절대값 엔코더를 통합하고 CAN/CAN-FD 통신을 지원합니다. 하이토크 공식 온라인 스토어에서 구매할 수 있습니다.
기술 사양
출력 및 전달
- 출력 토크 · 정격
20 N·m
범위 미지정
- 출력 토크
50 N·m
범위 미지정
- 출력 회전 속도 · 정격
40 rpm
범위 미지정
- 출력 회전 속도 · 무부하
48 rpm
범위 미지정
- 백래시 · 미만
≤10 arcmin
범위 미지정
전기 사양
- 동작 전류 · 정격
4.8 A
범위 미지정
- 동작 전류 · 피크
20 A
범위 미지정
엔코더 및 피드백
- 엔코더 유형
이중 절대값 엔코더
범위 미지정
- 엔코더 분해능
14 bit
범위 미지정
- 엔코더 분해능
14 bit
범위 미지정
통신 및 제어
- 통신 인터페이스
CAN-FD / CAN
범위 미지정
- 제어 루프 주파수
3000 Hz
범위 미지정
구조 및 통합 부품
- 주문 코드
HTPU-7033-04-CNE
범위 미지정
- 모터 유형
브러시리스 DC 모터
범위 미지정
- 모터 통합 상태
통합
범위 미지정
- 감속기 통합 상태
통합
범위 미지정
- 엔코더 통합 상태
통합
범위 미지정
모델 기록 · 구성 적용 범위 미확인
- 높이
- 3.69 cm
- 길이
- 14.05 cm
- 무게
- 0.808 kg
- 너비
- 7.15 cm
- 감속비
- 33:1
- 작동 전압 · 정격
- 24 V
- 작동 전압
- 12–50.4 V
- 정격 전력 · 정격
- 84 W
- 감속기 유형
- 평행 기어 및 유성 기어 세트
- 시스템 응답 시간
- 0.00014 s
출처 · 2
2026-11-14
통신 인터페이스 · CAN-FD · p. 13
통신 인터페이스 · CAN · p. 13
제어 루프 주파수 · 3000 Hz · p. 13
백래시 · ≤10 arcmin · p. 13
엔코더 분해능 · 14 bit · p. 13
동작 전류 · 4.8 A · p. 13
동작 전류 · 20 A · p. 13
주문 코드 · HTPU-7033-04-CNE · p. 13
출력 회전 속도 · 40 rpm · p. 13
출력 회전 속도 · 48 rpm · p. 13
출력 토크 · 20 N·m · p. 13
출력 토크 · 50 N·m · p. 13
높이 · 3.69 cm
길이 · 14.05 cm
무게 · 0.808 kg
너비 · 7.15 cm
감속비 · 33:1
작동 전압 · 24 V
작동 전압 · 12–50.4 V
정격 전력 · 84 W
시스템 응답 시간 · 0.00014 s
2026-11-14
엔코더 유형 · 이중 절대값 엔코더 · HTPU series introduction
엔코더 통합 상태 · 통합 · HTPU series introduction
모터 통합 상태 · 통합 · HTPU series introduction
감속기 통합 상태 · 통합 · HTPU series introduction
모터 유형 · 브러시리스 DC 모터 · HTPU series introduction
감속기 유형 · 평행 기어 및 유성 기어 세트
같은 시리즈 모델 비교
구성 2~4개 선택
선택한 구성 비교| 기술 사양 | HTPU-6035-04-CNE표준 구성 | HTPU-7033-04-CNE표준 구성 |
|---|---|---|
| 통신 인터페이스 | CAN-FD범위 미지정 | CAN-FD범위 미지정 |
| 통신 인터페이스 | CAN범위 미지정 | — |
| 백래시 · 미만 | ≤10 arcmin범위 미지정 | ≤10 arcmin범위 미지정 |
| 통신 인터페이스 | — | CAN범위 미지정 |
상용화 상태
관련 항목
등록된 관련 제품이 없습니다.