DOBOT Robotics logoDOBOT Robotics

PULSA

가격
가격 비공개
유형
로봇 팔 · 단일 팔
상태
상용화
구매 가능 여부
미공개
구매 방식
공개일
2026년 10월 12일
국가/지역
중국
145 cm
도달 범위
±0.03 mm
반복 정밀도
125 kg
무게

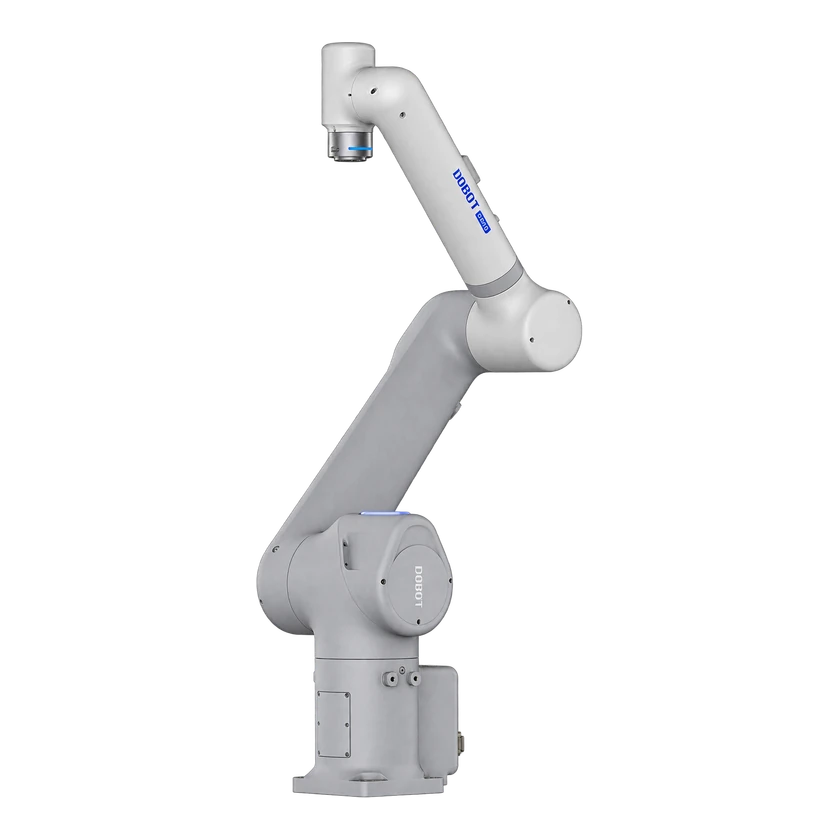
PULSA 12는 Dobot의 6축 산업용 협동 로봇 팔입니다. 정격 가반하중은 12 kg, 작업 반경은 1450 mm, 반복정밀도는 ±0.03 mm입니다. 임의의 각도로 설치할 수 있고 공압 및 I/O 배선을 내부에 배치합니다.

PULSA 12

구성

제조사 공개 사양

기계 및 장착

무게에 포함된 구성품
로봇 팔 본체

통신 및 제어

통신 인터페이스
Ethernet

hpc3526

통신 인터페이스
RS485

hpc3526

통신 인터페이스
USB

hpc3526

통신 인터페이스
ABZ

hpc3526

통신 프로토콜
TCP/IP

hpc3526

통신 프로토콜
Modbus TCP

hpc3526

통신 프로토콜
EtherNet/IP

hpc3526

통신 프로토콜
PROFINET

hpc3526

통신 프로토콜
Modbus RTU

hpc3526

하드웨어 사양

물리 사양 및 전원

설치·착용 방식
임의의 각도

자유도 및 구동

팔 사양
편심 하중 형상 치수: Lxy 102 mm, Lz 141 mm
팔 사양
축별 최대 관절 속도 — J1 255°/s, J2 255°/s, J3 280°/s, J4 430°/s, J5 450°/s, J6 735°/s
침수 및 이물 보호 등급(IP)
IP67
침수 및 이물 보호 등급(IP)
IP20(IP54 옵션)
기계 관절 수
6
소재
알루미늄 합금

이동성 및 적재량

단일 팔 적재량
12 kg
도달 범위
145 cm

기계 및 장착

무게
125 kg

기계 구조

냉각 시스템
팬 냉각
내부 배선
Ø4 mm 공압 튜브 4개 및 12핀 I/O(J1에서 J4까지)
관절 가동 범위
-180° – 180°
관절 가동 범위
-180° – 180°
관절 가동 범위
-160° – 160°
관절 가동 범위
-200° – 200°
관절 가동 범위
-360° – 360°
관절 가동 범위
-360° – 360°
작동 전압
220–240 V

배터리 및 작동 시간

전원 공급
24 V, 총 최대 3 A, 채널당 최대 0.5 A

성능 및 작업

반복 정밀도
±0.03 mm

신뢰성 및 환경

작동 온도
0–50 °C
안전 시스템
고속 및 안전 운전 모드, ISO 13849-1 PL d·범주 3

상호작용 및 통신

외부 포트
DI 2점, DO 2점, AI 2점(RS485와 공유)

개발 및 확장

구성 옵션
본체와 제어반 연결 케이블: 기본 5 m, 옵션 10 / 15 / 20 m
그래픽 프로그래밍
블록 기반 그래픽 프로그래밍
통합 인터페이스
DI 24점, DO 24점(NPN/PNP), AI 2점(0–10 V 또는 4–20 mA)
통합 인터페이스
PC, Android 앱 또는 티치 펜던트
통합 인터페이스
원격 전원 켜기/끄기

상용화 상태

상태
상용화
가격
가격 비공개
공개일
2026년 10월 12일

타임라인

  1. 로봇 공개
    PULSA 12
출처 또는 수정 제안 보내기