Dobot Japan 株式会社 logoDobot Japan 株式会社

PULSA

価格
価格未公開
タイプ
ロボットアーム · 単腕
ステータス
商用
提供状況
未公開
発売時期
2026年10月12日
国・地域
中国
145 cm
リーチ
±0.03 mm
位置再現性
125 kg
重量

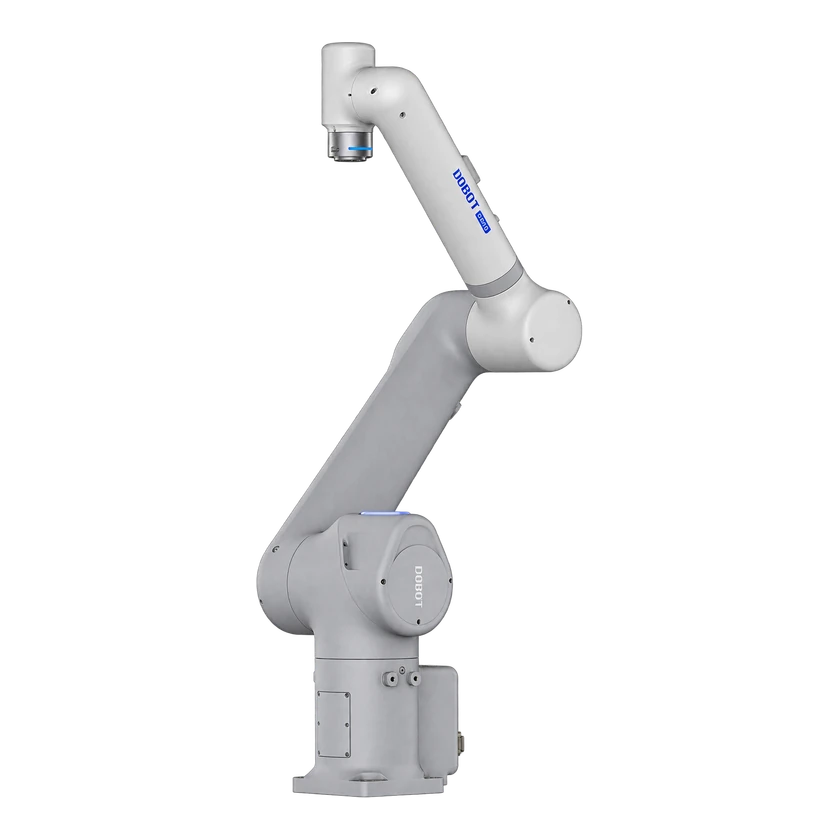
PULSA 12はDobotの6軸産業用協働ロボットアームです。定格可搬質量は12 kg、リーチは1450 mm、繰り返し位置決め精度は±0.03 mmです。任意の角度で設置でき、空圧とI/O配線を内部に通せます。

PULSA 12

構成

メーカー公表仕様

機械・取付

重量に含まれる部品
ロボットアーム本体

通信・制御

通信インターフェース
Ethernet

hpc3526

通信インターフェース
RS485

hpc3526

通信インターフェース
USB

hpc3526

通信インターフェース
ABZ

hpc3526

通信プロトコル
TCP/IP

hpc3526

通信プロトコル
Modbus TCP

hpc3526

通信プロトコル
EtherNet/IP

hpc3526

通信プロトコル
PROFINET

hpc3526

通信プロトコル
Modbus RTU

hpc3526

ハードウェア仕様

本体仕様・電源

取り付け・装着方法
任意の角度

自由度と駆動

アーム仕様
偏心荷重の幾何寸法:Lxy 102 mm、Lz 141 mm
アーム仕様
各軸の最高関節速度 — J1 255°/s, J2 255°/s, J3 280°/s, J4 430°/s, J5 450°/s, J6 735°/s
保護等級(IP)
IP67
保護等級(IP)
IP20(IP54はオプション)
機械関節数
6
材質
アルミニウム合金

運動性能

片腕ペイロード
12 kg
リーチ
145 cm

機械・取付

重量
125 kg

機械構造

冷却システム
ファン冷却
関節内配線
Ø4 mm空圧チューブ4本と12ピンI/O(J1からJ4まで)
関節運動範囲
-180° – 180°
関節運動範囲
-180° – 180°
関節運動範囲
-160° – 160°
関節運動範囲
-200° – 200°
関節運動範囲
-360° – 360°
関節運動範囲
-360° – 360°
動作電圧
220–240 V

バッテリーと稼働時間

電源方式
24 V、合計最大3 A、各チャンネル最大0.5 A

性能・タスク

位置再現性
±0.03 mm

信頼性・環境

動作温度
0–50 °C
安全システム
高速運転と安全運転モード、ISO 13849-1 PL d・カテゴリ3

インタラクションと通信

外部ポート
DI 2点、DO 2点、AI 2点(RS485と共用)

開発と拡張

構成オプション
本体と制御盤をつなぐケーブル:標準5 m、オプション10 / 15 / 20 m
グラフィカルプログラミング
ブロック型グラフィカルプログラミング
統合インターフェース
DI 24点・DO 24点(NPN/PNP)、AI 2点(0–10 Vまたは4–20 mA)
統合インターフェース
PC、Androidアプリ、ティーチペンダント
統合インターフェース
遠隔電源オン/オフ

商用ステータス

ステータス
商用
価格
価格未公開
発売時期
2026年10月12日

タイムライン

  1. ロボット公開
    PULSA 12
情報源または訂正を送信