DOBOT Robotics logoDOBOT Robotics

PULSA

Preis
Preis nicht veröffentlicht
Typ
Roboterarme · Einarmig
Status
Kommerziell
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Veröffentlichungsdatum
12. Okt. 2026
Land/Region
China
145 cm
Reichweite
±0.03 mm
Wiederholgenauigkeit
125 kg
Gewicht

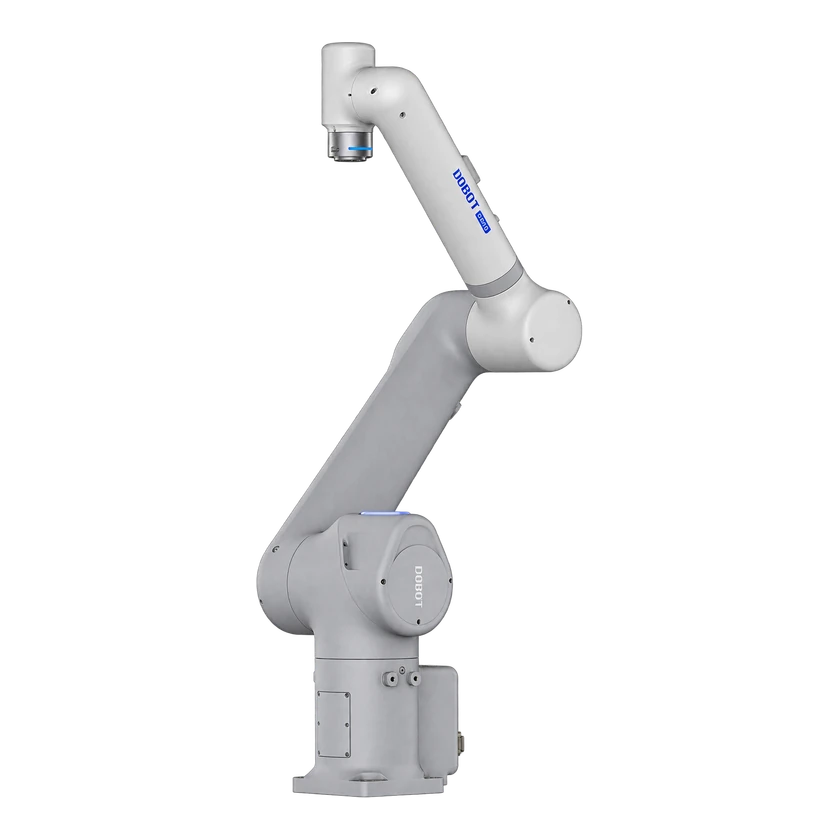
Der PULSA 12 ist ein kollaborativer Sechsachs-Industrieroboter von Dobot. Er trägt nominell 12 kg bei 1450 mm Reichweite und ±0,03 mm Wiederholgenauigkeit. Pneumatik und I/O sind intern geführt. Die Montagelage ist frei wählbar.

PULSA 12

Konfigurationen

Herstellerangaben

Mechanik und Montage

Im Gewicht enthaltene Komponenten
Roboterarm

Kommunikation und Steuerung

Kommunikationsschnittstelle
Ethernet

hpc3526

Kommunikationsschnittstelle
RS485

hpc3526

Kommunikationsschnittstelle
USB

hpc3526

Kommunikationsschnittstelle
ABZ

hpc3526

Kommunikationsprotokoll
TCP/IP

hpc3526

Kommunikationsprotokoll
Modbus TCP

hpc3526

Kommunikationsprotokoll
EtherNet/IP

hpc3526

Kommunikationsprotokoll
PROFINET

hpc3526

Kommunikationsprotokoll
Modbus RTU

hpc3526

Hardwarespezifikationen

Bauform und Stromversorgung

Befestigungs- oder Trageweise
Beliebige Einbaulage

Freiheitsgrade und Antrieb

Armspezifikationen
Geometrie der exzentrischen Last: Lxy 102 mm, Lz 141 mm
Armspezifikationen
Maximale Gelenkgeschwindigkeiten — J1 255°/s, J2 255°/s, J3 280°/s, J4 430°/s, J5 450°/s, J6 735°/s
Schutzart (IP)
IP67
Schutzart (IP)
IP20 (IP54 optional)
Anzahl der mechanischen Gelenke
6
Materialien
Aluminiumlegierung

Mobilität und Nutzlast

Nutzlast je Arm
12 kg
Reichweite
145 cm

Mechanik und Montage

Gewicht
125 kg

Mechanische Struktur

Kühlsystem
Lüfterkühlung
Interne Verkabelung
4 × Ø4 mm Pneumatikschläuche und 12-polige I/O-Leitung von J1 bis J4
Bewegungsbereich des Gelenks
-180° – 180°
Bewegungsbereich des Gelenks
-180° – 180°
Bewegungsbereich des Gelenks
-160° – 160°
Bewegungsbereich des Gelenks
-200° – 200°
Bewegungsbereich des Gelenks
-360° – 360°
Bewegungsbereich des Gelenks
-360° – 360°
Betriebsspannung
220–240 V

Akku und Laufzeit

Stromversorgung
24 V, insgesamt bis zu 3 A und je Kanal bis zu 0,5 A

Leistung und Aufgaben

Wiederholgenauigkeit
±0.03 mm

Zuverlässigkeit und Umgebungsbedingungen

Betriebstemperatur
0–50 °C
Sicherheitssystem
Hochgeschwindigkeits- und Sicherheitsbetrieb; ISO 13849-1 PL d, Kategorie 3

Interaktion und Kommunikation

Externer Anschluss
2 DI, 2 DO, 2 AI (mit RS485 gemeinsam genutzt)

Entwicklung und Erweiterung

Konfigurationsoptionen
Kabel vom Arm zum Schaltschrank: 5 m Standard, 10 / 15 / 20 m optional
Grafische Programmierung
Grafische Blockprogrammierung
Integrationsschnittstelle
24 DI und 24 DO (NPN/PNP), 2 AI (0–10 V oder 4–20 mA)
Integrationsschnittstelle
PC, Android-App oder Bedienhandgerät
Integrationsschnittstelle
Fern-Ein-/Ausschaltung

Kommerzieller Status

Status
Kommerziell
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
12. Okt. 2026

Zeitachse

  1. Roboterveröffentlichung
    PULSA 12
Quelle oder Korrektur einreichen