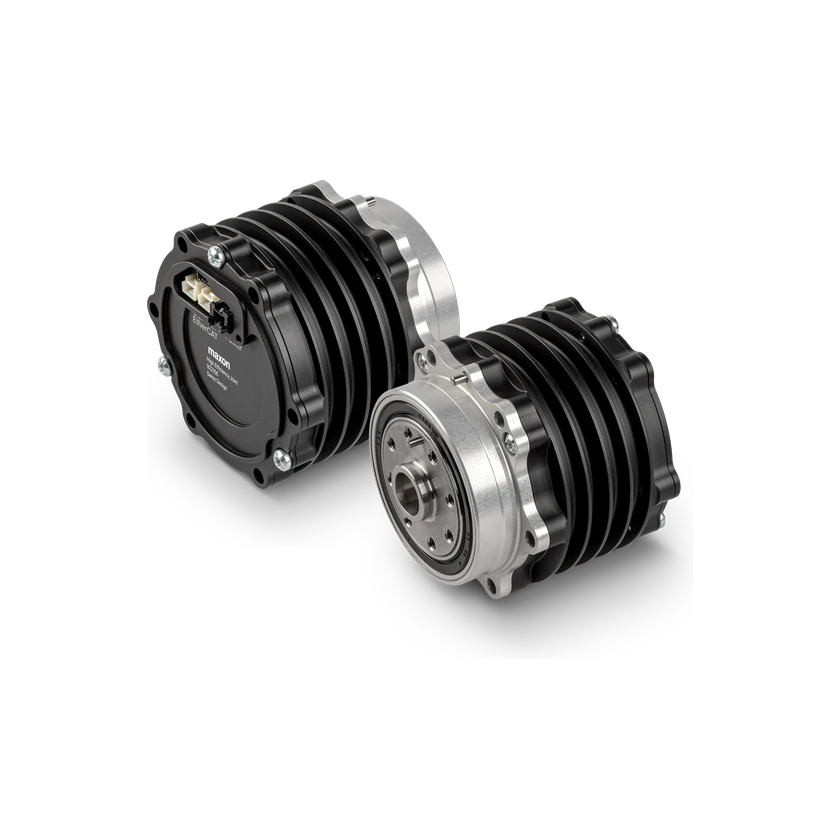
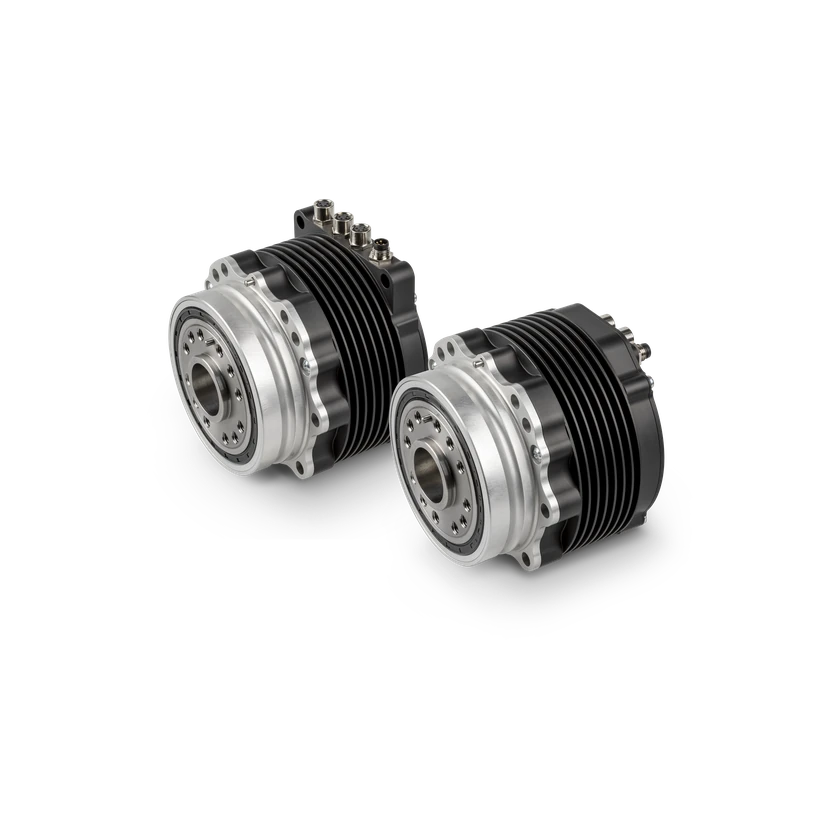
통합 관절 비교

모델 또는 구성 2~4개를 비교합니다. 정격·연속·최대 값의 조건을 출처에서 확인하세요.

2 개 모델 / 구성 선택됨

실험은 기본 탑재를 의미하지 않습니다. 근거는 명시된 모델 버전에만 적용됩니다.

치수 및 설치

정격 토크 밀도

—

37.39 N·m/kg

관절 본체 순질량 기준

dc_point · 48–48 V

최대 토크 밀도

—

69.79 N·m/kg

관절 본체 순질량 기준

dc_point · 48–48 V

모델 질량 · 구성 적용 범위 미확인

모델 질량 · 구성 적용 범위 미확인

0.53 kg

—

자유도 및 구동

전달 메커니즘

—

유성 기어

기계 및 장착

무게

—

2.006 kg

무게net

0.53 kg

—

전기 및 통합

커넥터 유형m8

—

M8

작동 전압허용 범위

—

30–60 V

작동 전압허용 범위

30–60 V

—

통신 및 제어

통신 인터페이스

—

Ethernet

통신 인터페이스

EtherCAT

—

통신 프로토콜

—

EtherCAT

제어 모드current

모터 전류(FOC)

—

제어 모드current_foc

—

모터 전류(FOC)

제어 모드impedance

임피던스

임피던스

제어 모드position

위치

위치

제어 모드torque

토크

토크

제어 모드velocity

속도

속도

명령 주기최대

1000 Hz

1000 Hz

제어 루프 주파수motor_current_foc

25000 Hz

25000 Hz

제어 루프 주파수other_control_loops

2500 Hz

—

제어 루프 주파수other_controllers

—

2500 Hz

소프트웨어 및 리소스

CAD 제공 여부

—

요청 시 제공

신뢰성 및 환경

IP 등급

—

IP67

관절 사양

주문 코드

922156 rev.01

831220

축방향 길이approximate

약≈65 mm

—

축방향 길이approximate

—

≈90 mm

외경approximate

—

≈108 mm

외경approximate

≈71.5 mm

—

출력 토크피크

28 N·m

48 V DC

—

출력 토크피크

—

140 N·m

48 V DC

출력 토크정격

11 N·m

48 V DC

—

출력 토크정격

—

75 N·m

48 V DC

출력 회전 속도± max · 48 V DC

—

99.3127 rpm

48 V DC

출력 회전 속도± max · 60 V DC

—

124.1409 rpm

60 V DC

출력 회전 속도최대

200.5352 rpm

48 V DC

—

출력 회전 속도최대

248.2817 rpm

60 V DC

—

역구동 토크미만

less than<0.8 N·m

—

역구동 토크최대

—

≤1.5 N·m

백래시

30 arcmin

—

백래시average

—

30 arcmin

출력측 관성

0.0056 kg·m²

0.045 kg·m²

동작 전류

7.3 A

48 V DC

—

동작 전류

4.7 A

—

동작 전류연속

—

8 A

동작 전류미만

<40 A

—

동작 전류최대

—

≤40 A

동작 전류short_duration

—

30.1 A

48 V DC

엔코더 유형

절대식

—

엔코더 방식

싱글턴

—

엔코더 방식관절 출력

—

싱글턴

엔코더 분해능

14 bit

—

토크 피드백 방식

보상된 모터 전류 기반 추정

보상된 모터 전류 추정

보호 기능motor_i2t

—

설정 가능한 모터 i²t 보호

보호 기능motor_thermal_i2t

설정 가능한 모터 열 보호(I²t)

—

냉각 방식external_forced_air

—

외부 강제 공랭

냉각 방식forced_air

강제 공랭

—

냉각 방식passive_convection

자연 대류

—

모터 통합 상태

내장

내장

감속기 통합 상태

내장

내장

엔코더 통합 상태

내장

내장

드라이버 통합 상태

—

내장

제어기 통합 상태

내장

내장

출처 · 3
global.maxongroup.com

고효율 관절(HEJ) · HEJ 50-48-30 · 922156 rev.01

모델 질량 · 구성 적용 범위 미확인 / 무게 · net / 작동 전압 · 허용 범위 / 통신 인터페이스 / 제어 모드 / 명령 주기 · 최대 / 제어 루프 주파수 / 주문 코드 / 축방향 길이 · approximate / 외경 · approximate / 출력 토크 · 피크 / 출력 토크 · 정격 / 출력 회전 속도 · 최대 / 역구동 토크 · 미만 / 백래시 / 출력측 관성 / 동작 전류 / 동작 전류 · 미만 / 엔코더 유형 / 엔코더 방식 / 엔코더 분해능 / 토크 피드백 방식 / 보호 기능 / 냉각 방식 / 모터 통합 상태 / 감속기 통합 상태 / 엔코더 통합 상태 / 제어기 통합 상태

확인됨 · 2026-11-21

global.maxongroup.com

고효율 관절(HEJ) · HEJ 90-48-140 · 방사형 커넥터 · 831220

정격 토크 밀도 / 최대 토크 밀도 / 무게 / 커넥터 유형 / 작동 전압 · 허용 범위 / 통신 인터페이스 / 통신 프로토콜 / 제어 모드 / 명령 주기 · 최대 / 제어 루프 주파수 / CAD 제공 여부 / IP 등급 / 주문 코드 / 축방향 길이 · approximate / 외경 · approximate / 출력 토크 · 피크 / 출력 토크 · 정격 / 출력 회전 속도 · ± max · 48 V DC / 출력 회전 속도 · ± max · 60 V DC / 역구동 토크 · 최대 / 백래시 · average / 출력측 관성 / 동작 전류 · 연속 / 동작 전류 · 최대 / 동작 전류 · short_duration / 엔코더 방식 / 토크 피드백 방식 / 보호 기능 / 냉각 방식 / 모터 통합 상태 / 감속기 통합 상태 / 엔코더 통합 상태 / 드라이버 통합 상태 / 제어기 통합 상태

확인됨 · 2026-11-21

www.maxongroup.com

고효율 관절(HEJ) · HEJ 90-48-140 · 방사형 커넥터 · 831220

전달 메커니즘

확인됨 · 2026-11-21
출처 또는 수정 제안 보내기