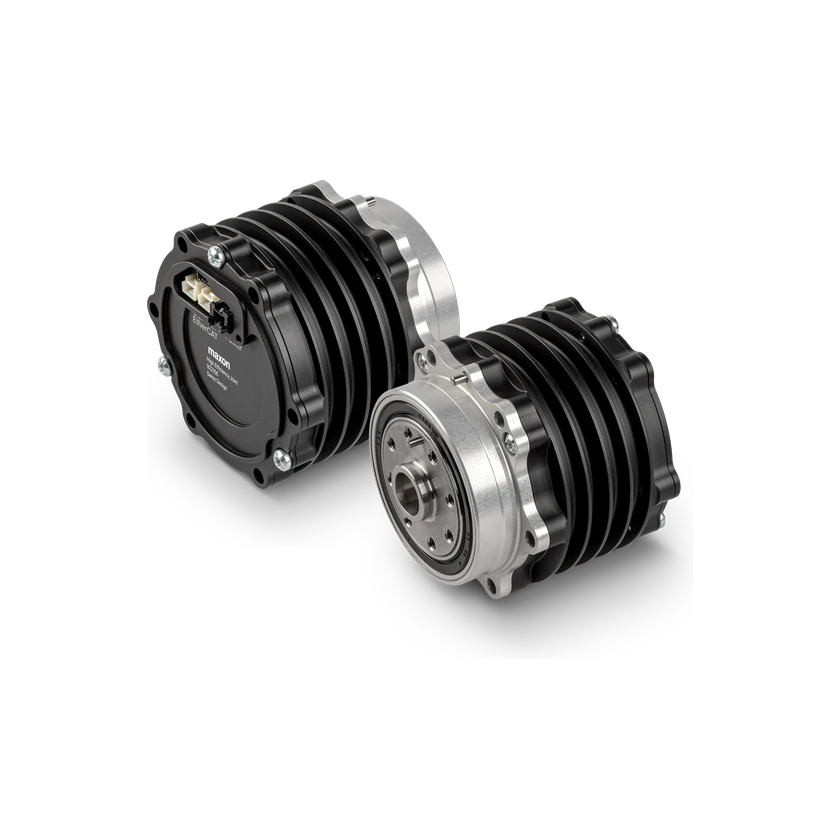
一体型関節の比較

2〜4件のモデルまたは構成を比較します。定格・連続・ピーク値の条件を情報源で確認してください。

2 件のモデル・構成を選択中

実験は標準搭載を意味しません。根拠は記載されたモデルバージョンにのみ適用されます。

寸法・取付

定格トルク密度

—

37.39 N·m/kg

関節本体の正味質量を使用

dc_point · 48–48 V

ピークトルク密度

—

69.79 N·m/kg

関節本体の正味質量を使用

dc_point · 48–48 V

モデル質量 · 構成への適用は未確認

モデル質量 · 構成への適用は未確認

0.53 kg

—

自由度と駆動

伝達機構

—

遊星歯車

機械・取付

重量

—

2.006 kg

重量net

0.53 kg

—

電気・統合

コネクタ種別m8

—

M8

動作電圧許容範囲

—

30–60 V

動作電圧許容範囲

30–60 V

—

通信・制御

通信インターフェース

—

Ethernet

通信インターフェース

EtherCAT

—

通信プロトコル

—

EtherCAT

制御モードcurrent

モーター電流(FOC)

—

制御モードcurrent_foc

—

モーター電流(FOC)

制御モードimpedance

インピーダンス

インピーダンス

制御モードposition

位置

位置

制御モードtorque

トルク

トルク

制御モードvelocity

速度

速度

コマンド周波数最大

1000 Hz

1000 Hz

制御ループ周波数motor_current_foc

25000 Hz

25000 Hz

制御ループ周波数other_control_loops

2500 Hz

—

制御ループ周波数other_controllers

—

2500 Hz

ソフトウェア・リソース

CAD提供状況

—

要問い合わせ

信頼性・環境

保護等級

—

IP67

関節仕様

注文コード

922156 rev.01

831220

軸方向長さapproximate

約≈65 mm

—

軸方向長さapproximate

—

≈90 mm

外径approximate

—

≈108 mm

外径approximate

≈71.5 mm

—

出力トルクピーク

28 N·m

48 V DC

—

出力トルクピーク

—

140 N·m

48 V DC

出力トルク定格

11 N·m

48 V DC

—

出力トルク定格

—

75 N·m

48 V DC

出力回転速度± max · 48 V DC

—

99.3127 rpm

48 V DC

出力回転速度± max · 60 V DC

—

124.1409 rpm

60 V DC

出力回転速度最大

200.5352 rpm

48 V DC

—

出力回転速度最大

248.2817 rpm

60 V DC

—

逆駆動トルク未満

less than<0.8 N·m

—

逆駆動トルク最大

—

≤1.5 N·m

バックラッシ

30 arcmin

—

バックラッシaverage

—

30 arcmin

出力側慣性

0.0056 kg·m²

0.045 kg·m²

動作電流

7.3 A

48 V DC

—

動作電流

4.7 A

—

動作電流連続

—

8 A

動作電流未満

<40 A

—

動作電流最大

—

≤40 A

動作電流short_duration

—

30.1 A

48 V DC

エンコーダー種類

絶対式

—

エンコーダー方式

単回転

—

エンコーダー方式関節出力

—

シングルターン

エンコーダー分解能

14 bit

—

トルクフィードバック方式

補正済みモーター電流による推定

補償付きモーター電流推定

保護機能motor_i2t

—

設定可能なモーター i²t 保護

保護機能motor_thermal_i2t

設定可能なモーター熱保護(I²t)

—

冷却方式external_forced_air

—

外部強制空冷

冷却方式forced_air

強制空冷

—

冷却方式passive_convection

自然対流

—

モーター内蔵状態

内蔵

内蔵

減速機内蔵状態

内蔵

内蔵

エンコーダー内蔵状態

内蔵

内蔵

ドライバー内蔵状態

—

内蔵

コントローラー内蔵状態

内蔵

内蔵

情報源 · 3
global.maxongroup.com

高効率ジョイント(HEJ) · HEJ 50-48-30 · 922156 rev.01

モデル質量 · 構成への適用は未確認 / 重量 · net / 動作電圧 · 許容範囲 / 通信インターフェース / 制御モード / コマンド周波数 · 最大 / 制御ループ周波数 / 注文コード / 軸方向長さ · approximate / 外径 · approximate / 出力トルク · ピーク / 出力トルク · 定格 / 出力回転速度 · 最大 / 逆駆動トルク · 未満 / バックラッシ / 出力側慣性 / 動作電流 / 動作電流 · 未満 / エンコーダー種類 / エンコーダー方式 / エンコーダー分解能 / トルクフィードバック方式 / 保護機能 / 冷却方式 / モーター内蔵状態 / 減速機内蔵状態 / エンコーダー内蔵状態 / コントローラー内蔵状態

確認 · 2026-11-21

global.maxongroup.com

高効率ジョイント(HEJ) · HEJ 90-48-140 · ラジアルコネクター · 831220

定格トルク密度 / ピークトルク密度 / 重量 / コネクタ種別 / 動作電圧 · 許容範囲 / 通信インターフェース / 通信プロトコル / 制御モード / コマンド周波数 · 最大 / 制御ループ周波数 / CAD提供状況 / 保護等級 / 注文コード / 軸方向長さ · approximate / 外径 · approximate / 出力トルク · ピーク / 出力トルク · 定格 / 出力回転速度 · ± max · 48 V DC / 出力回転速度 · ± max · 60 V DC / 逆駆動トルク · 最大 / バックラッシ · average / 出力側慣性 / 動作電流 · 連続 / 動作電流 · 最大 / 動作電流 · short_duration / エンコーダー方式 / トルクフィードバック方式 / 保護機能 / 冷却方式 / モーター内蔵状態 / 減速機内蔵状態 / エンコーダー内蔵状態 / ドライバー内蔵状態 / コントローラー内蔵状態

確認 · 2026-11-21

www.maxongroup.com

高効率ジョイント(HEJ) · HEJ 90-48-140 · ラジアルコネクター · 831220

伝達機構

確認 · 2026-11-21
情報源または訂正を送信