
이동공식 발표
내비게이션
TeknTrash lists autonomous navigation, dynamic obstacle avoidance, autonomous positioning and map construction for ALPHA's mobile base.
 TeknTrash
분류는 구조와 기능에 따르며 바퀴 유무만으로 휴머노이드를 판단하지 않습니다. 제품 단계는 입증된 성숙도, 공급 상태는 현재 접근 방식을 나타냅니다. 상용 제품도 파일럿 고객에게만 제공될 수 있습니다. 어느 항목도 단독으로 구매 가능성을 증명하지 않으며 미확인 정보는 미확인으로 유지합니다.
ALPHA는 위험한 재활용 및 폐기물 처리 작업을 위한 TeknTrash의 휴머노이드 로봇입니다. 그리퍼 암, 3D 및 하이퍼스펙트럴 비전, 리프팅 컬럼, 바퀴형 자율 이동 베이스를 사용해 분류, 운반 및 들어 올리기 작업을 수행합니다.
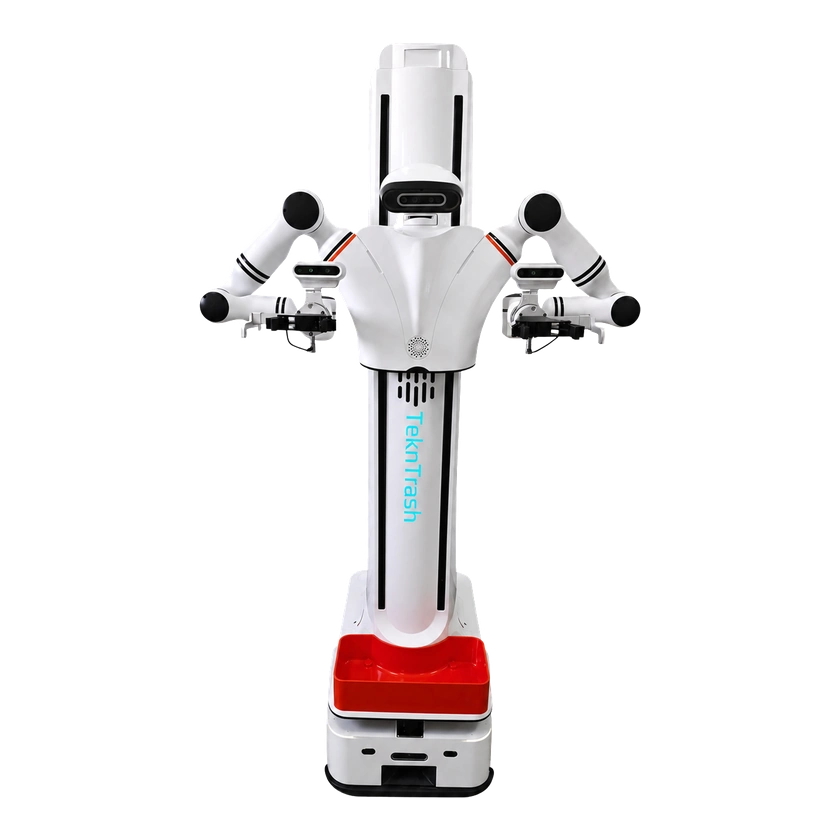
TeknTrash lists autonomous navigation, dynamic obstacle avoidance, autonomous positioning and map construction for ALPHA's mobile base.
TeknTrash documents an ALPHA demonstration moving a box and describes dual arms fitted with grippers for waste handling.
TeknTrash documents a box-moving ALPHA demonstration and describes picking waste from conveyor belts using grippers.
TeknTrash states that ALPHA initially works alongside human teams in waste-handling operations.
TeknTrash describes automatic charging and states that ALPHA can work continuously except during scheduled maintenance.
확인된 구체적인 다관절 손 모델이 없습니다.