
로봇
G1
GR00T N1.6시연됨
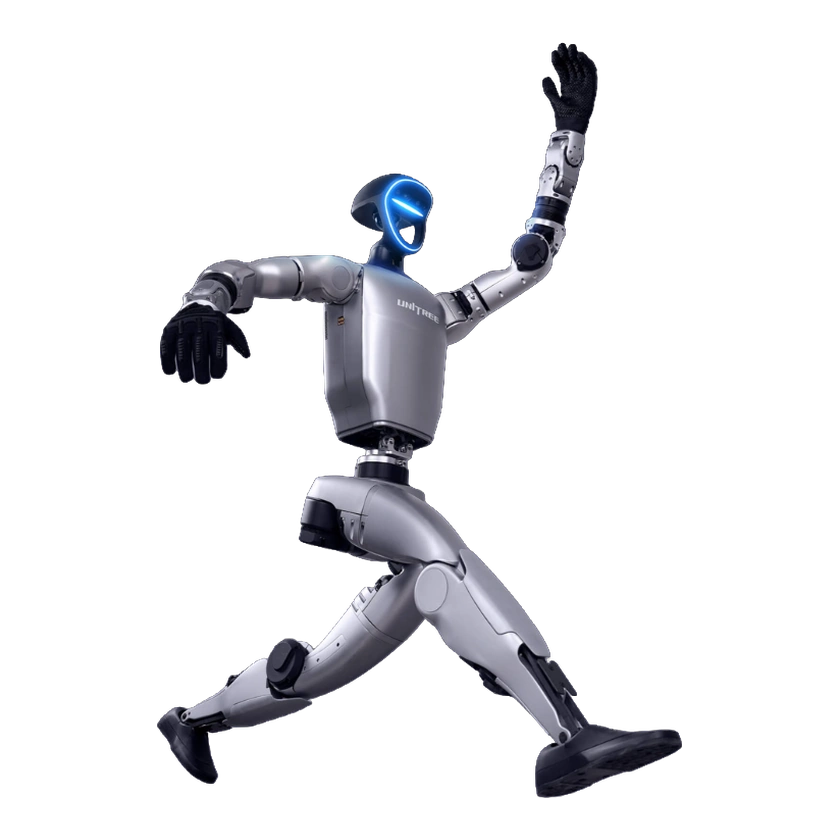
NVIDIA는 GR00T N1.6의 Unitree G1 이동 조작 시연 영상을 공개합니다.
영상 제목에서 추론 하드웨어나 기본 탑재 구성을 추론하지 않습니다.
관련 제품 불러오는 중…
NVIDIA의 다양한 로봇 형태에 대응하는 시각·언어·행동 모델로, 언어와 이미지를 입력받아 로봇 조작 작업을 수행합니다.
새 버전이 있습니다: GR00T N1.7 ↗
확인 날짜 · 2026-10-27
일부 학습 데이터가 공개되어 있으나 전체 학습 데이터의 공개를 의미하지 않습니다.
| 파일 | 접근 방법 | 가중치 라이선스 | 상업적 사용 |
|---|---|---|---|
로봇
NVIDIA는 GR00T N1.6의 Unitree G1 이동 조작 시연 영상을 공개합니다.
영상 제목에서 추론 하드웨어나 기본 탑재 구성을 추론하지 않습니다.
플로 매칭
동작 및 제어
CC BY 4.0
사용 전 확인 사항: 가중치나 코드가 공개되어도 로봇에서 즉시 실행할 수 있다는 의미는 아닙니다. 문서에서 구성, 데이터 및 인터페이스 요구 사항을 확인하세요.
| GR00T-N1.6-3B |
|---|
| 접근 방법 |
| 가중치 라이선스 |
| 상업적 사용 상업적 사용 금지약관 확인 날짜 · 2026-10-23 조건 안내공개 NVIDIA License 3.3항은 이 저작물과 파생 저작물의 사용을 비상업적 연구 또는 평가로 제한합니다. NVIDIA Corporation과 계열사에는 명시적인 상업적 사용 예외가 있습니다. 그 밖의 사용자를 위한 별도의 상업적 사용 허가는 확인되지 않았습니다. 이 체크포인트에만 적용되며 다른 모델이나 API로 확대하지 않습니다. |
출처확인 날짜 · 2026-10-26
현재 로봇
G1
 시연됨

AI 모델
GR00T N1.6
NVIDIA는 GR00T N1.6의 Unitree G1 이동 조작 시연 영상을 공개합니다.
제품군 및 다른 버전의 시연은 참고 자료이며 선택한 가중치의 독립 검증 결과가 아닙니다.
로봇
관련 버전 3
NVIDIA 문서는 N1.7 기본 모델용 G1 사전 학습 구성 태그를 명시합니다. · 공식 G1 시뮬레이션 절차는 사과를 접시에 놓는 시연 데이터로 GR00T N1.7을 미세 조정합니다.
REAL_G1은 상대 말단장치 및 관절 상태 모달리티를 사용합니다. 입력 데이터는 사전 학습 로봇 구성과 일치해야 하며, 이 표는 실제 추론 하드웨어를 확인해 주지 않습니다.
시뮬레이션 및 소프트웨어 구성에 한정되며 실물 검증이나 출고 소프트웨어를 입증하지 않습니다.
NVIDIA는 G1에서 GR00T N1의 후속 학습과 N1.5 대비 연구 평가를 보고합니다.
G1 원격조작 데이터를 후속 학습에 사용합니다. 자료는 N1.5가 N1보다 우수하다고 보고하며, 동일 성능이나 상업적 배포를 입증하지 않습니다.
로봇
관련 버전 2
RoboAtlas는 공개 로보틱스 인텔리전스 데이터베이스입니다. Google 로그인은 기본 프로필 정보로 계정을 인증하는 용도로만 사용합니다.
© 2026 RoboAtlas. 모든 권리 보유.
실제 로봇 실험AI 모델
GR00T N1
NVIDIA는 G1에서 GR00T N1의 후속 학습과 N1.5 대비 연구 평가를 보고합니다.
현재 로봇
G1
실제 로봇 실험AI 모델
GR00T N1.5
후속 학습된 GR00T N1.5를 G1의 목표 물체 집기 및 놓기 실험에서 평가.
AI 모델
GR00T N1
현재 로봇
AI Worker
실제 로봇 실험AI 모델
GR00T N1.5
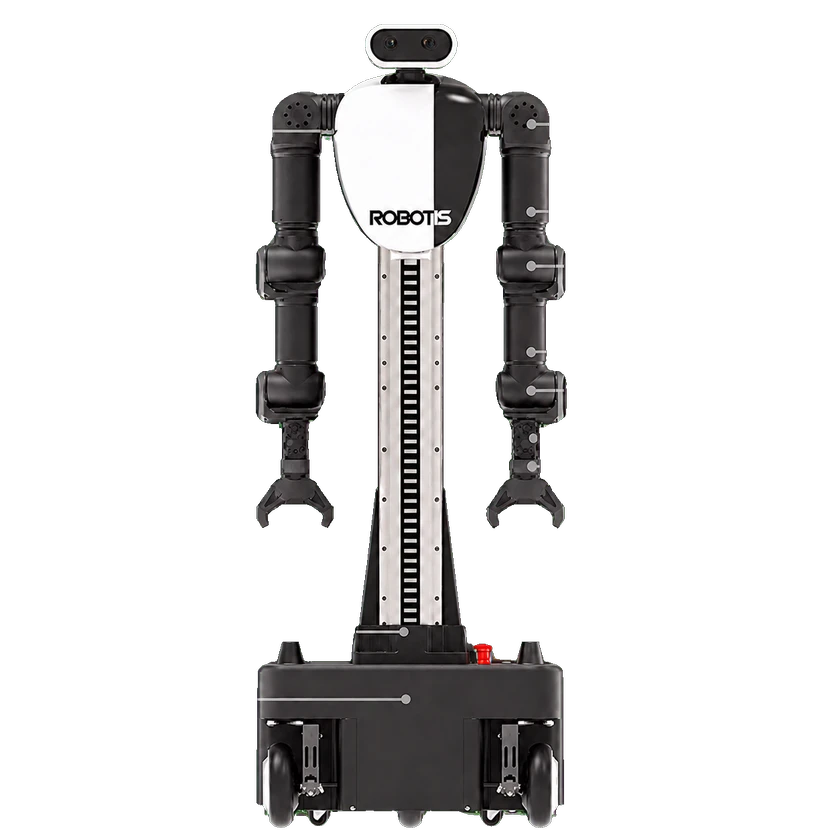
커피병 분류 시연.
외부 연산 추론