
 RealMan Robotics
RealMan RM-Serie
Preis
JPY 2,698,000 · Listenpreis bei MonotaRO Japan, zzgl. Steuern und Versand
Typ
Roboterarme
Status
Kommerziell
Verfügbarkeit
Im Verkauf
Kaufmöglichkeit
Veröffentlichungsdatum
Unbekannt
Land/Region
Unbekannt
63.85 cm
Reichweite
±0.05 mm
Wiederholgenauigkeit
7.3 kg
Gewicht
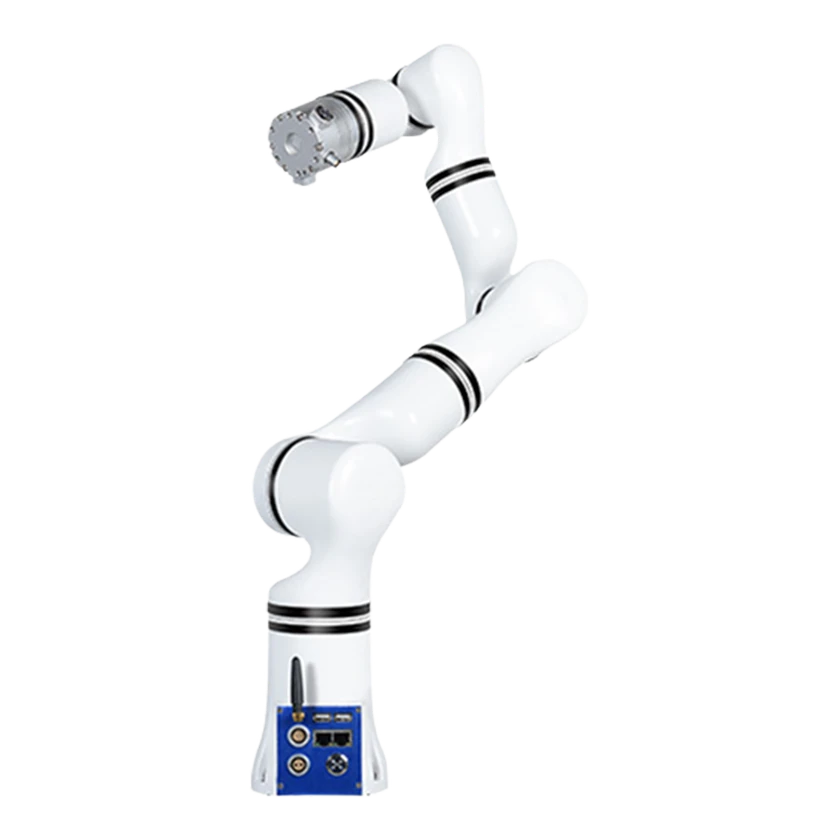
Der RM65-6F ist ein leichter Sechsachs-Roboterarm von RealMan mit separatem Kraft-Momenten-Sensor am Handgelenk. Er wiegt 7,3 kg und hat eine Nenntraglast von 5 kg, 638,5 mm Reichweite und ±0,05 mm Wiederholgenauigkeit.
Hardwarespezifikationen
Bauform und Stromversorgung
Befestigungs- oder Trageweise
Laut Hersteller in beliebigem Winkel montierbar
Typische Leistungsaufnahme
≤150 W
Kraft, Tastsinn und Feedback
Kraftmessbereich
200 N
Drehmoment-Messbereich
7 N·m
Freiheitsgrade und Antrieb
Armspezifikationen
Humanoide Kinematik
Armspezifikationen
J1–J3 harte Bremsen, J4–J6 weiche Bremsen
Anzahl der mechanischen Gelenke
6
Materialien
Aluminiumlegierung und ABS
Mobilität und Nutzlast
Nutzlast je Arm
5 kg
Höchstgeschwindigkeit
≤1.8 m/s
Reichweite
63.85 cm
Freiheitsgrade
Steuerbare Freiheitsgrade je Arm
6 DOF
Gewicht
7.3 kg
Elektrik und Integration
Bewegungsbereich des Gelenks
-178 … 178 °
Bewegungsbereich des Gelenks
-130 … 130 °
Bewegungsbereich des Gelenks
-135 … 135 °
Bewegungsbereich des Gelenks
-178 … 178 °
Bewegungsbereich des Gelenks
-128 … 128 °
Bewegungsbereich des Gelenks
-360 … 360 °
Betriebsspannung
24 V
Spitzenleistung
≤600 W
Sensoren
Kraft-Drehmoment-Sensor
Separater Sechsachsen-Kraft-Momenten-Sensor
Akku und Laufzeit
Maximale Leistung
≤200 W
Leistung und Aufgaben
Wiederholgenauigkeit
±0.05 mm
Zuverlässigkeit und Umgebungsbedingungen
Betriebsfeuchtigkeit
25–85 %RH
Betriebstemperatur
0–45 °C
Interaktion und Kommunikation
Externer Anschluss
Sechspoliger Werkzeuganschluss: RS485, zwei digitale E/A-Kanäle und programmierbarer 0/12/24-V-Ausgang
Entwicklung und Erweiterung
Montageabmessungen
11 cm
Kommerzieller Status
Status
Kommerziell
Preis
JPY 2,698,000 · Listenpreis bei MonotaRO Japan, zzgl. Steuern und Versand
Veröffentlichungsdatum
Unbekannt
Verwandte Einträge
Noch keine verwandten Produkte erfasst.
Quelle oder Korrektur einreichen