
 RealMan Robotics
RealMan RMシリーズ
63.85 cm
リーチ
±0.05 mm
位置再現性
7.3 kg
重量
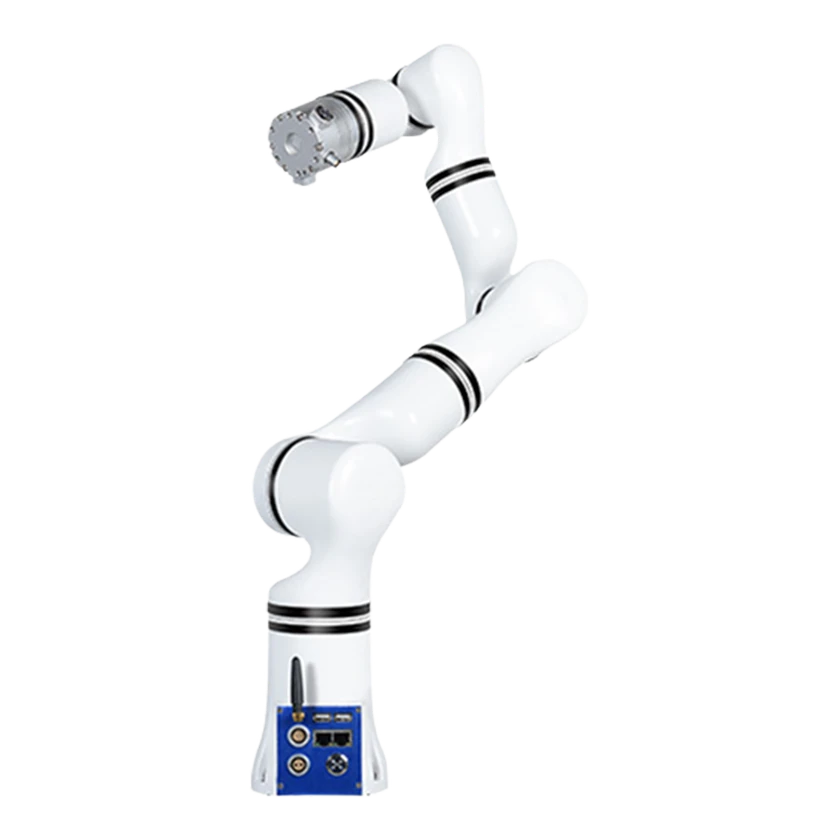
RM65-6Fは手首に分離型の6軸力覚センサーを備えたRealManの軽量6軸ロボットアームです。本体重量7.3 kg、定格可搬重量5 kg、作業半径638.5 mm、繰り返し精度±0.05 mmで、接触力を検知する組立などに使えます。
ハードウェア仕様
本体仕様・電源
取り付け・装着方法
メーカー仕様上、任意の角度で設置可能
標準消費電力
≤150 W
力・触覚・フィードバック
力の測定範囲
200 N
トルクの測定範囲
7 N·m
自由度と駆動
アーム仕様
人型構成
アーム仕様
J1–J3はハードブレーキ、J4–J6はソフトブレーキ
機械関節数
6
材質
アルミニウム合金とABS
運動性能
片腕ペイロード
5 kg
最大移動速度
≤1.8 m/s
リーチ
63.85 cm
自由度
片腕制御自由度
6 DOF
重量
7.3 kg
電気・統合
関節運動範囲
-178 … 178 °
関節運動範囲
-130 … 130 °
関節運動範囲
-135 … 135 °
関節運動範囲
-178 … 178 °
関節運動範囲
-128 … 128 °
関節運動範囲
-360 … 360 °
動作電圧
24 V
ピーク電力
≤600 W
センサー
力/トルクセンサー
分離型6軸力覚センサー
バッテリーと稼働時間
最大電力
≤200 W
性能・タスク
位置再現性
±0.05 mm
信頼性・環境
動作湿度
25–85 %RH
動作温度
0–45 °C
インタラクションと通信
外部ポート
末端6ピン端子:RS485、デジタルI/O 2系統、設定可能な0/12/24 V出力
開発と拡張
取付寸法
11 cm
商用ステータス
ステータス
商用
価格
JPY 2,698,000 · モノタロウ掲載価格、税・送料別
発売時期
不明
関連エンティティ
関連製品はまだ登録されていません。
情報源または訂正を送信